 1 / 3
Robots à faible coût pour les universités


Prix matériel:
DOF
3
Répétabilité
0,5
mm
Vitesse maximale
3
mètres par seconde
Dessin de trajectoires avec le robot Delta igus : précision en robotique académique
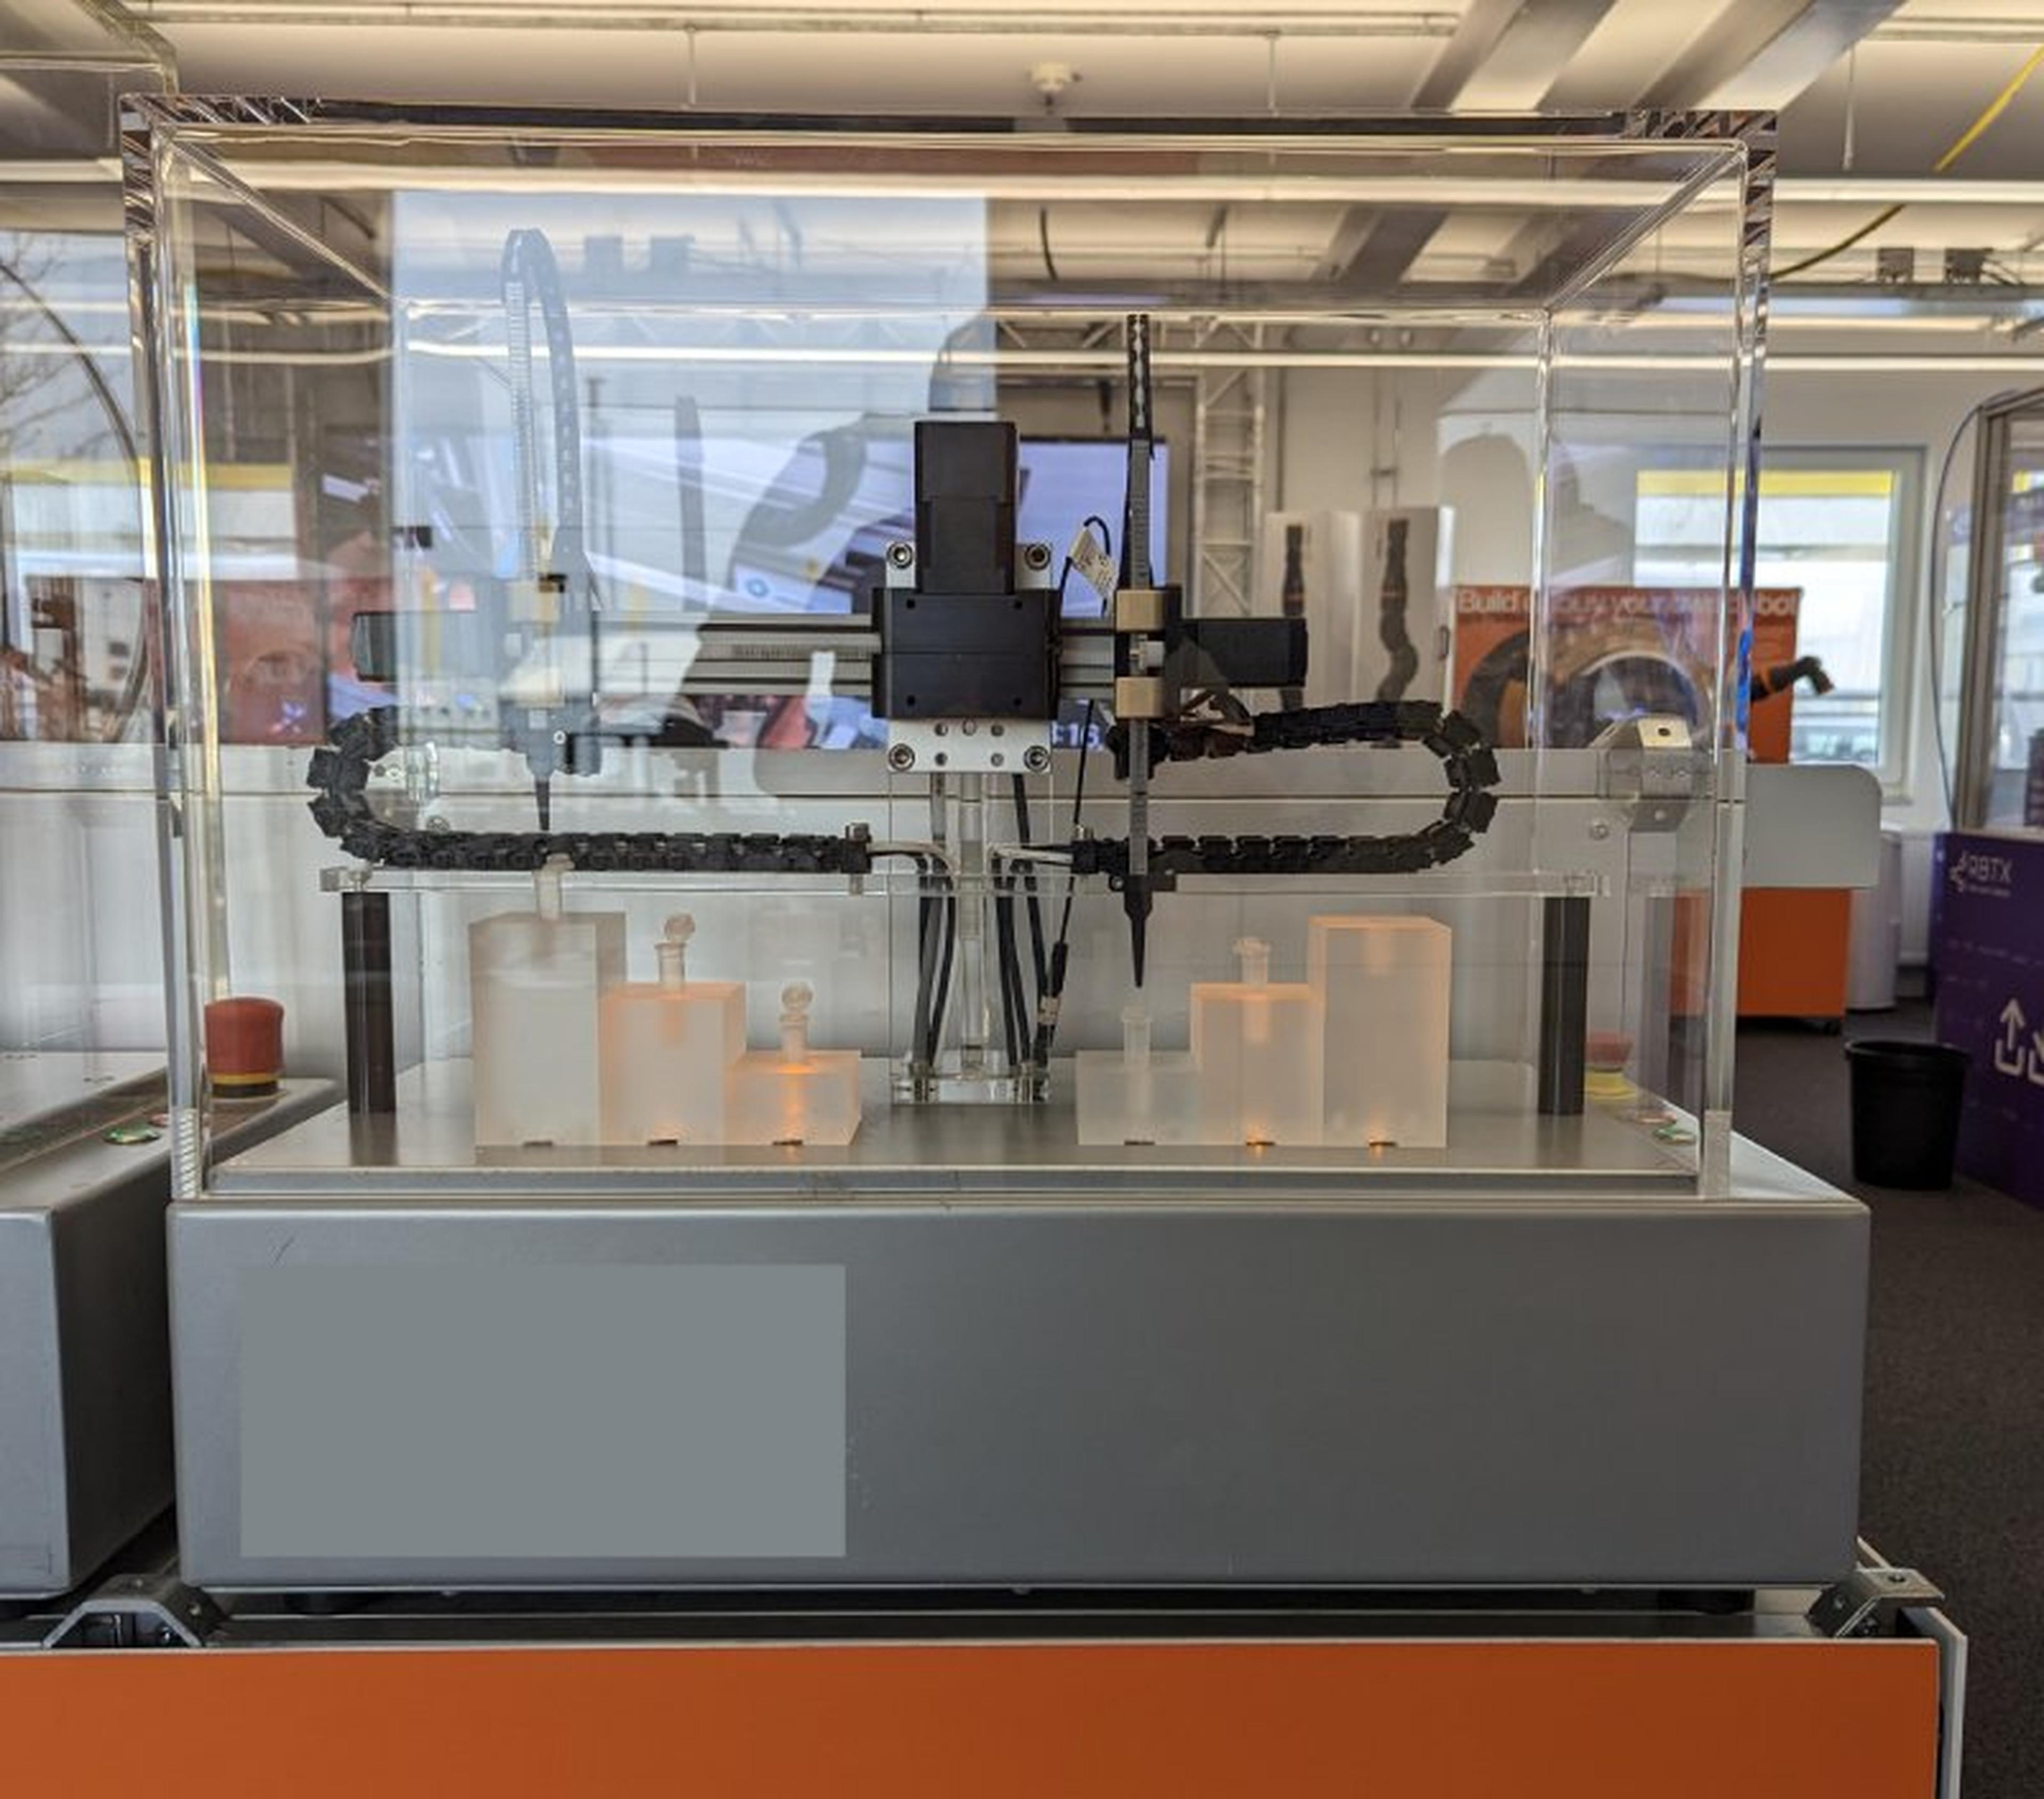
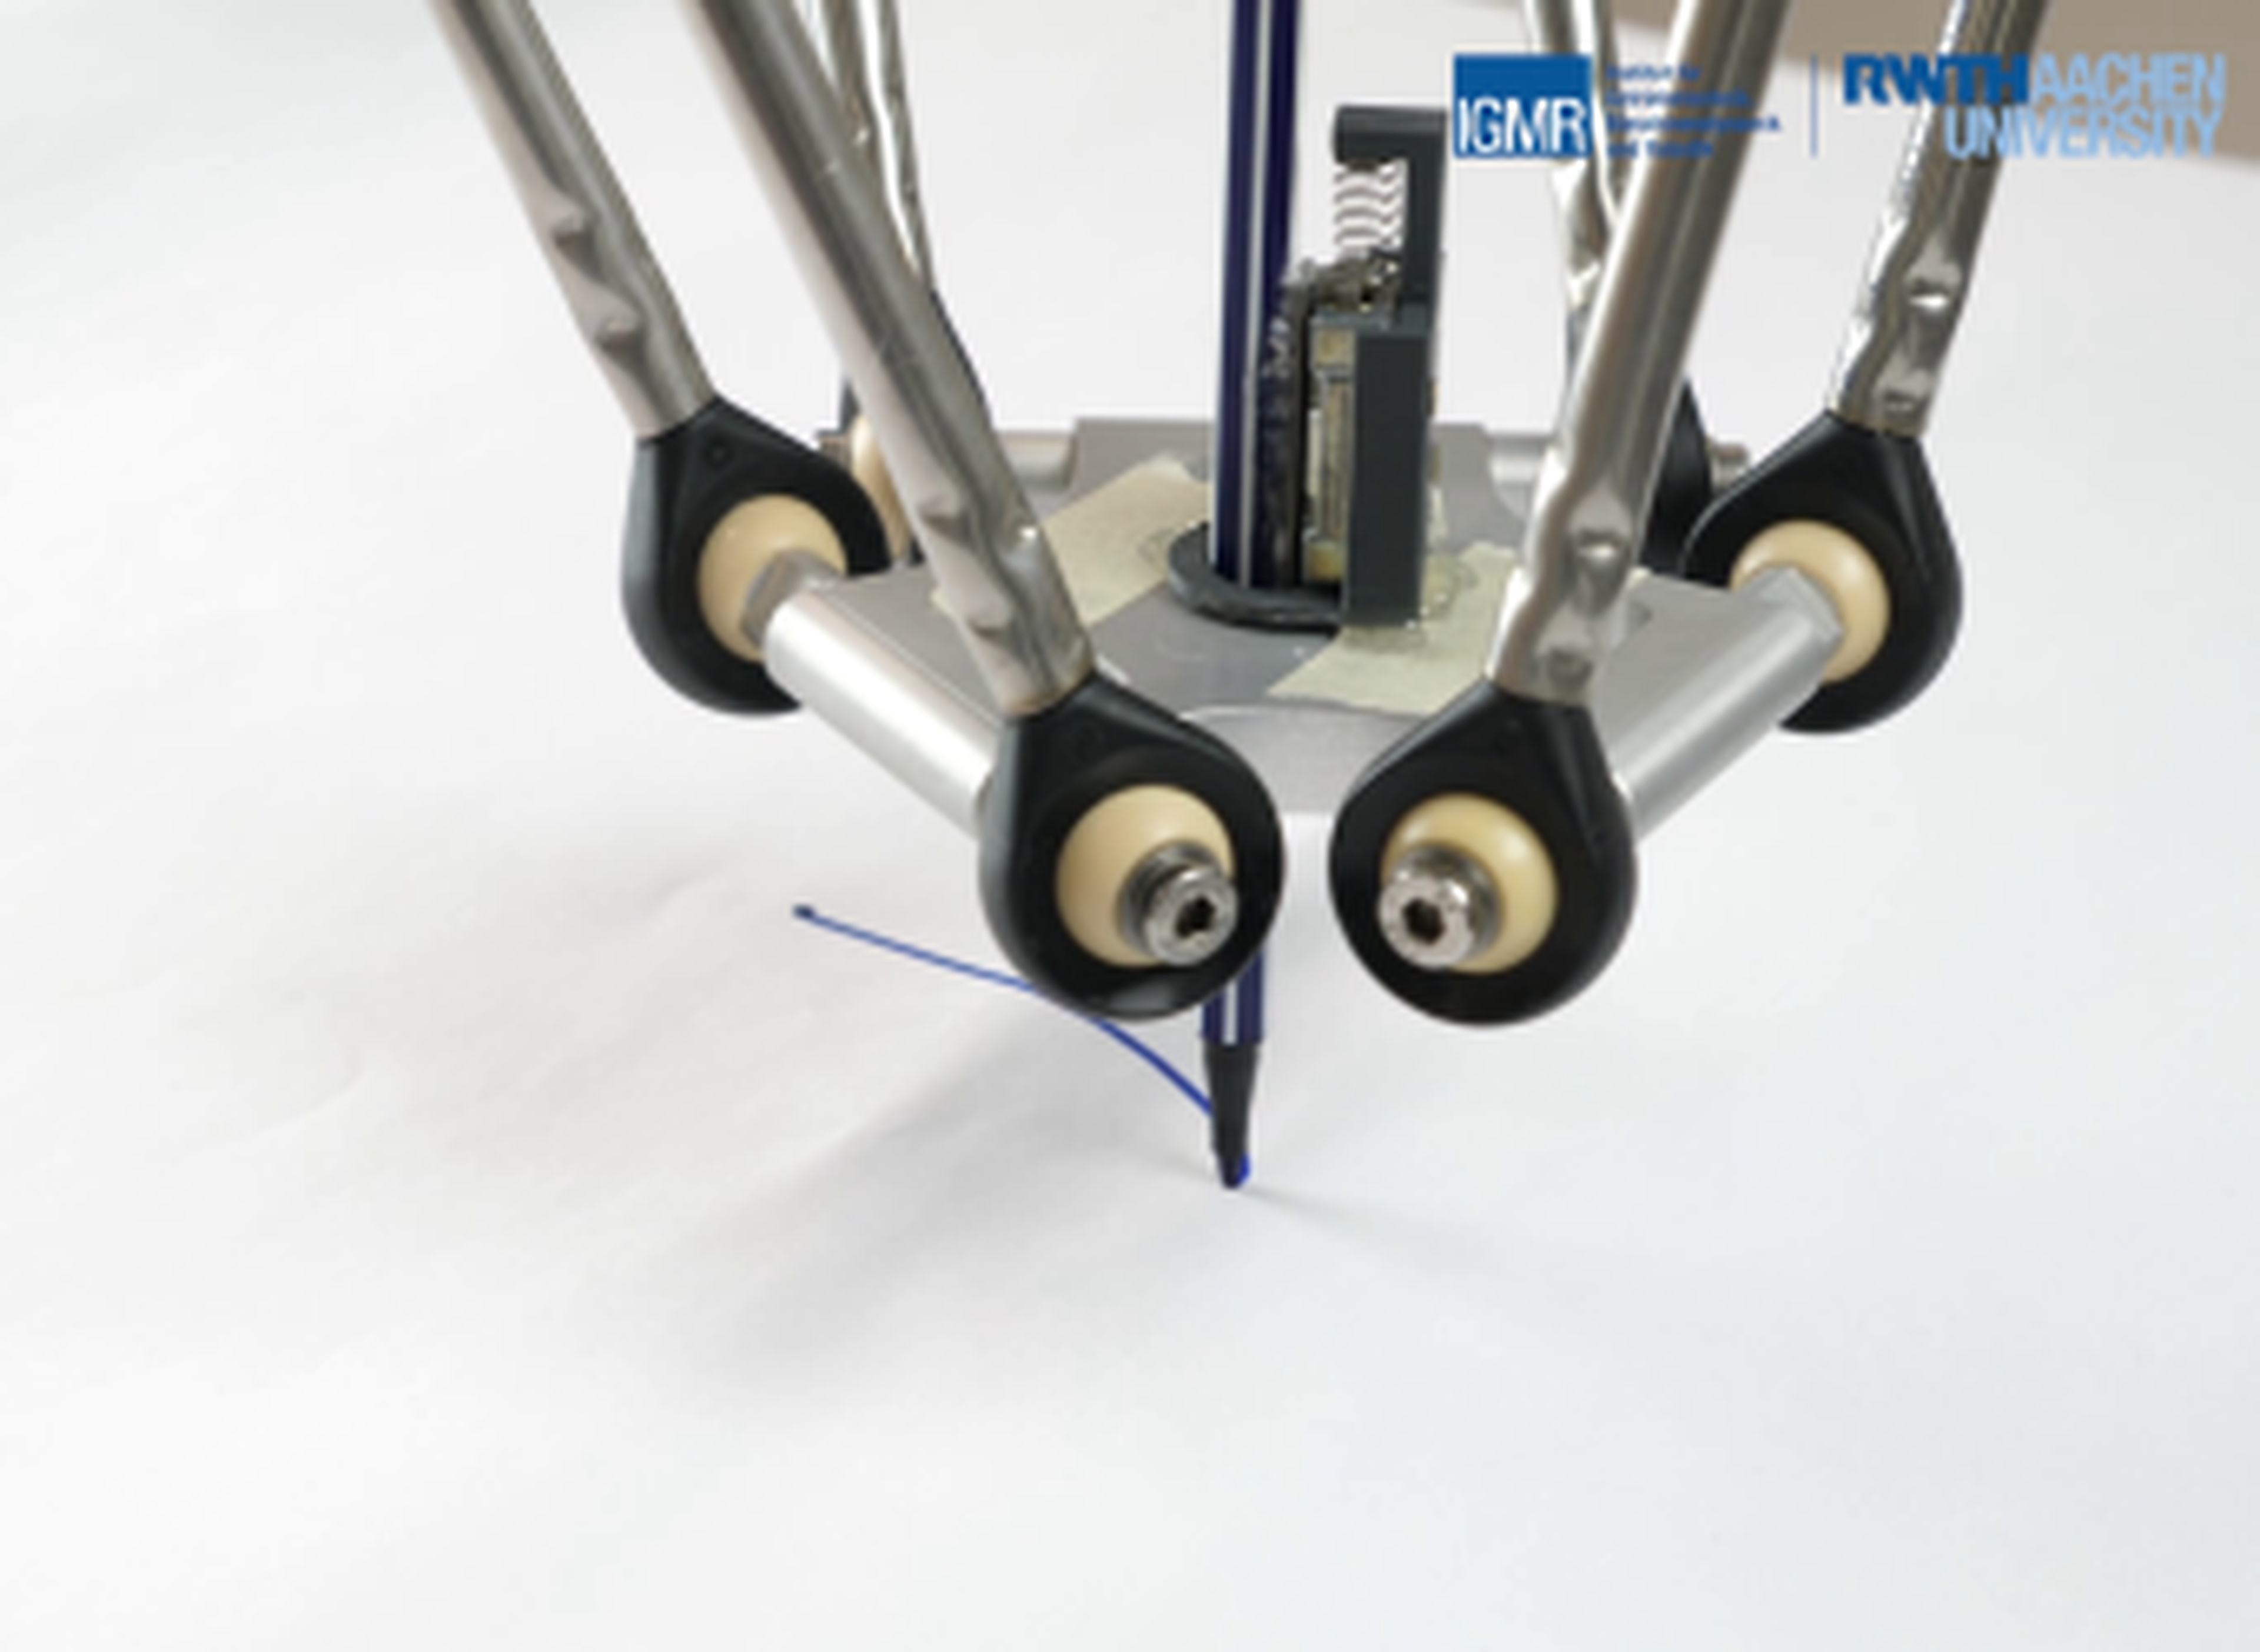
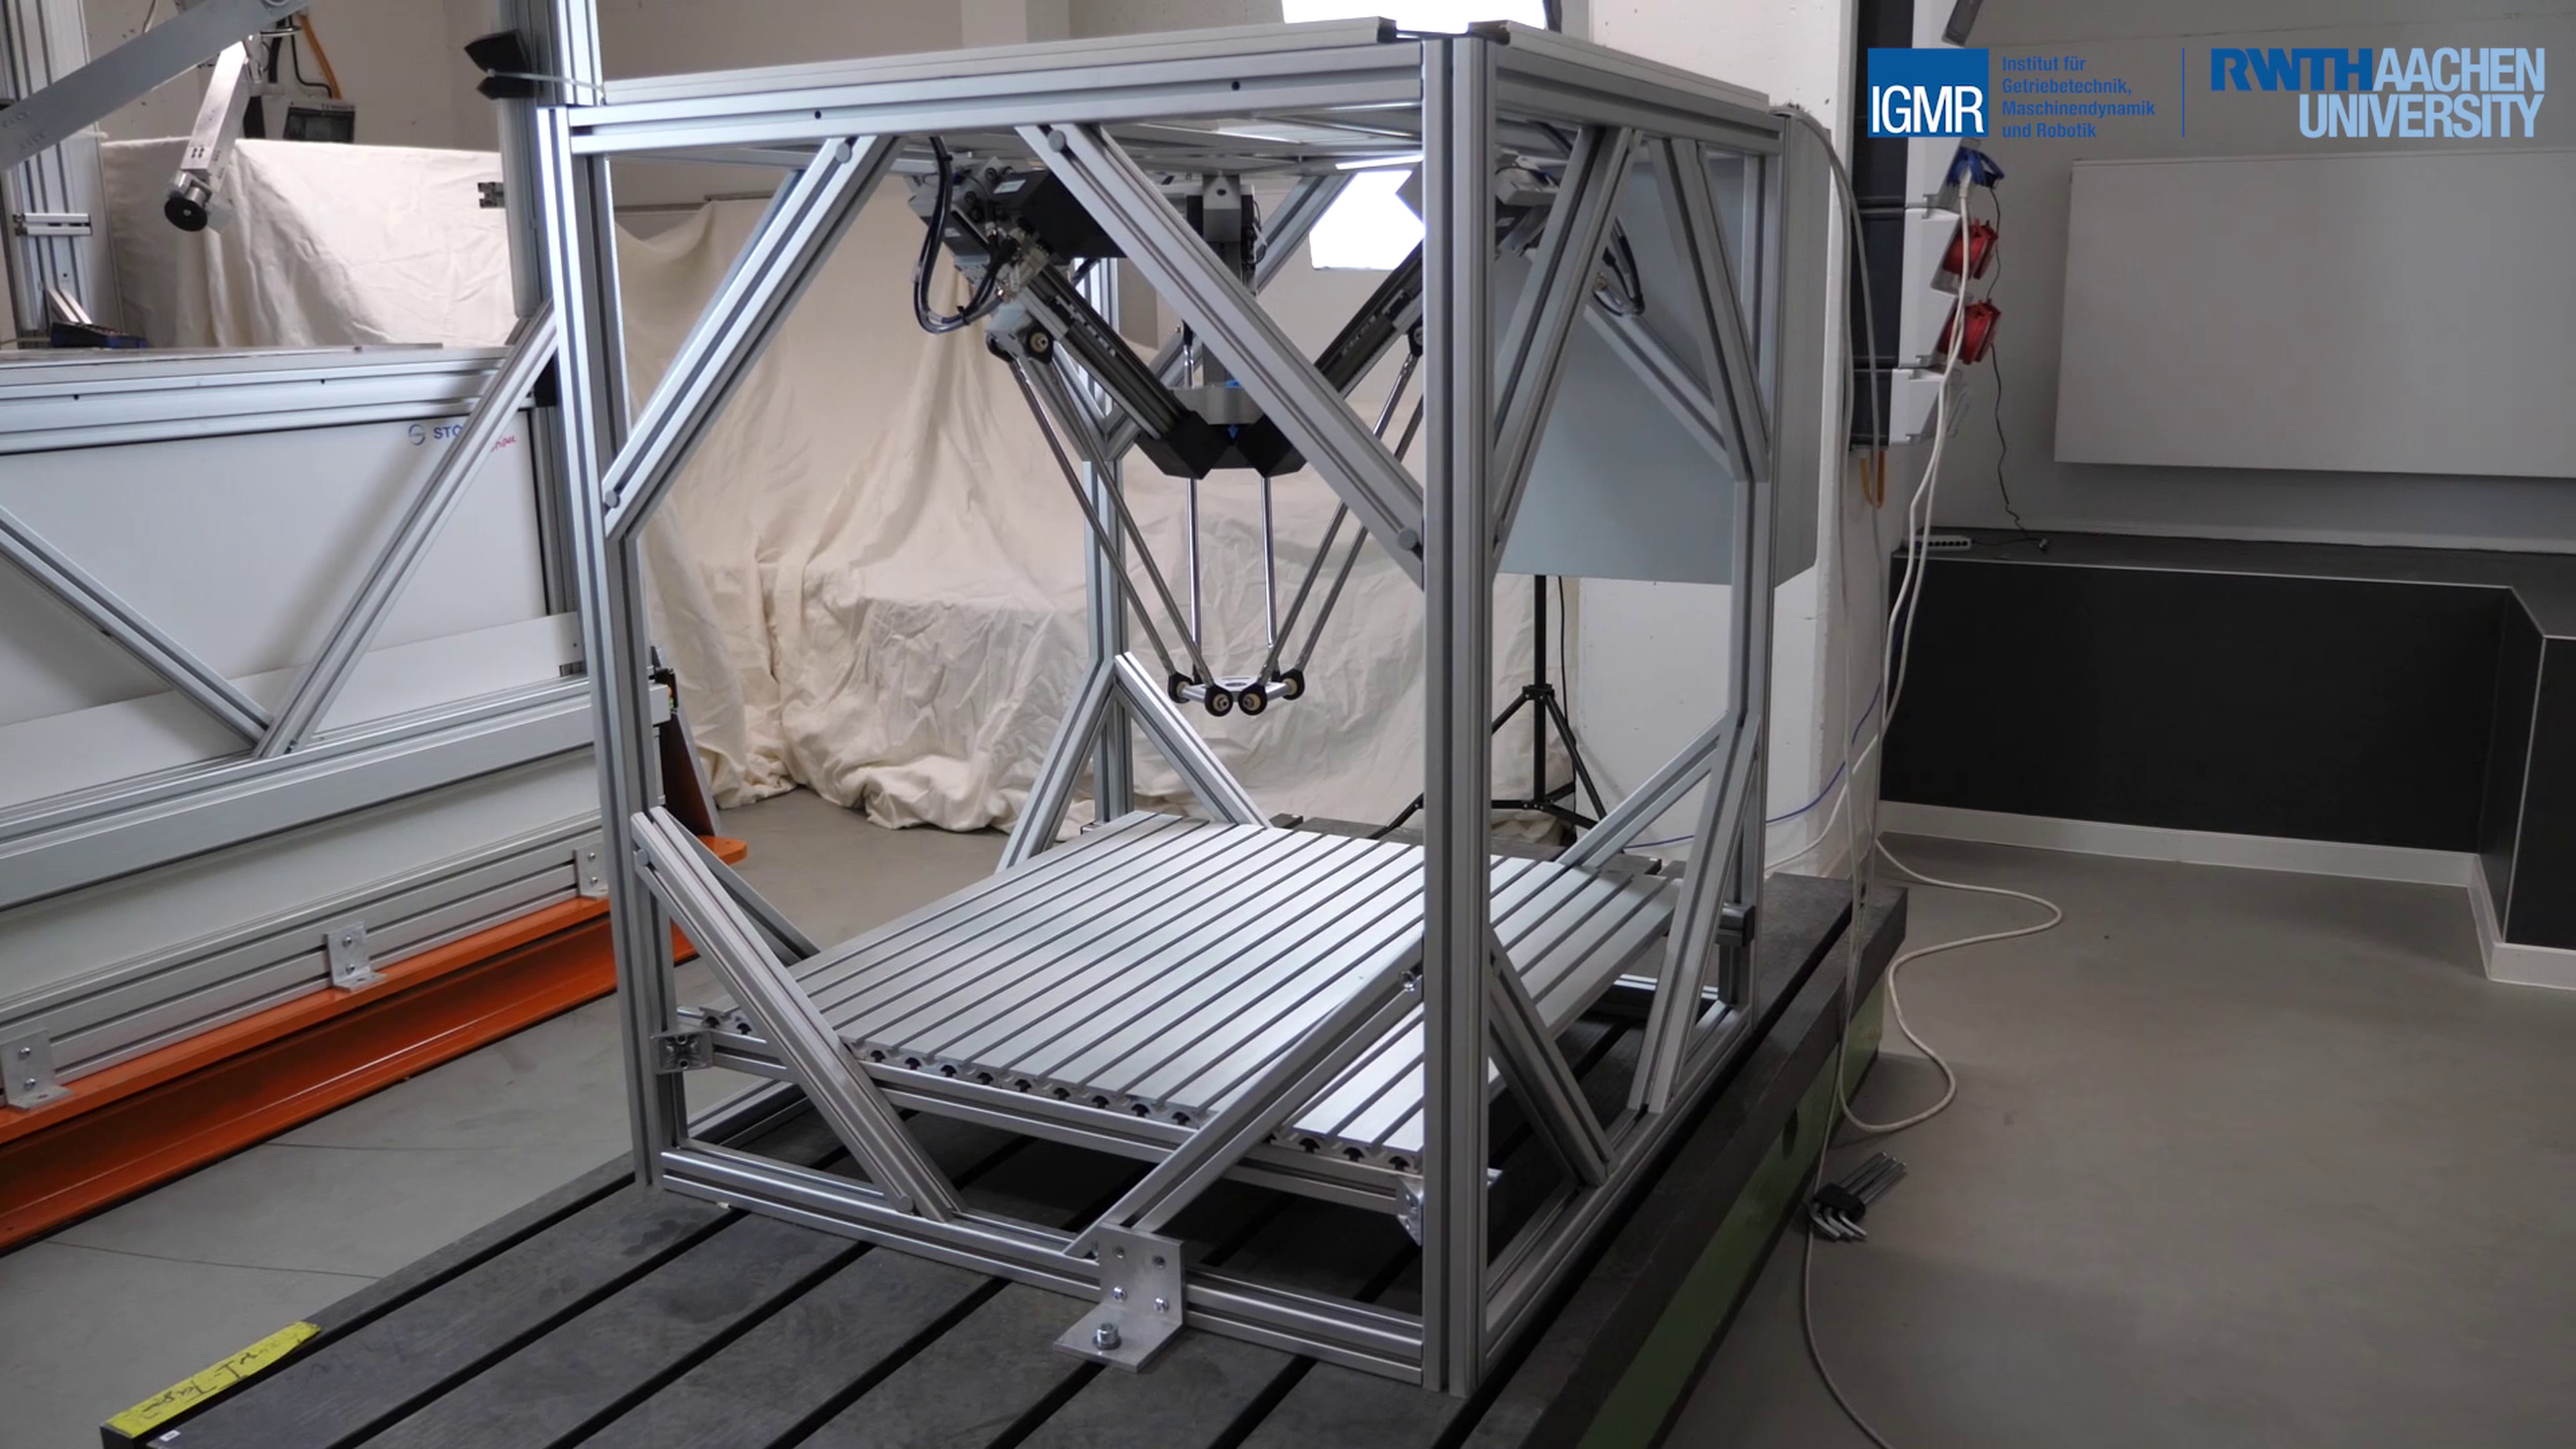
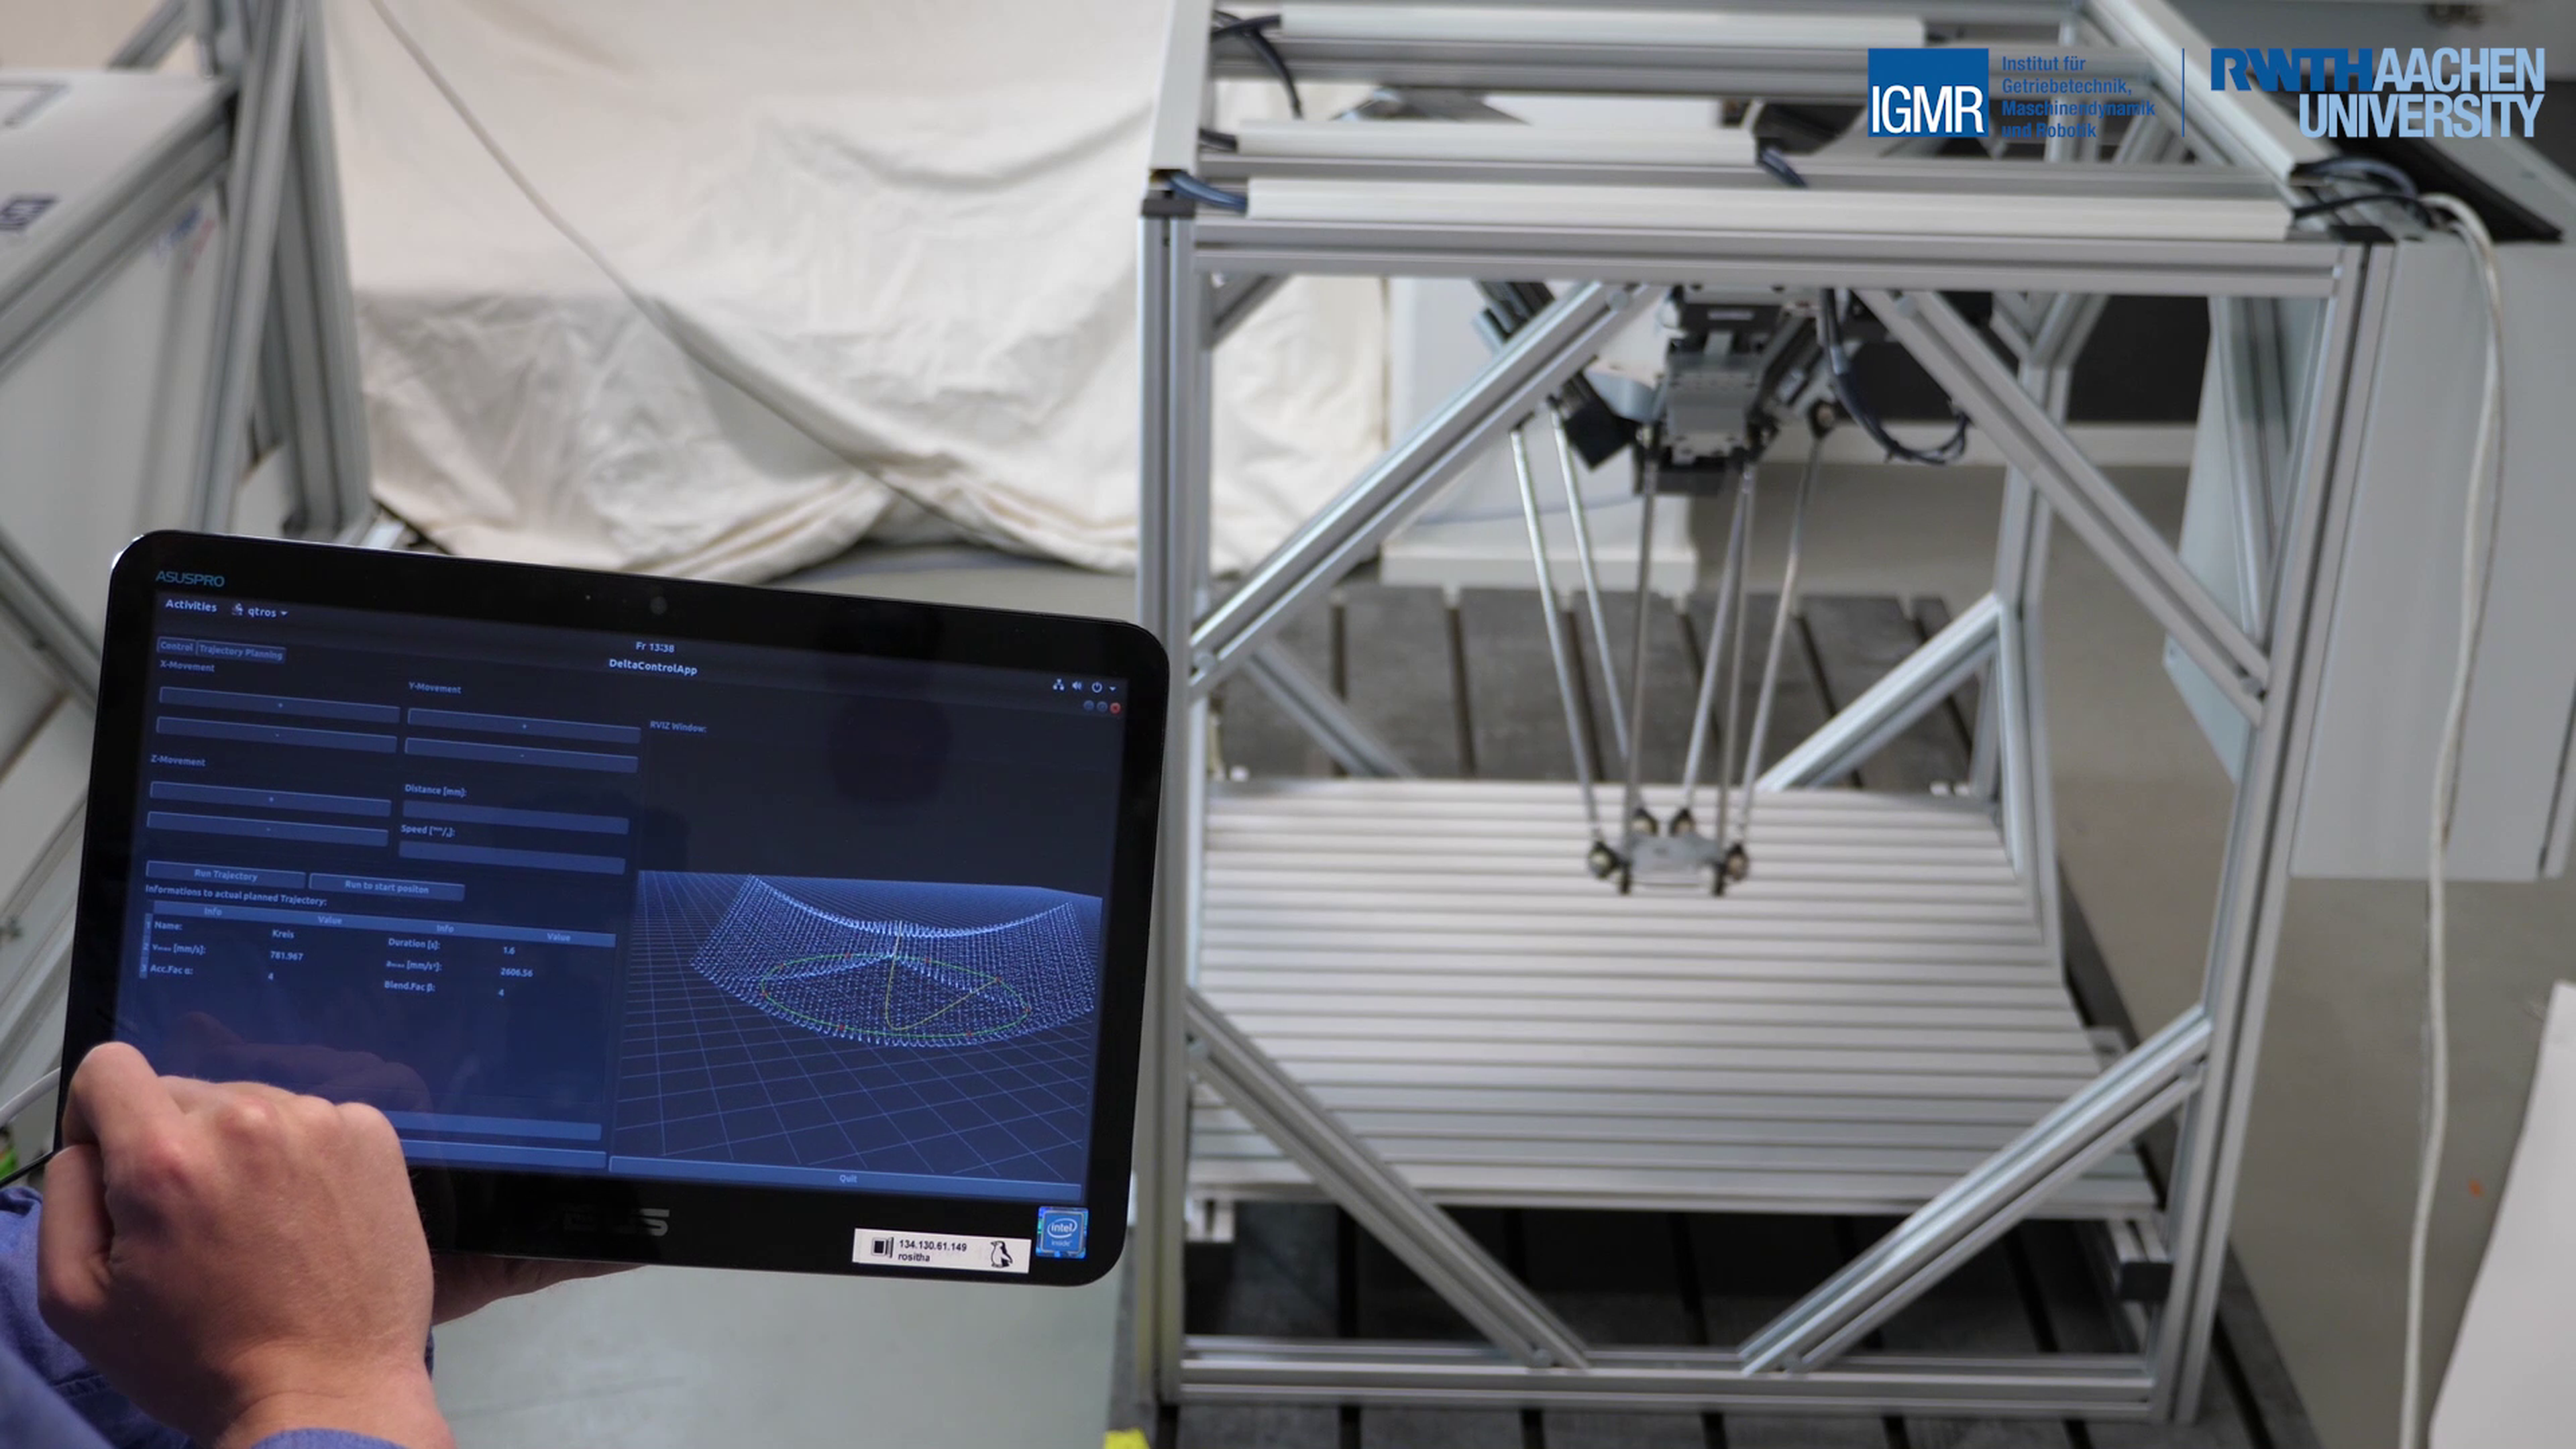
Dans le cadre d’un mémoire de master, un étudiant a développé et mis en œuvre avec succès une méthode de trajectoire basée sur des cibles et des points de passage sur un robot Delta igus. Équipé d’un stylo, le robot a dessiné habilement des motifs complexes tels qu’une spirale, une fleur et le logo IGMR. Monté dans une cellule robotisée, le système intègre une cinématique Delta à 3 axes, soutenue par un contrôleur sur mesure logé dans une armoire de commande contenant la logique d’alimentation, la commande de moteur pas à pas et l’alimentation de puissance.
Quelle est l’application ?
Ce projet démontre l’utilisation du robot Delta pour le dessin de précision et le contrôle de mouvement basé sur des trajectoires, applicable à la recherche académique, au prototypage et aux industries créatives.
Quels sont les avantages de la solution ?
Développement académique : permet un apprentissage innovant et une progression technique pour les étudiants.
Haute précision : la cinématique Delta garantit une exécution précise et répétable des trajectoires.
Conception compacte : la cellule robotisée intégrée simplifie les contraintes d’espace.
Quels sont les avantages du robot ?
Le robot Delta igus offre des fonctionnalités avancées :
Mouvement à 3 axes : idéal pour les motifs complexes et les tâches basées sur des trajectoires.
Contrôleur sur mesure : permet une programmation flexible et des applications personnalisées.
Composants fiables : les matériaux igus sans entretien garantissent la durabilité.
Innover avec la robotique basée sur des cibles dans le milieu universitaire
L’intégration de la technologie de robot Delta igus dans ce cadre académique met en évidence son potentiel pour des applications créatives et techniques. Offrant précision, adaptabilité et durabilité, le projet établit une référence pour l’apprentissage pratique, la recherche et les innovations futures en programmation de trajectoires et en art robotique.
1 composant