 1 / 3
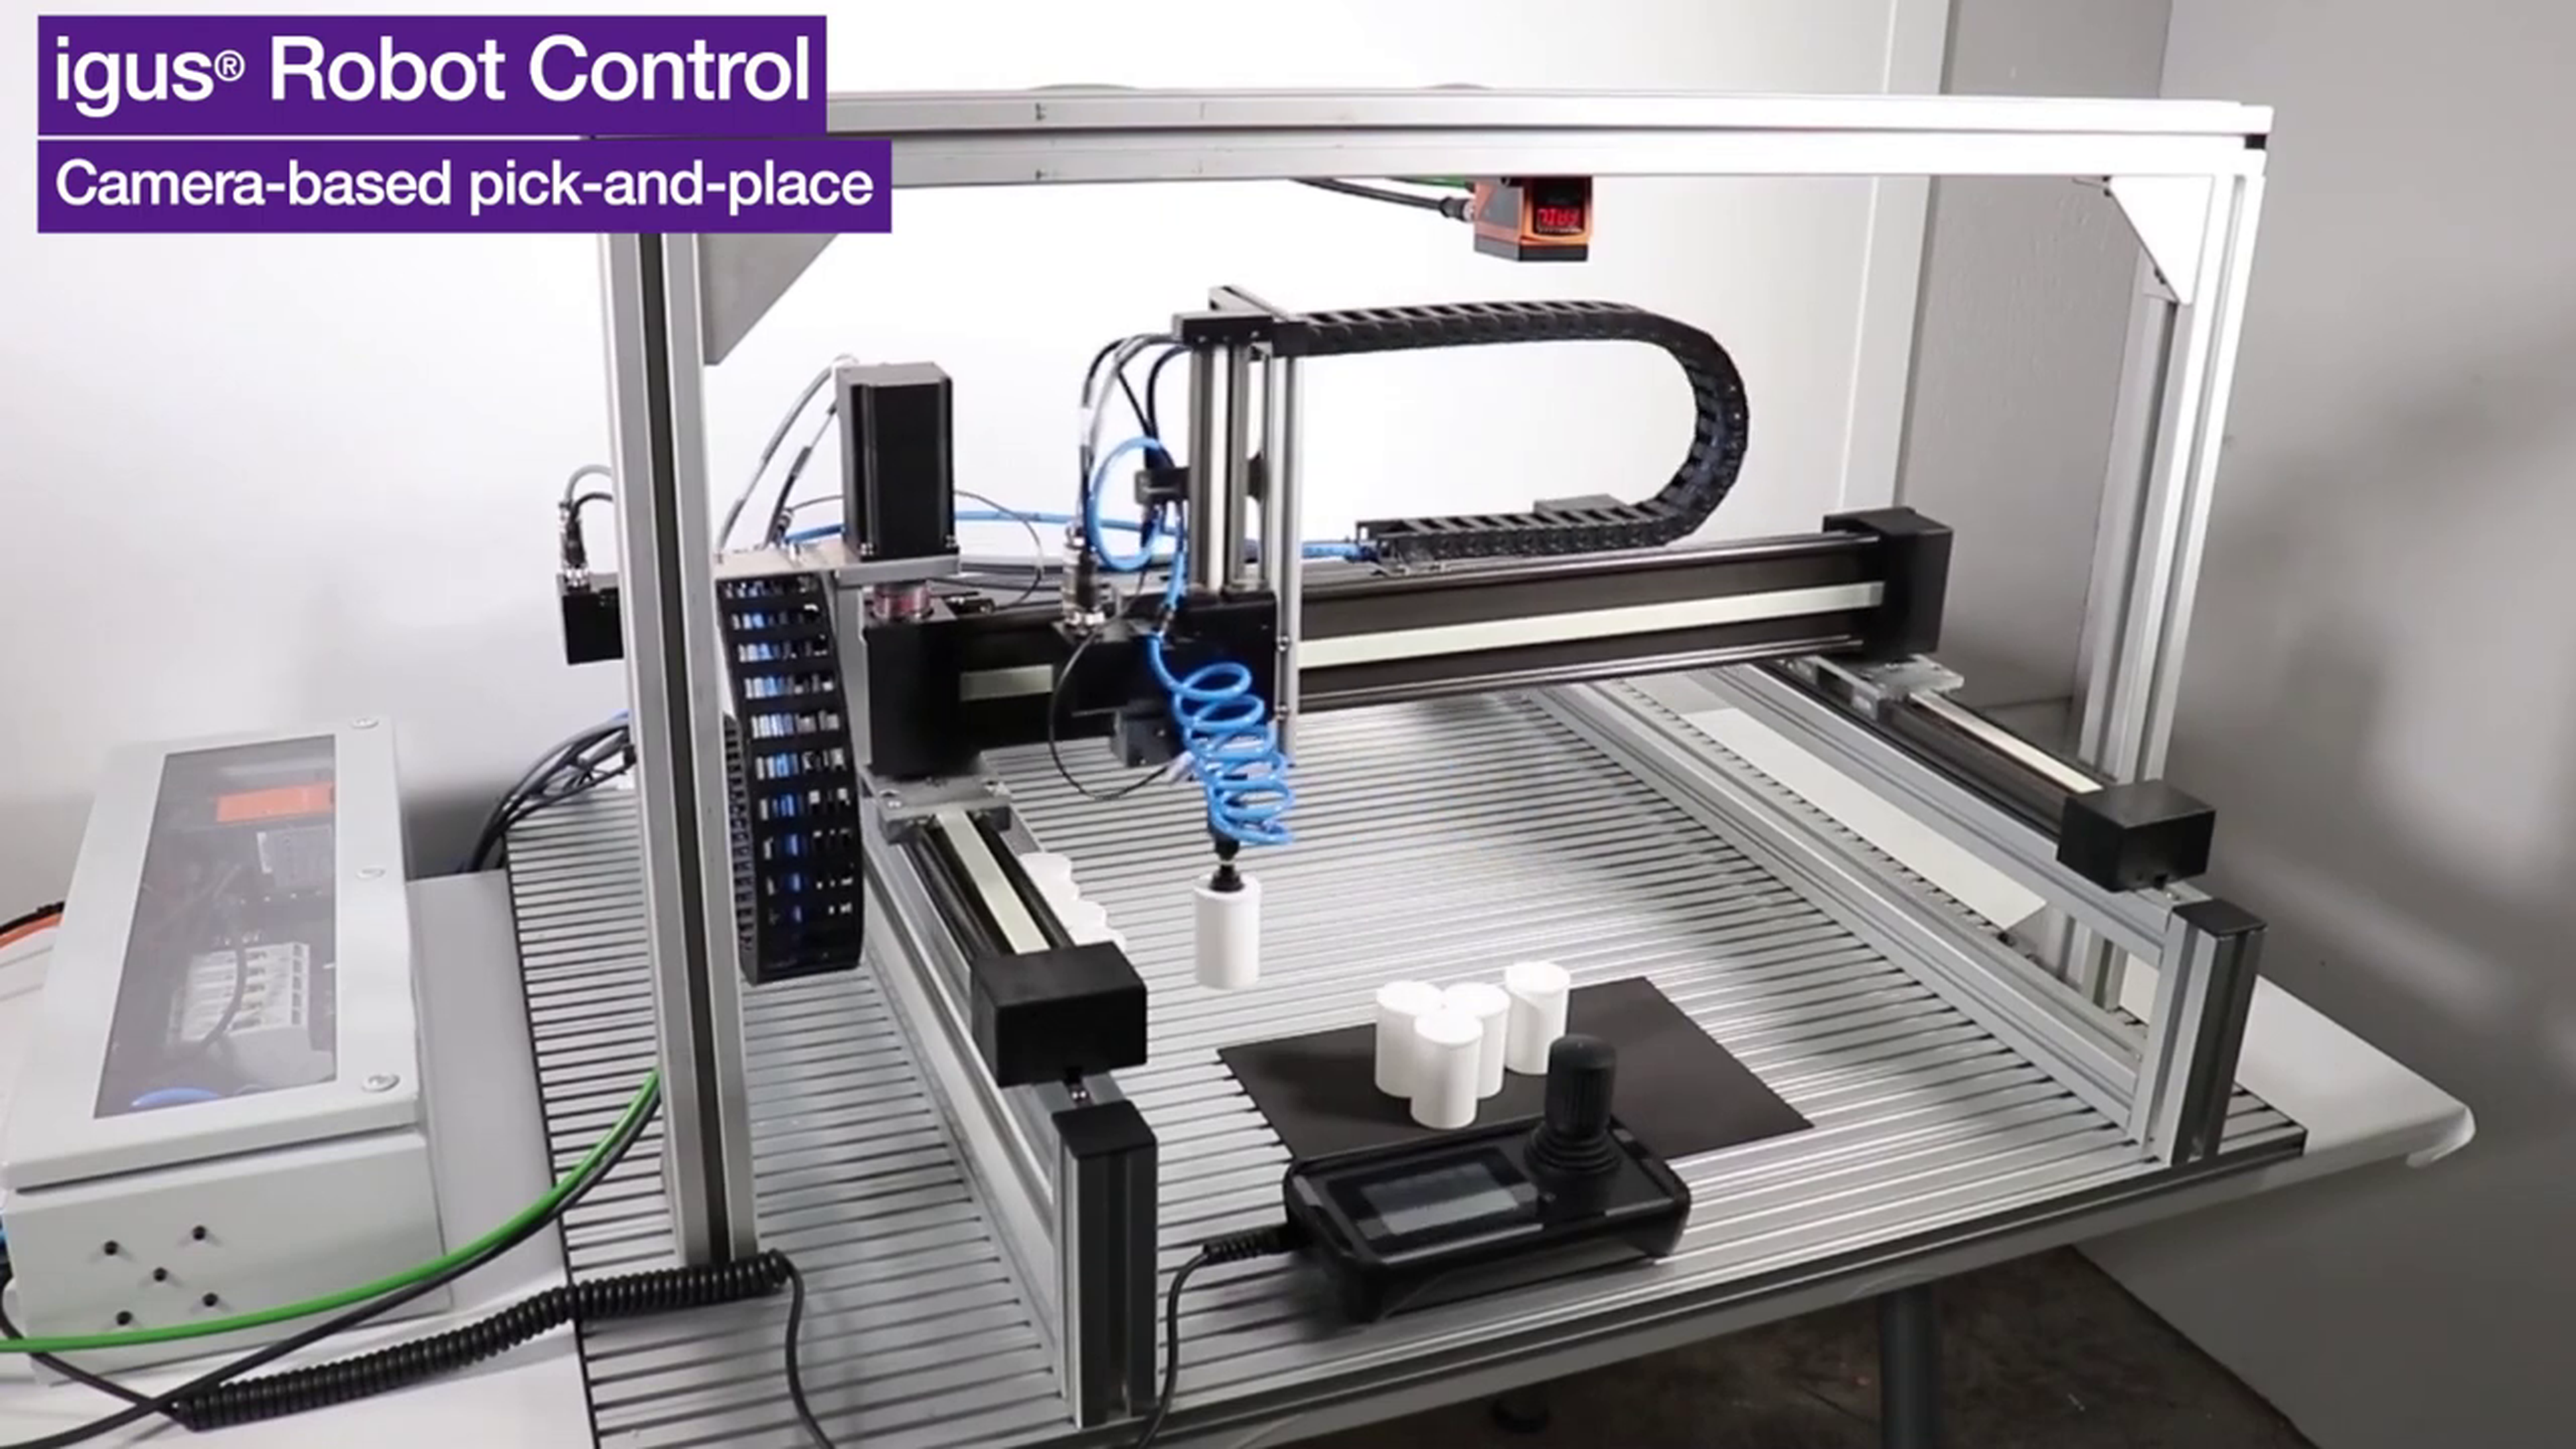
Pick-and-place avec caméra


Prix matériel:
DOF
3
Vitesse max.
0,5
mètres par seconde
Répétabilité
0,8
mm
Automatisation du pick-and-place avec portique spatial et système de vision
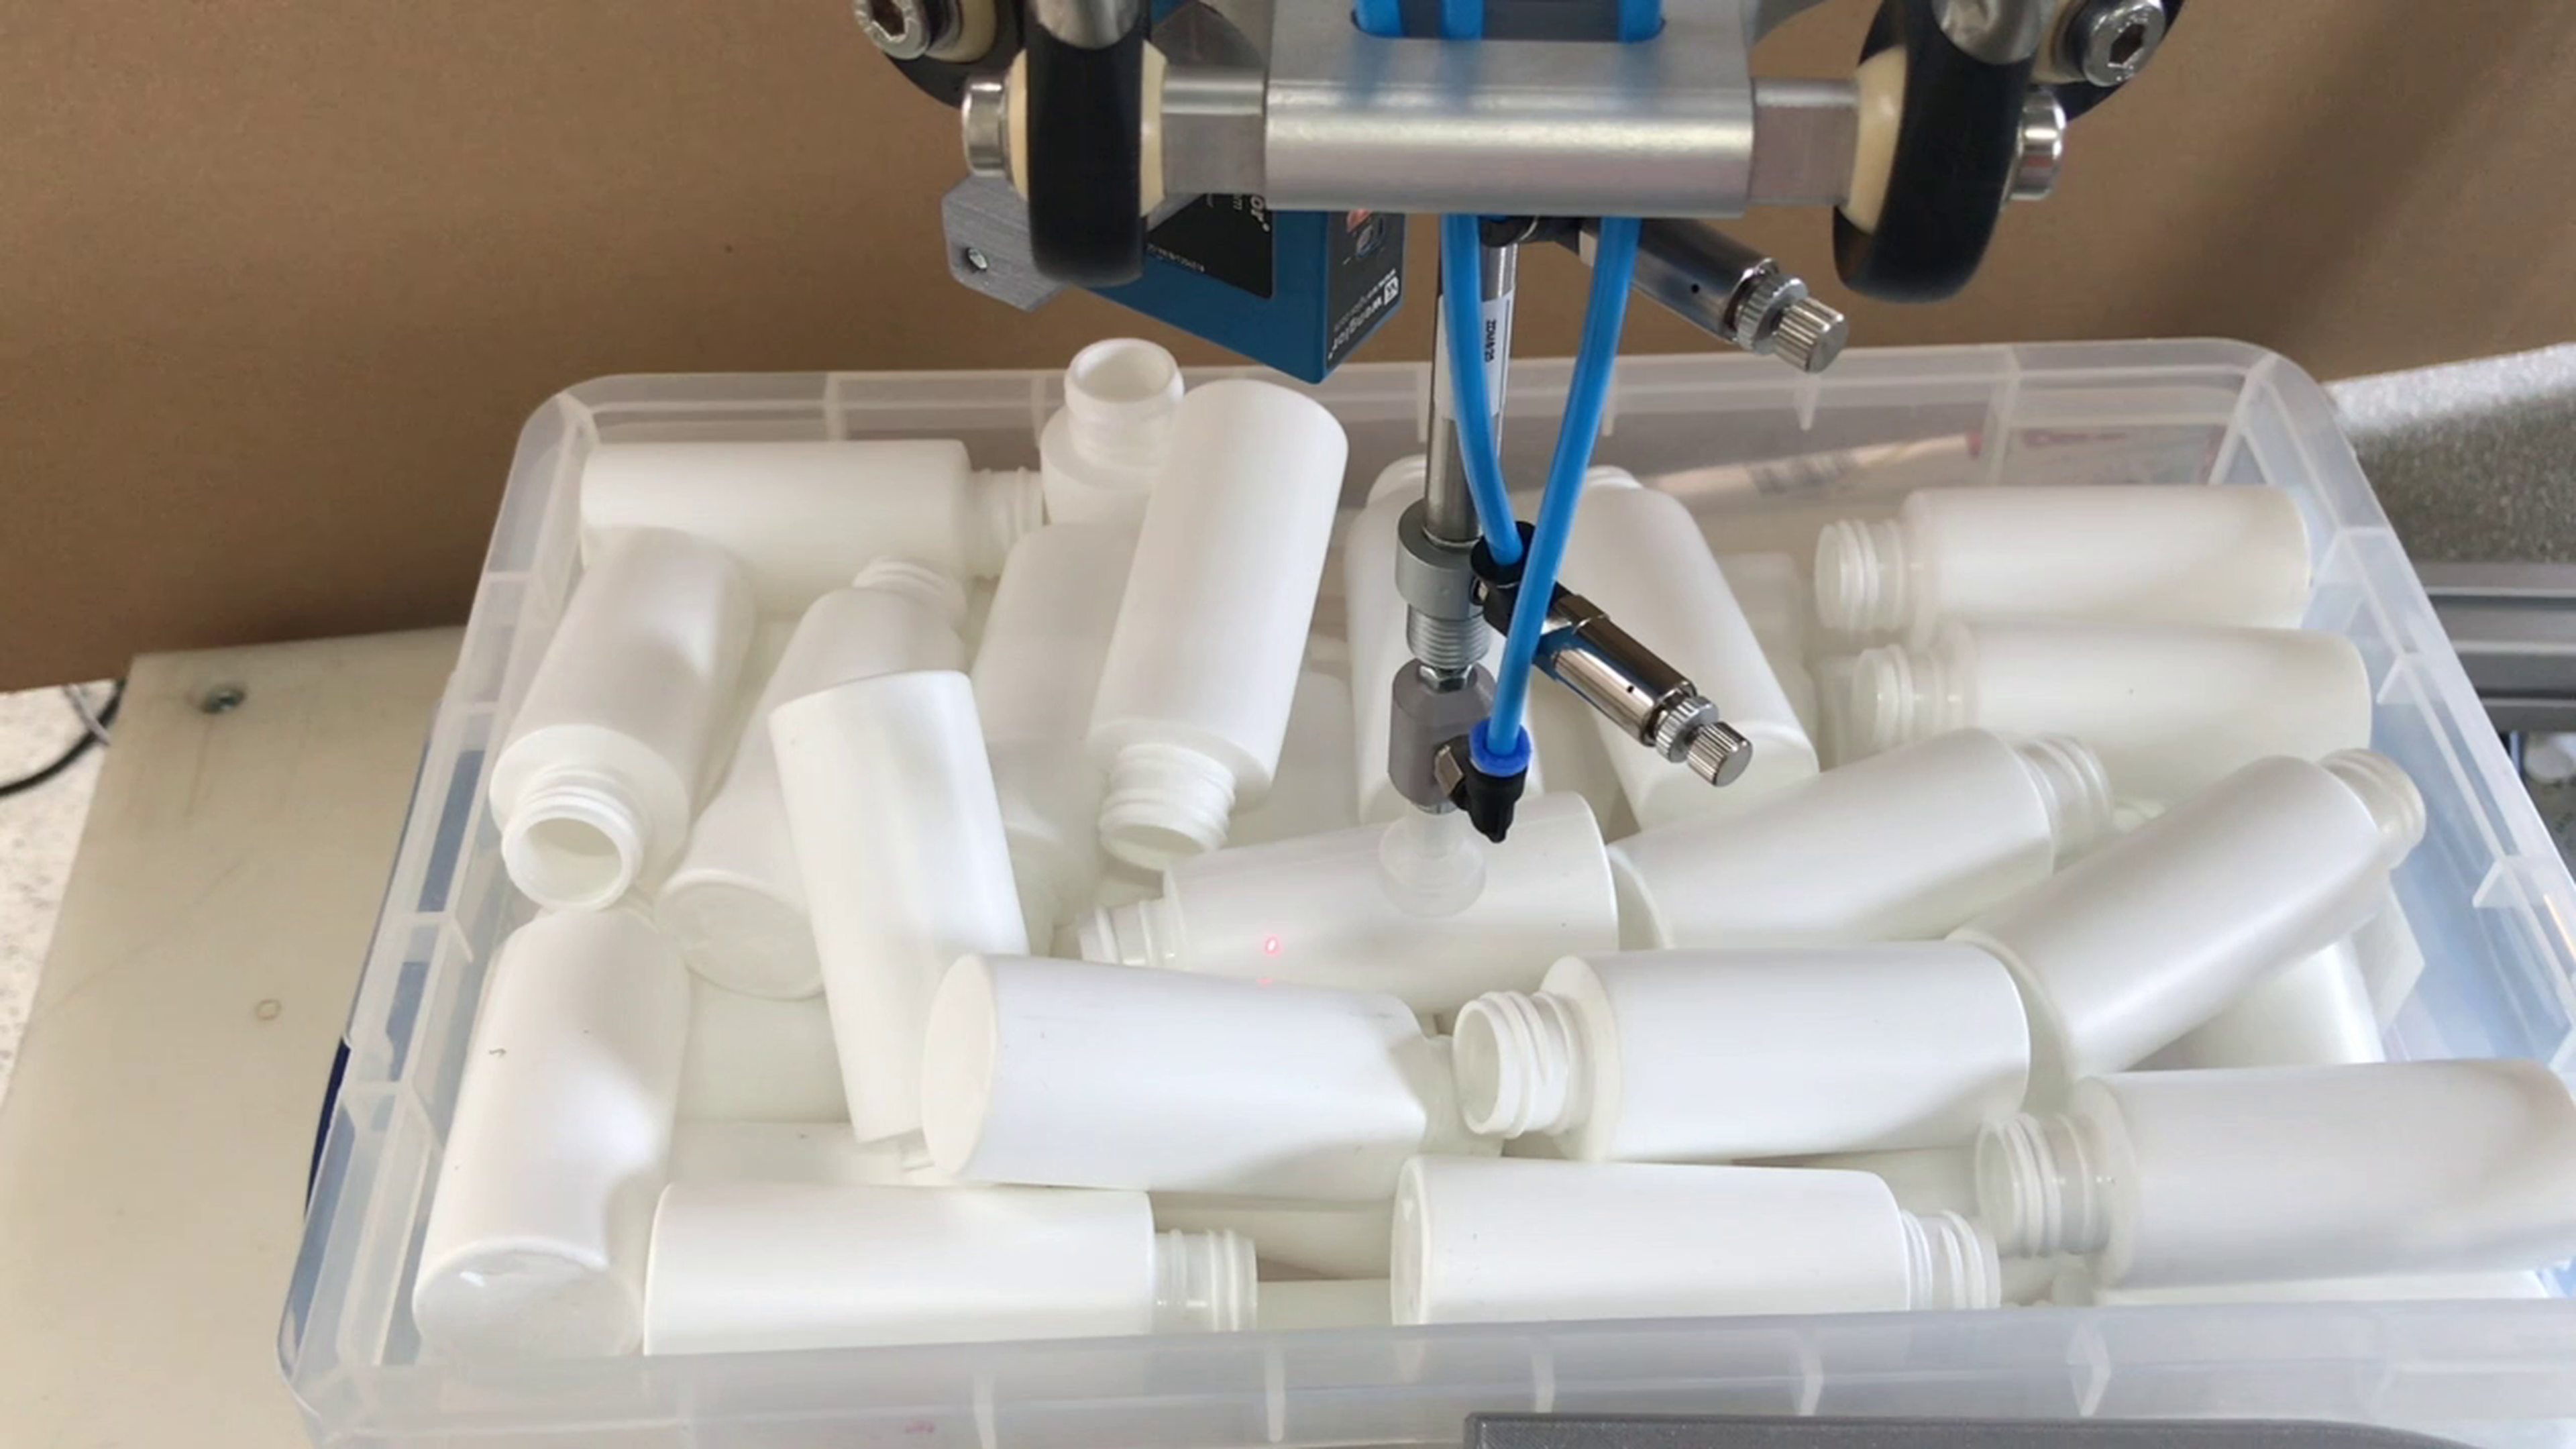
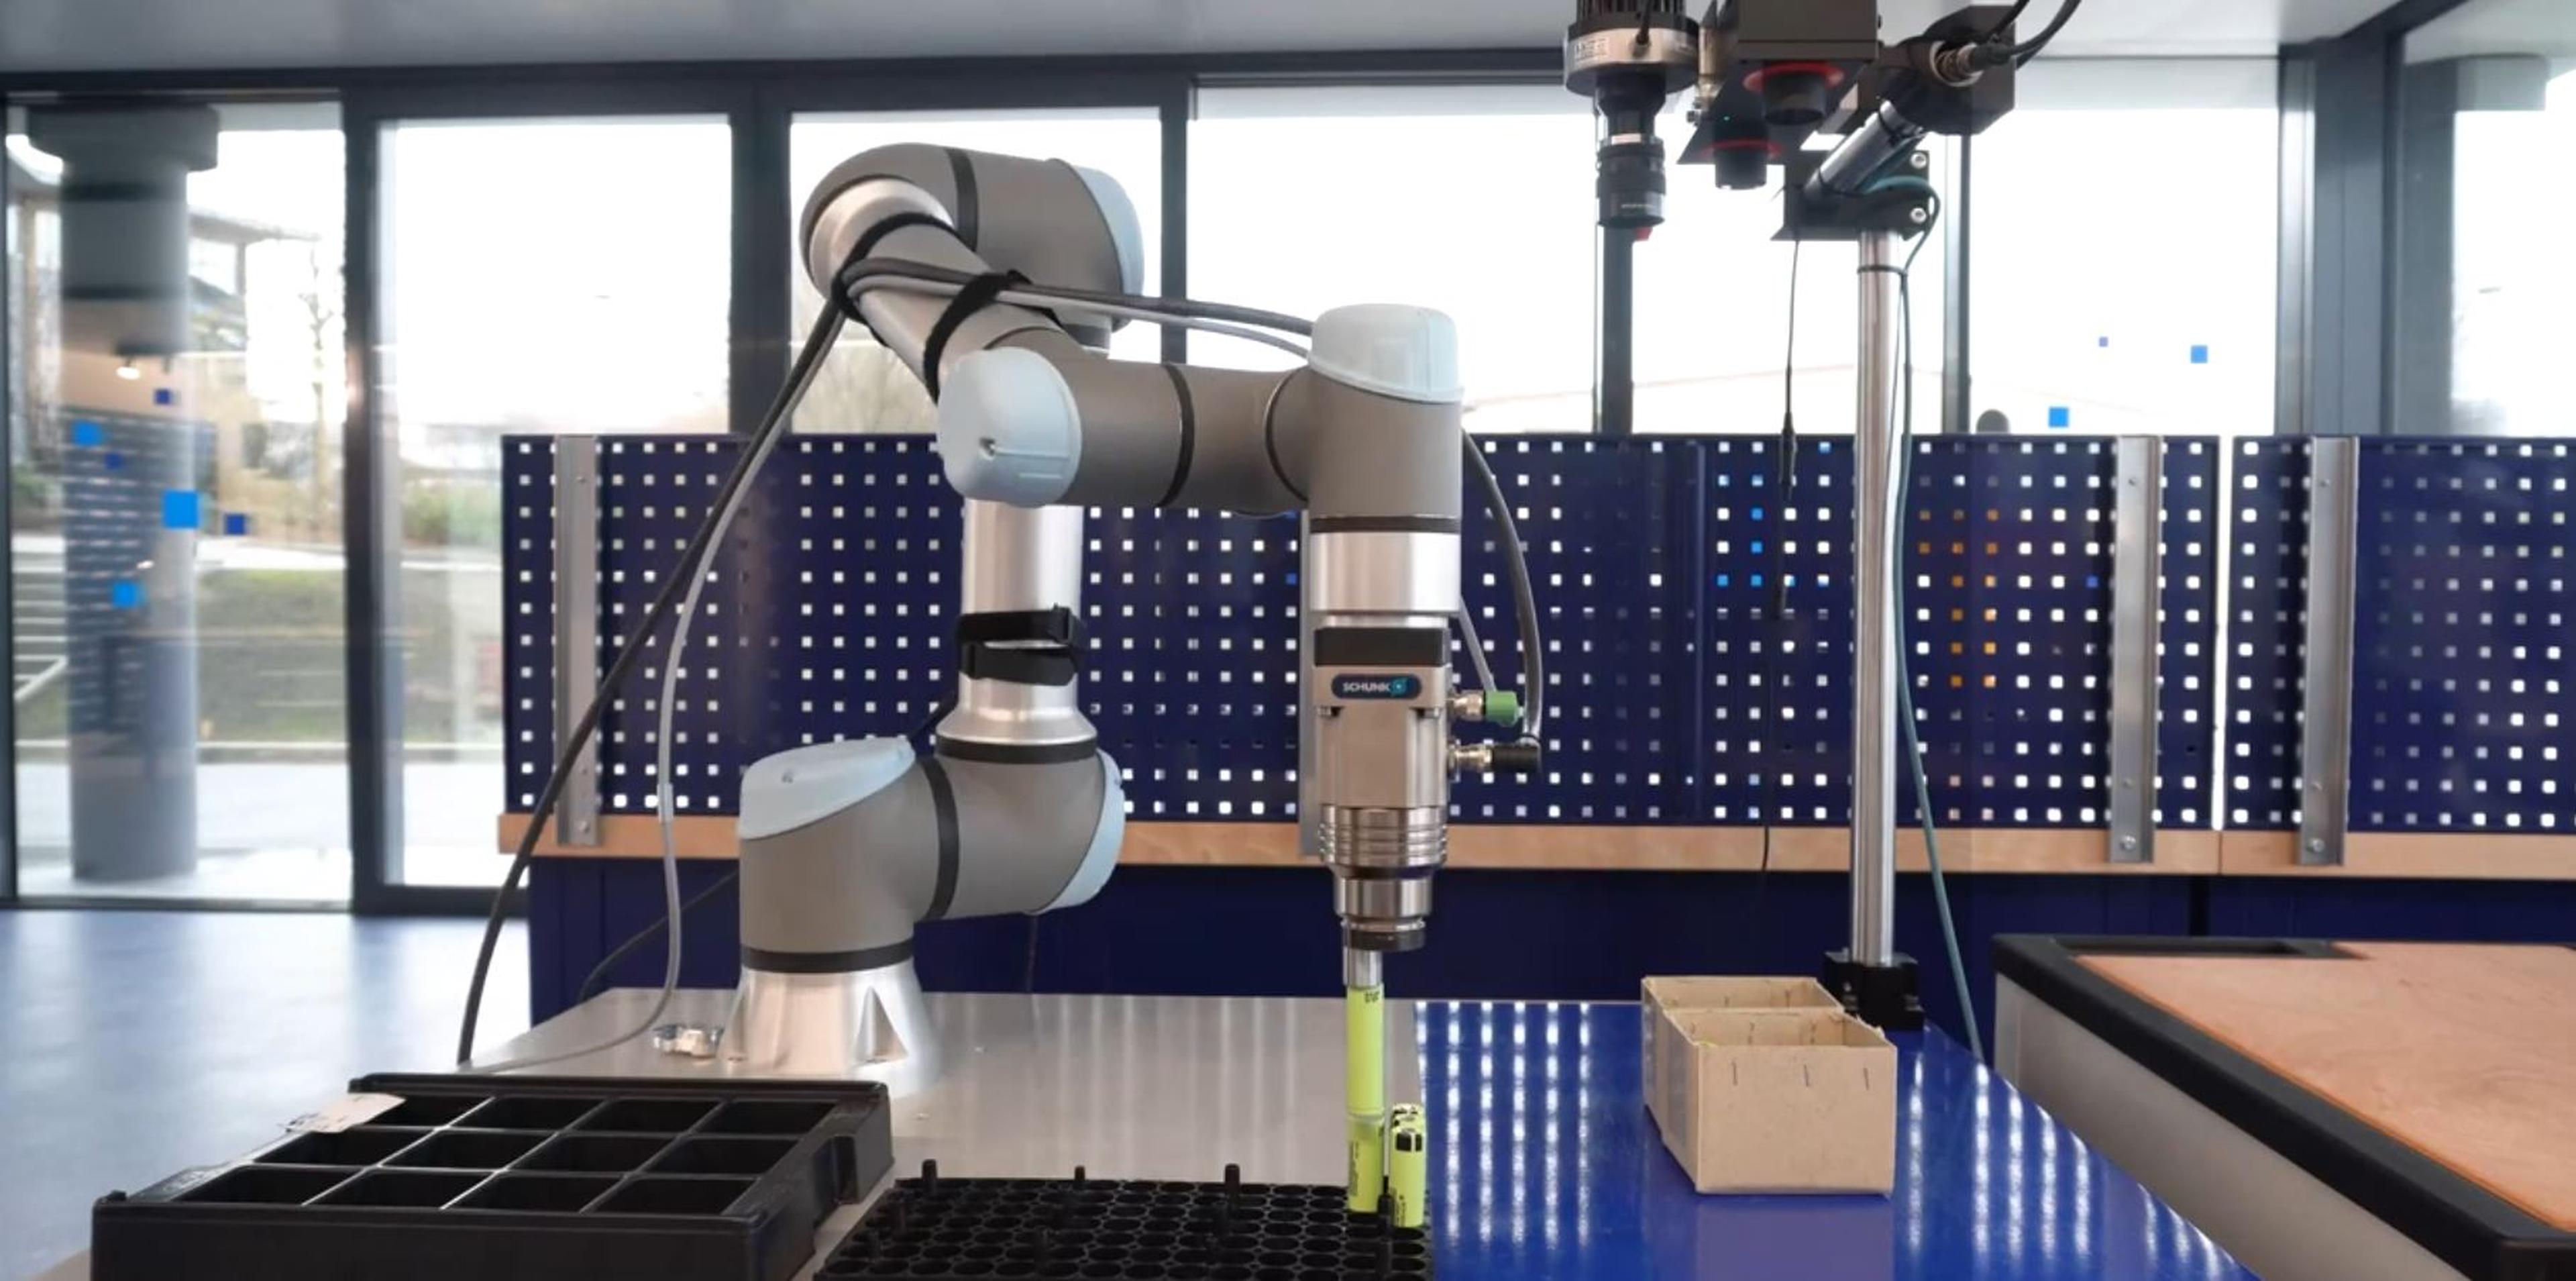
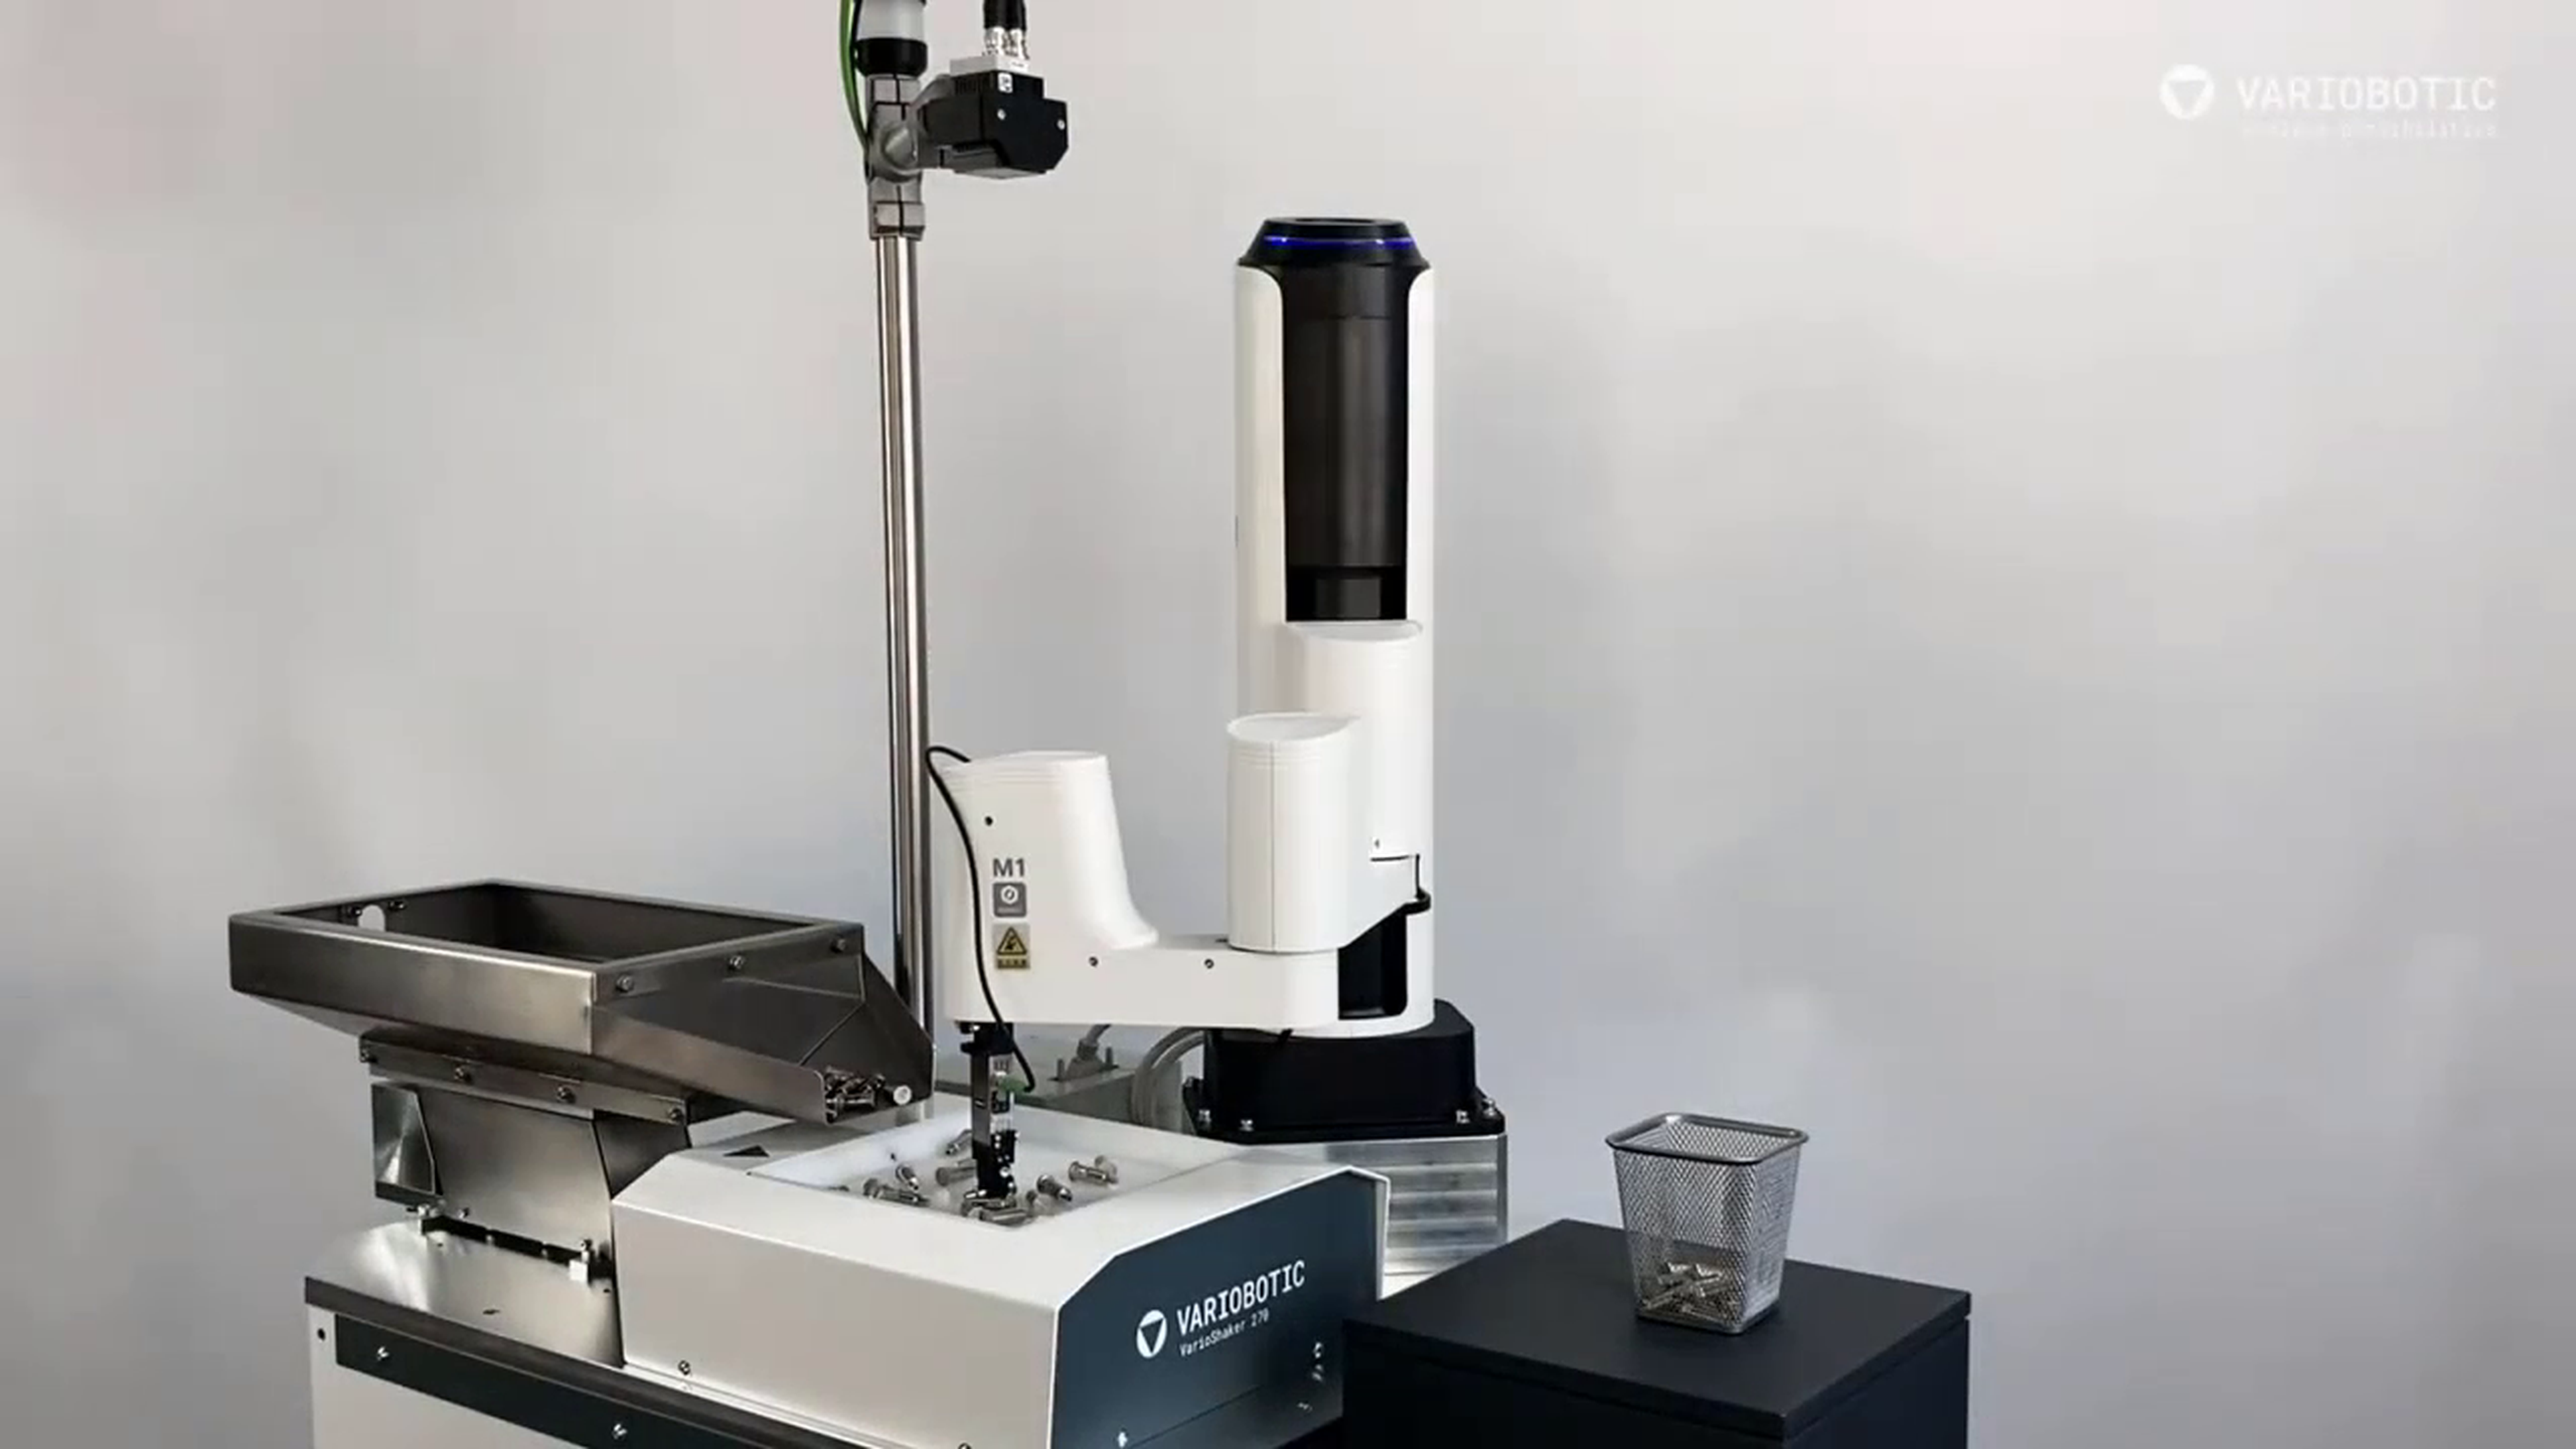
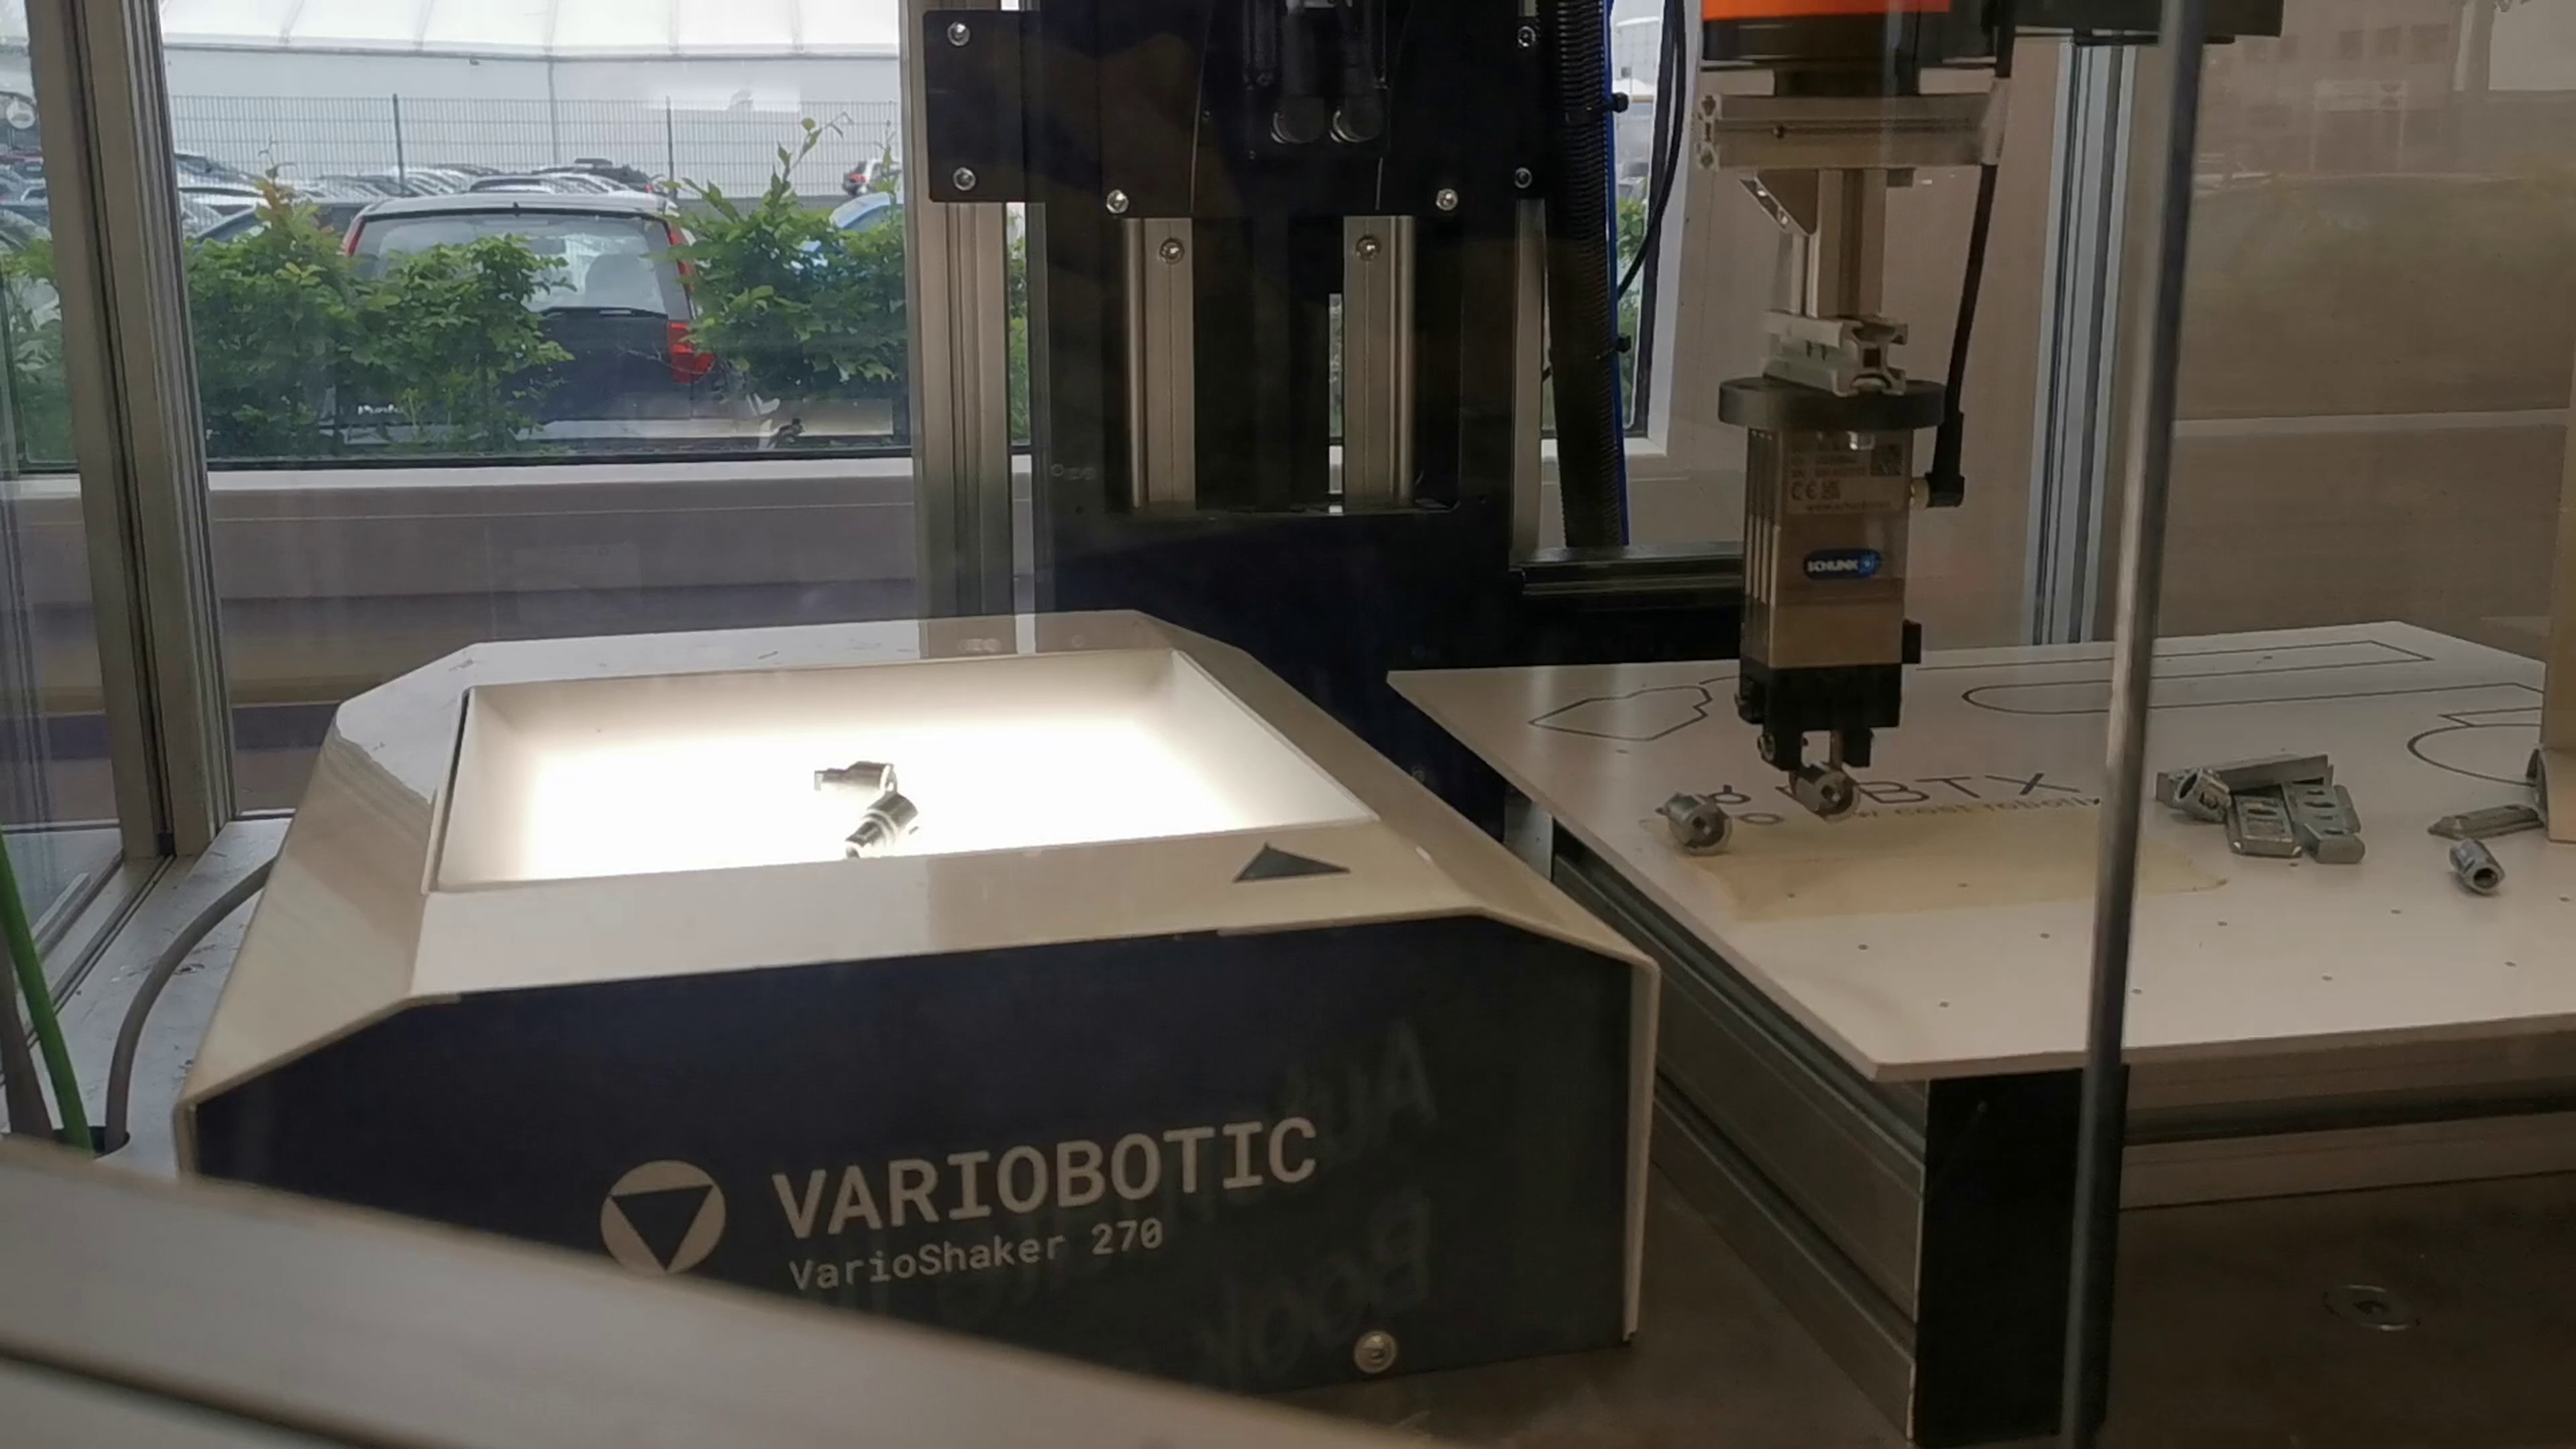
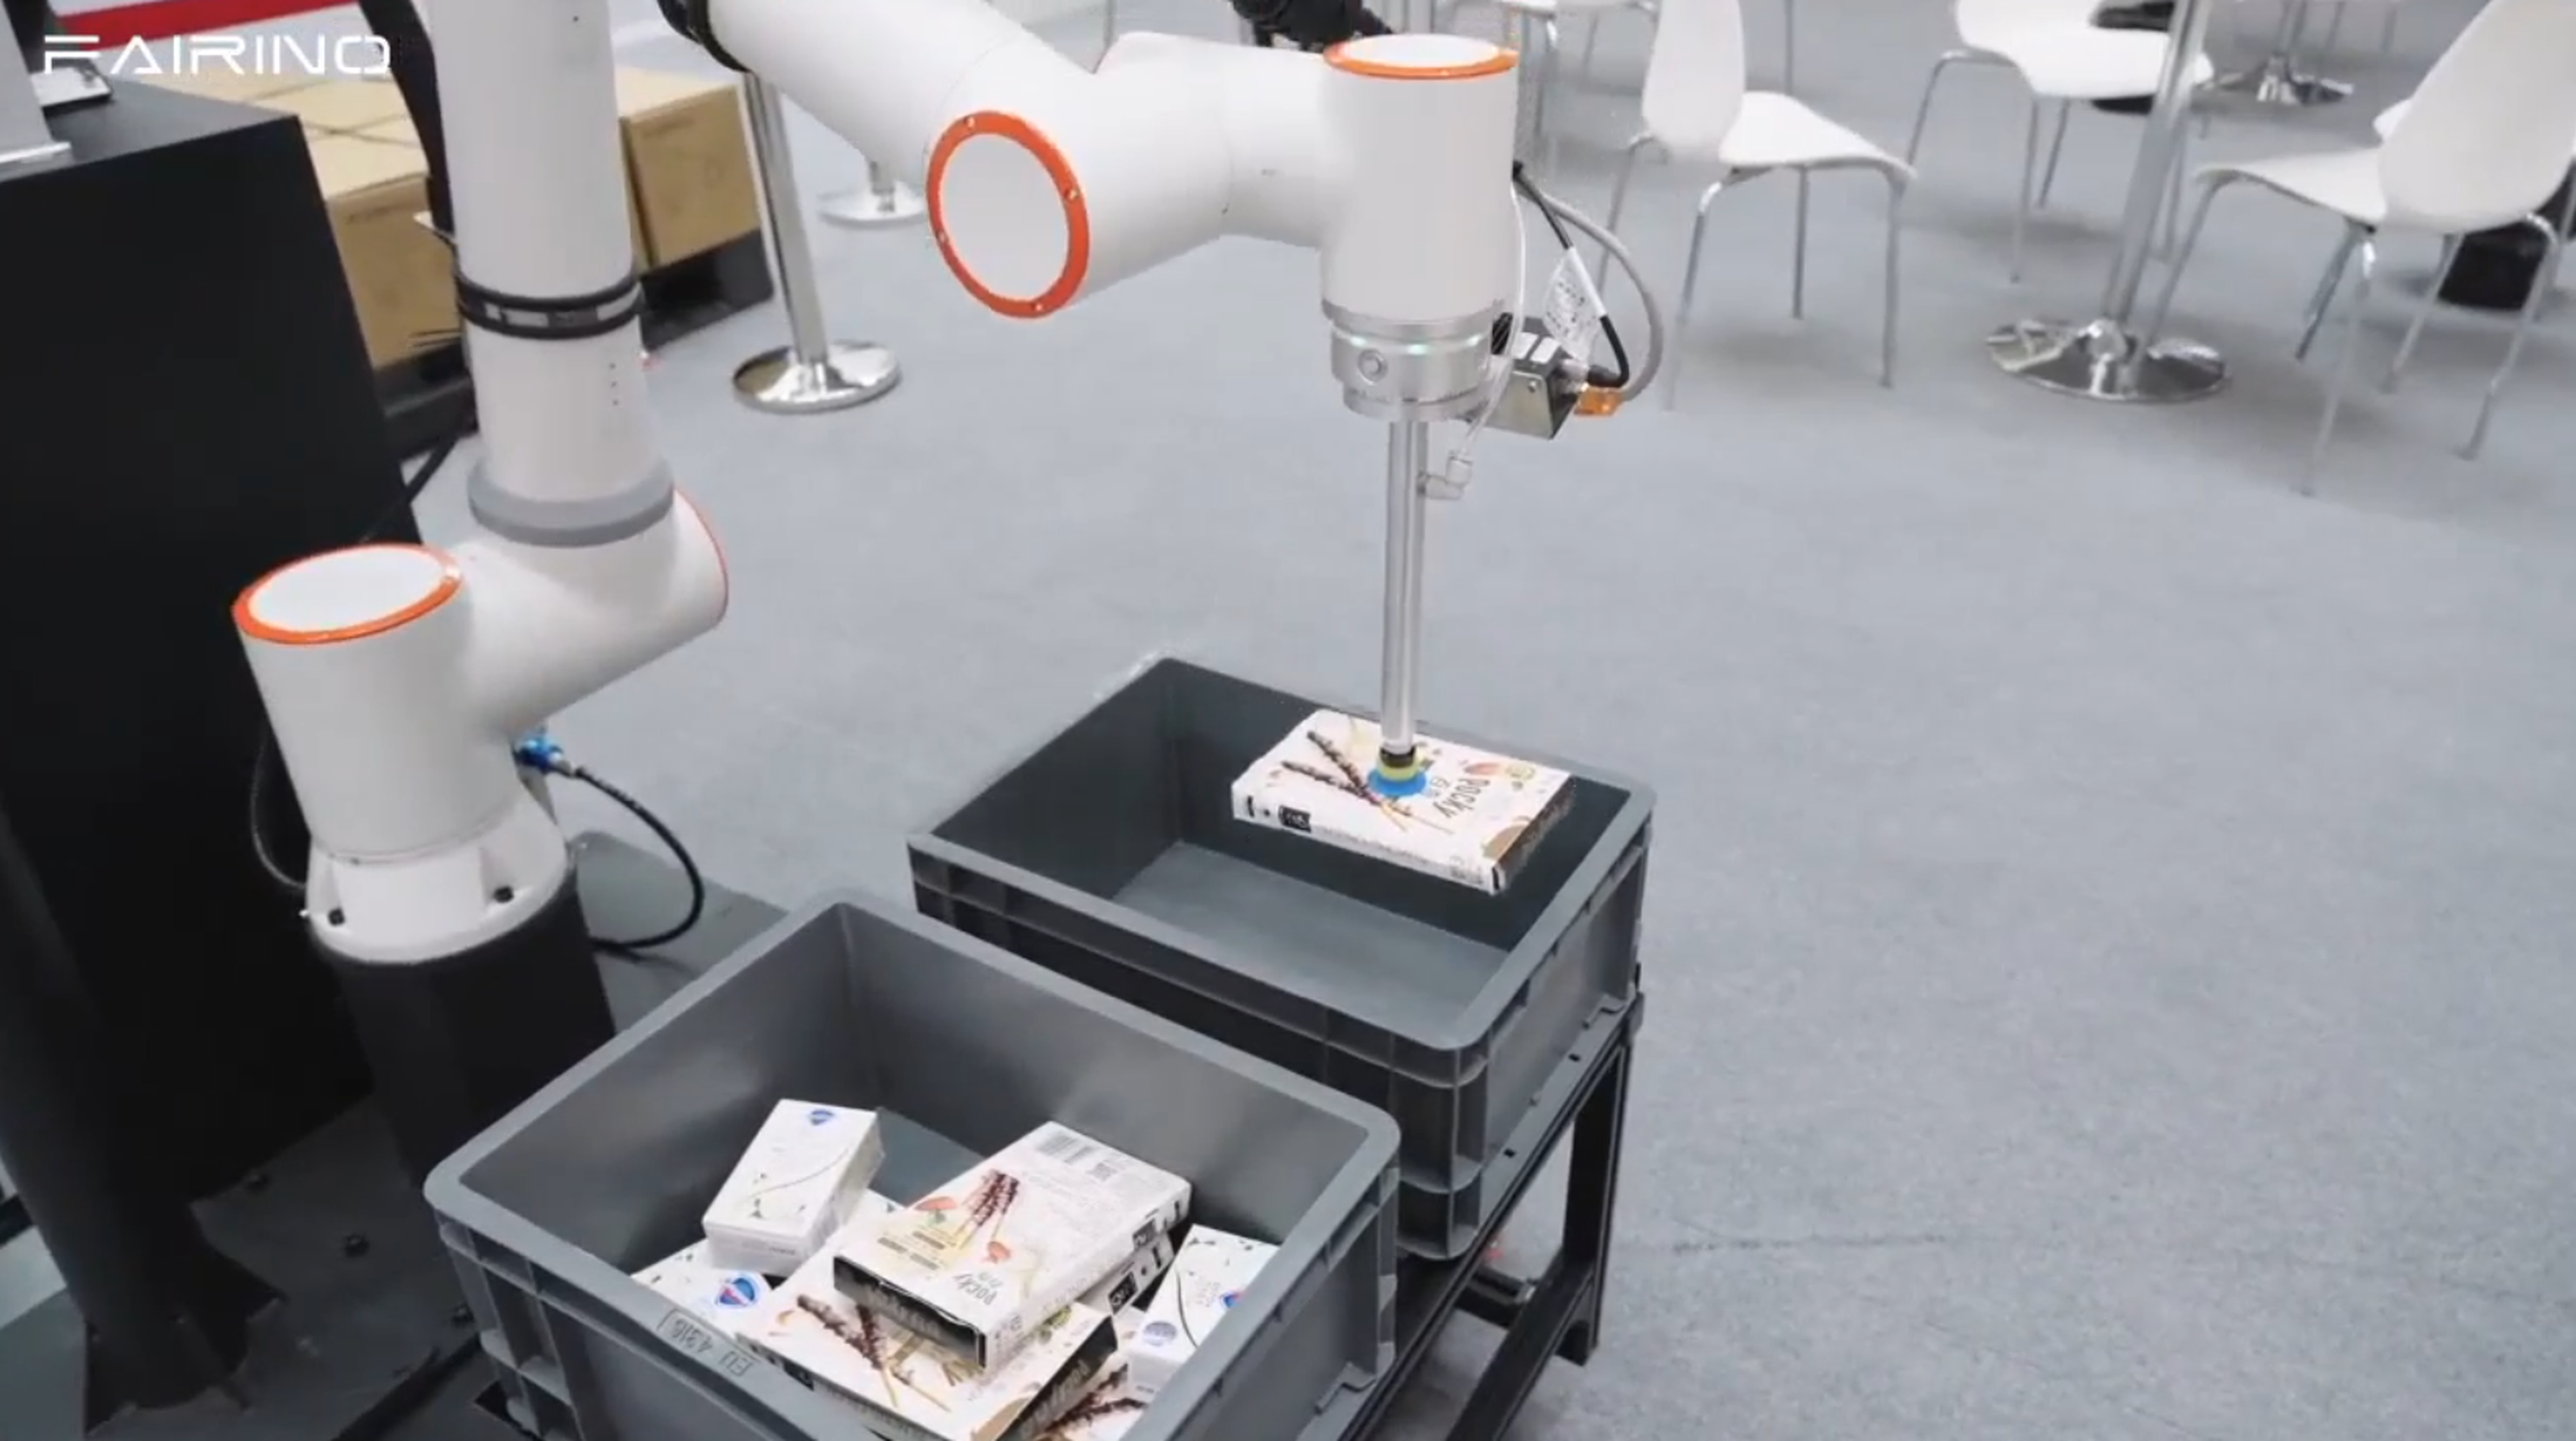
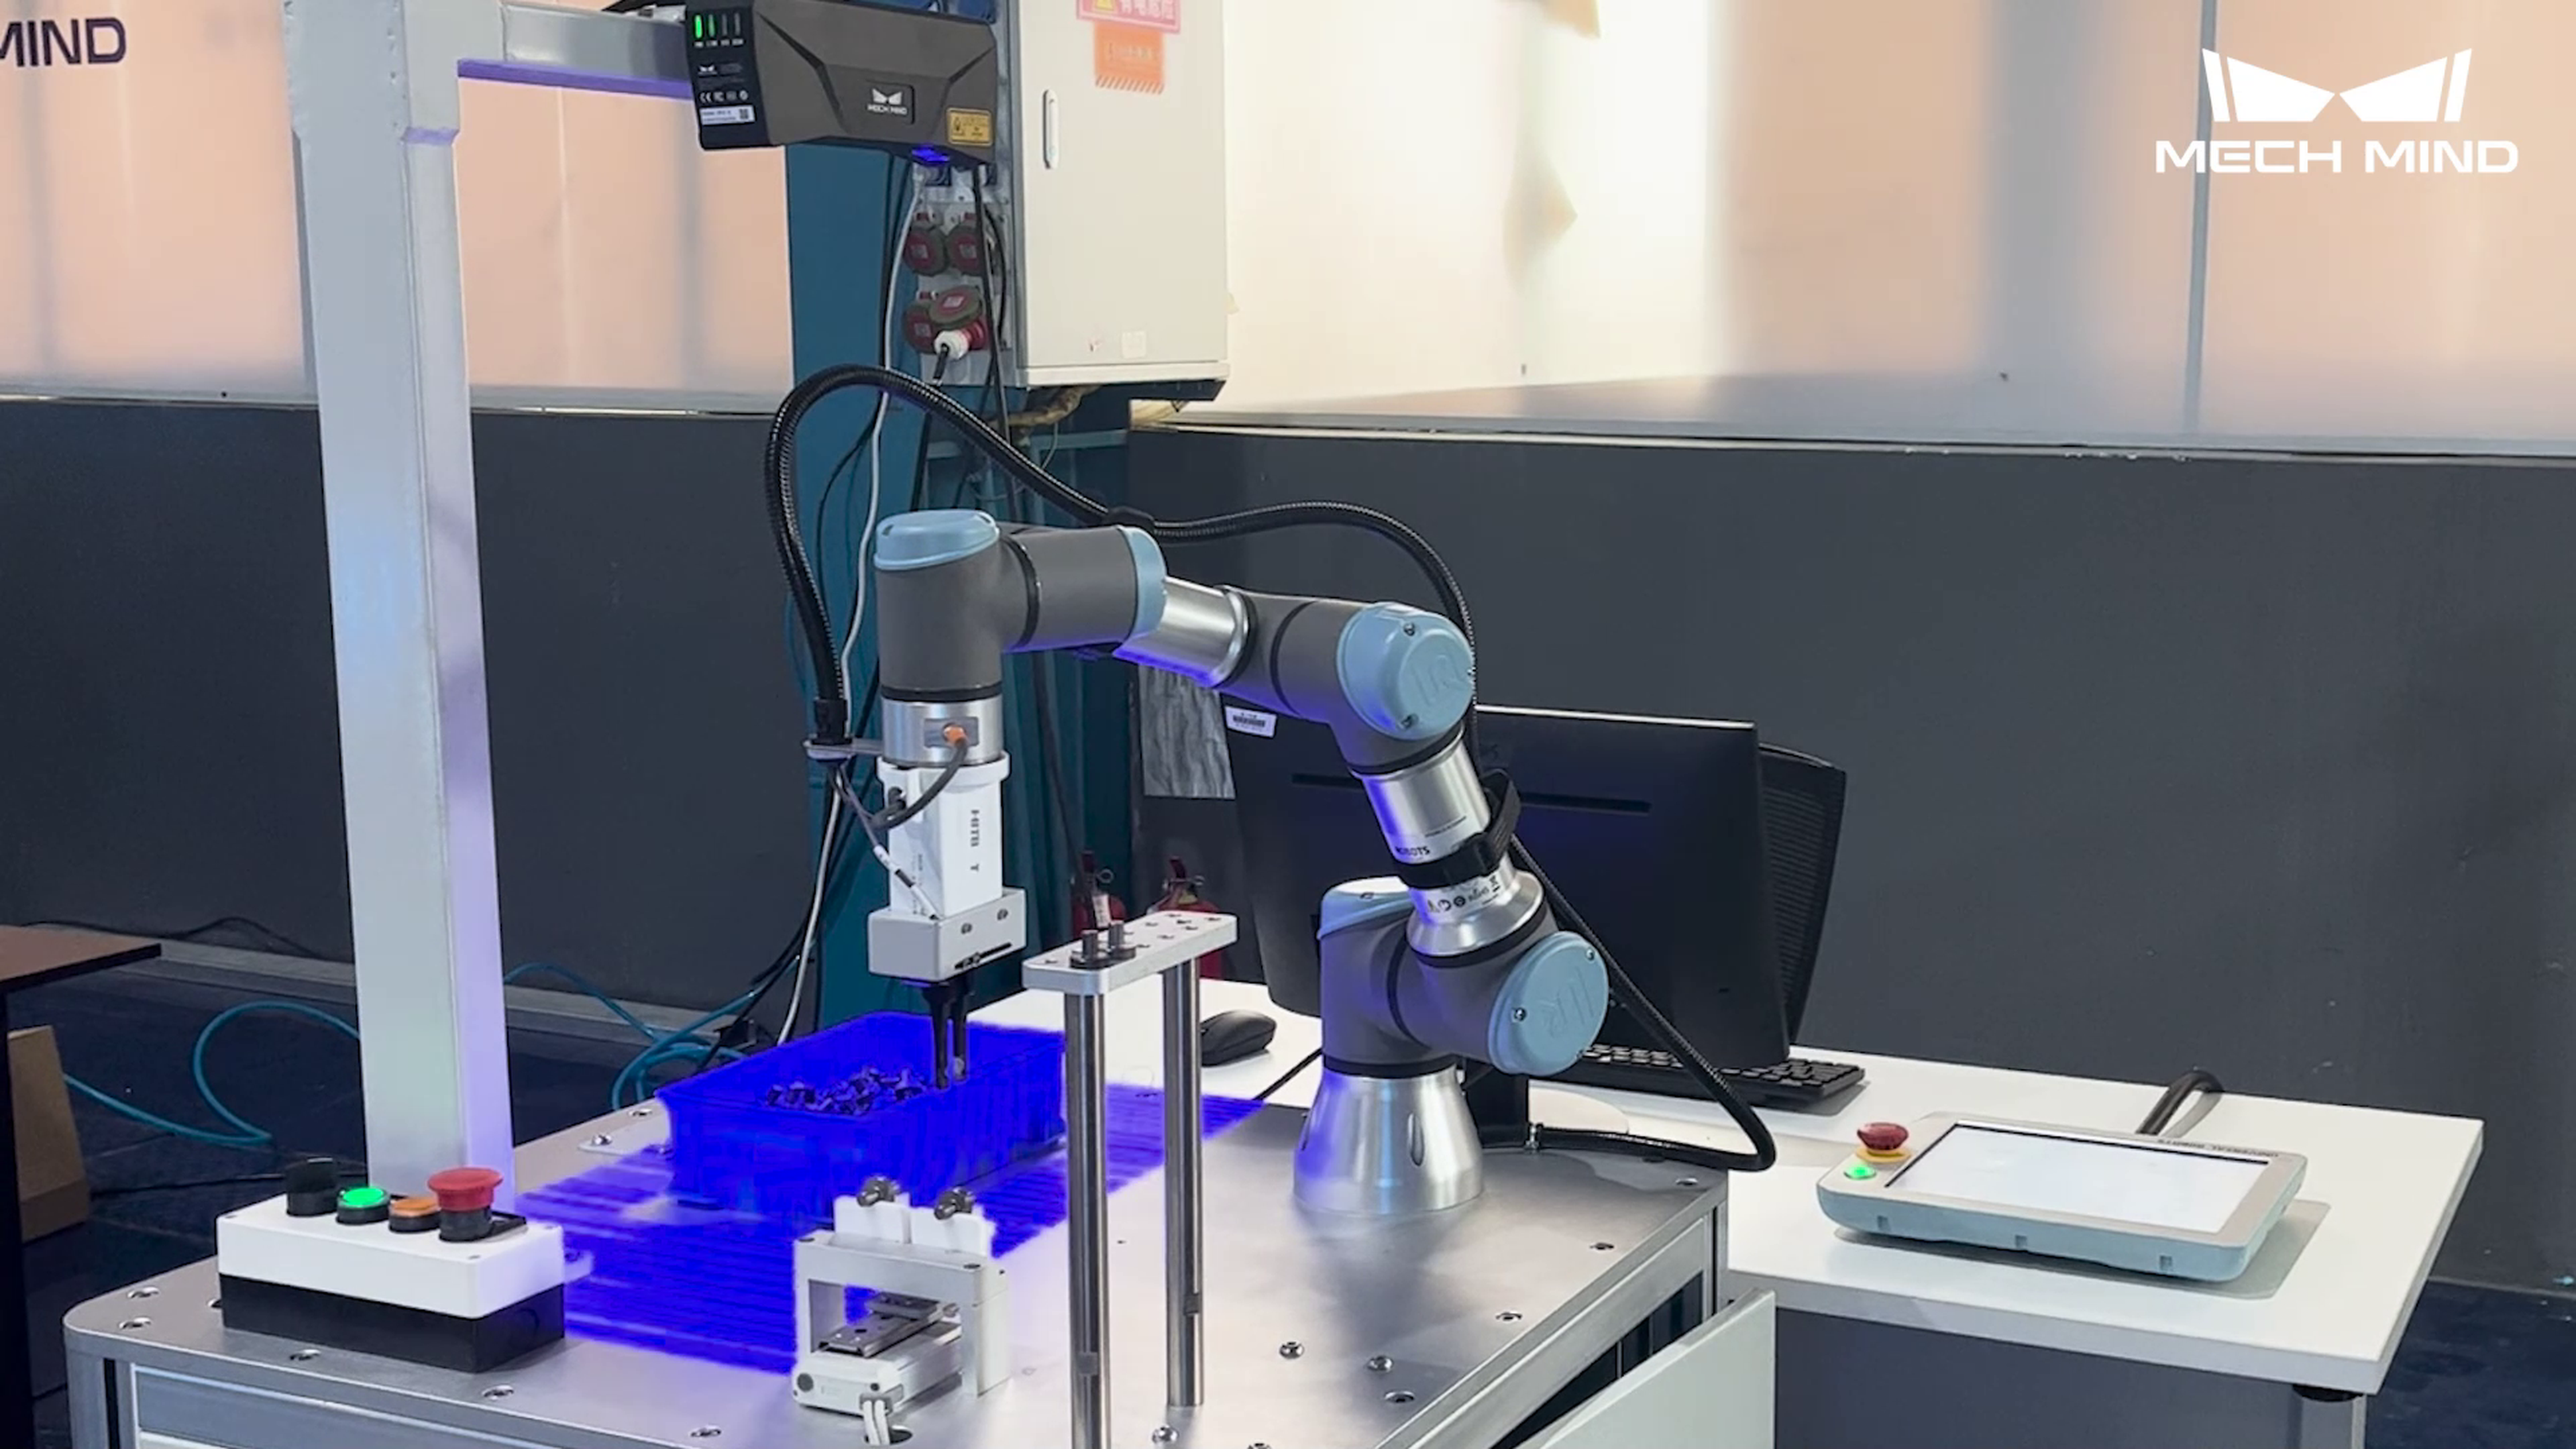
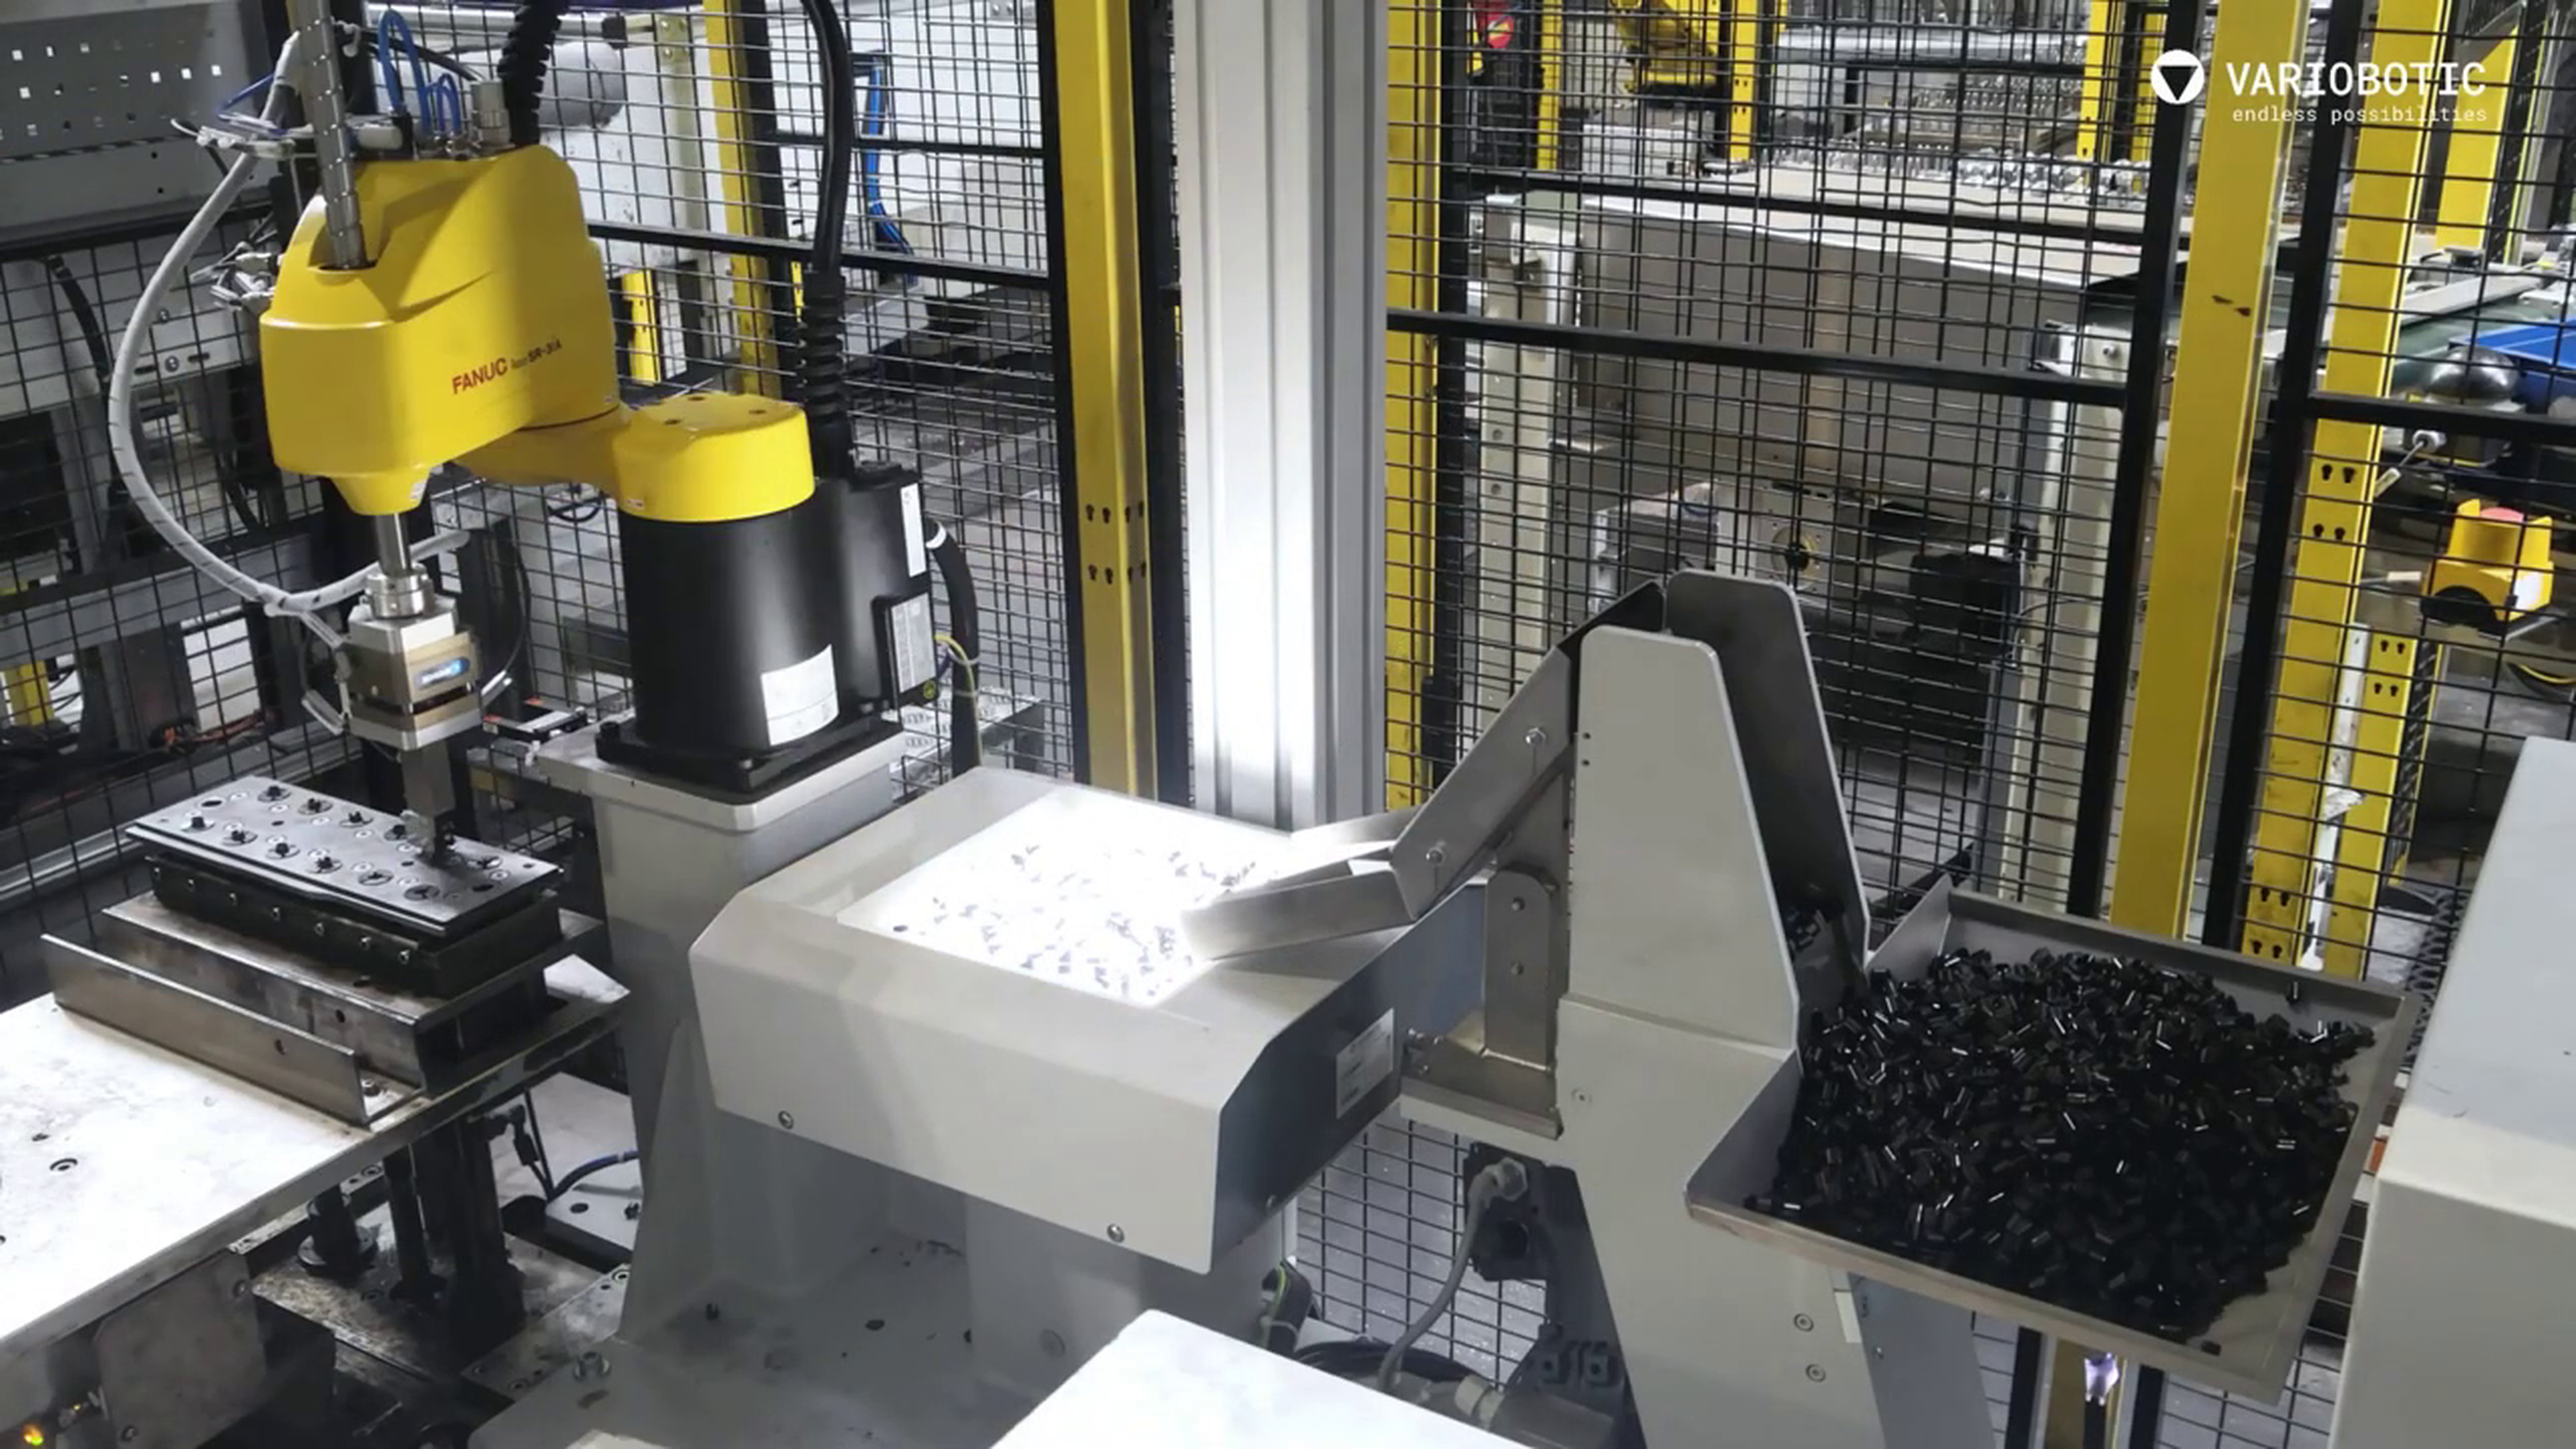
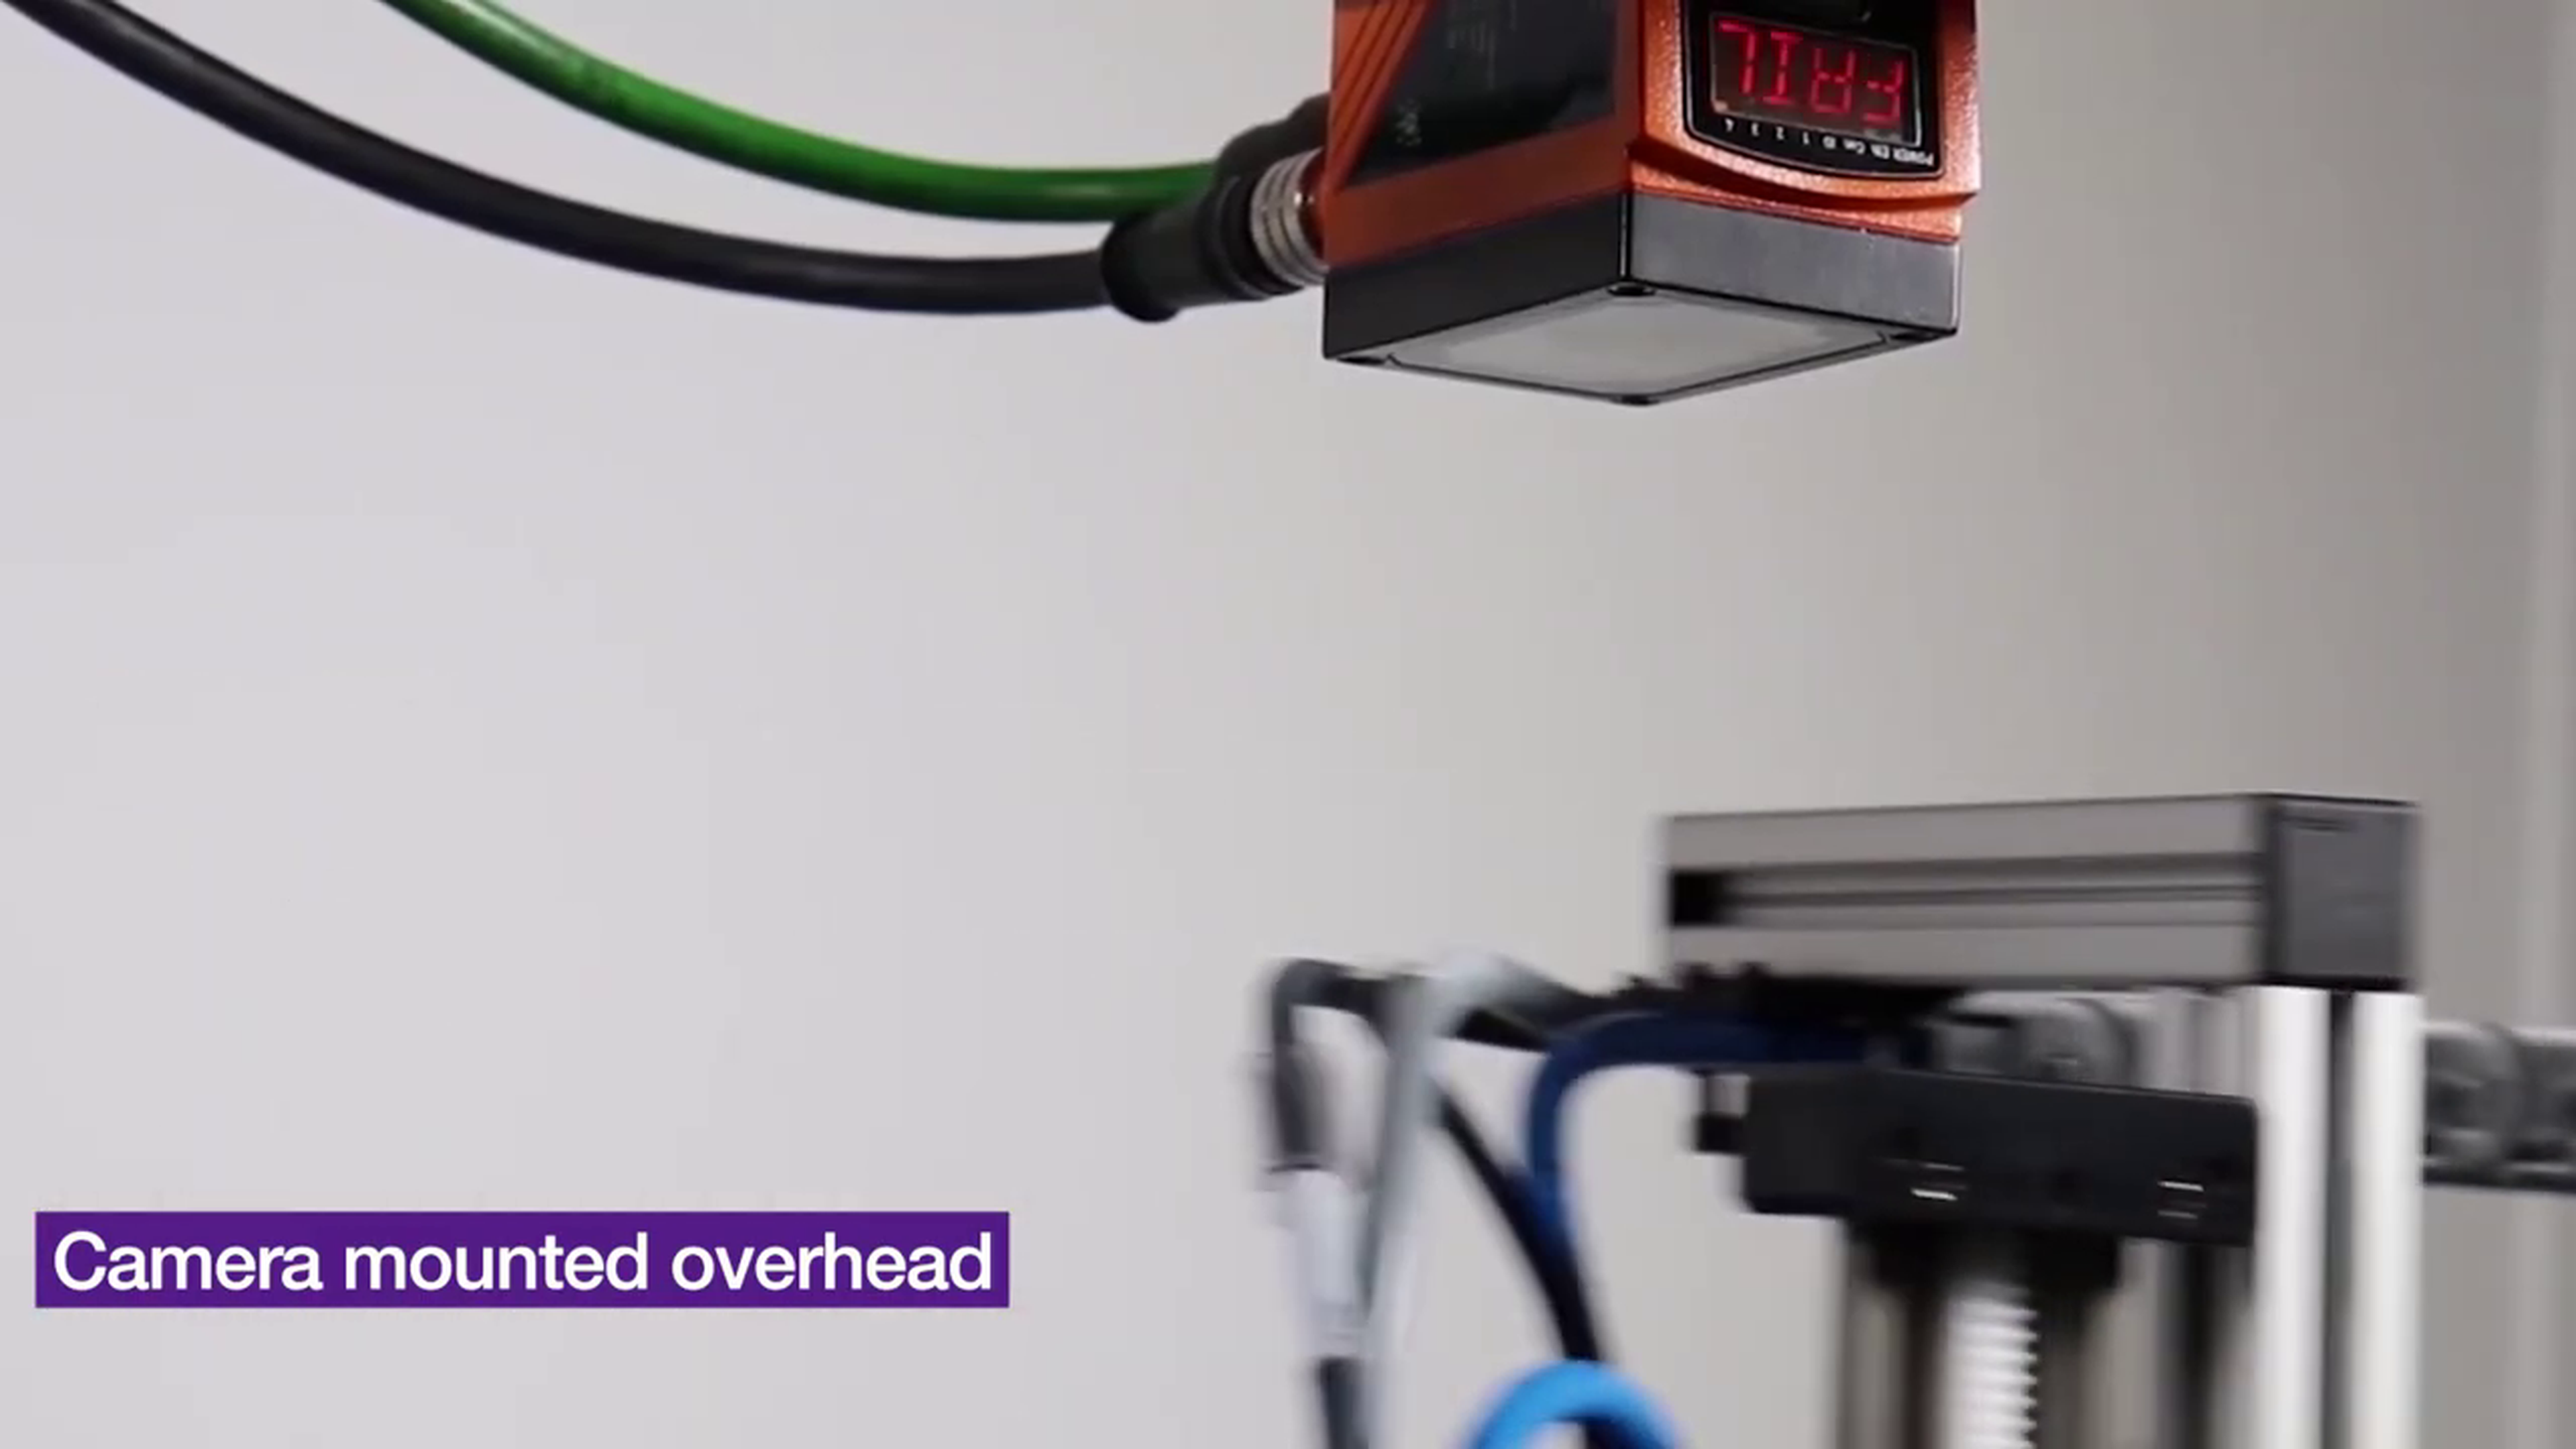
La production moderne exige flexibilité et efficacité, même pour les tâches répétitives. Cette application associe un portique spatial à un système de vision par caméra pour automatiser les opérations de pick-and-place. La caméra assure une reconnaissance intelligente des objets, ce qui permet au robot d'identifier et de saisir des composants dans des positions variables. Cette flexibilité renforce la fiabilité du système tout en optimisant les flux de travail sur les lignes de production.
En quoi consiste l'application ?
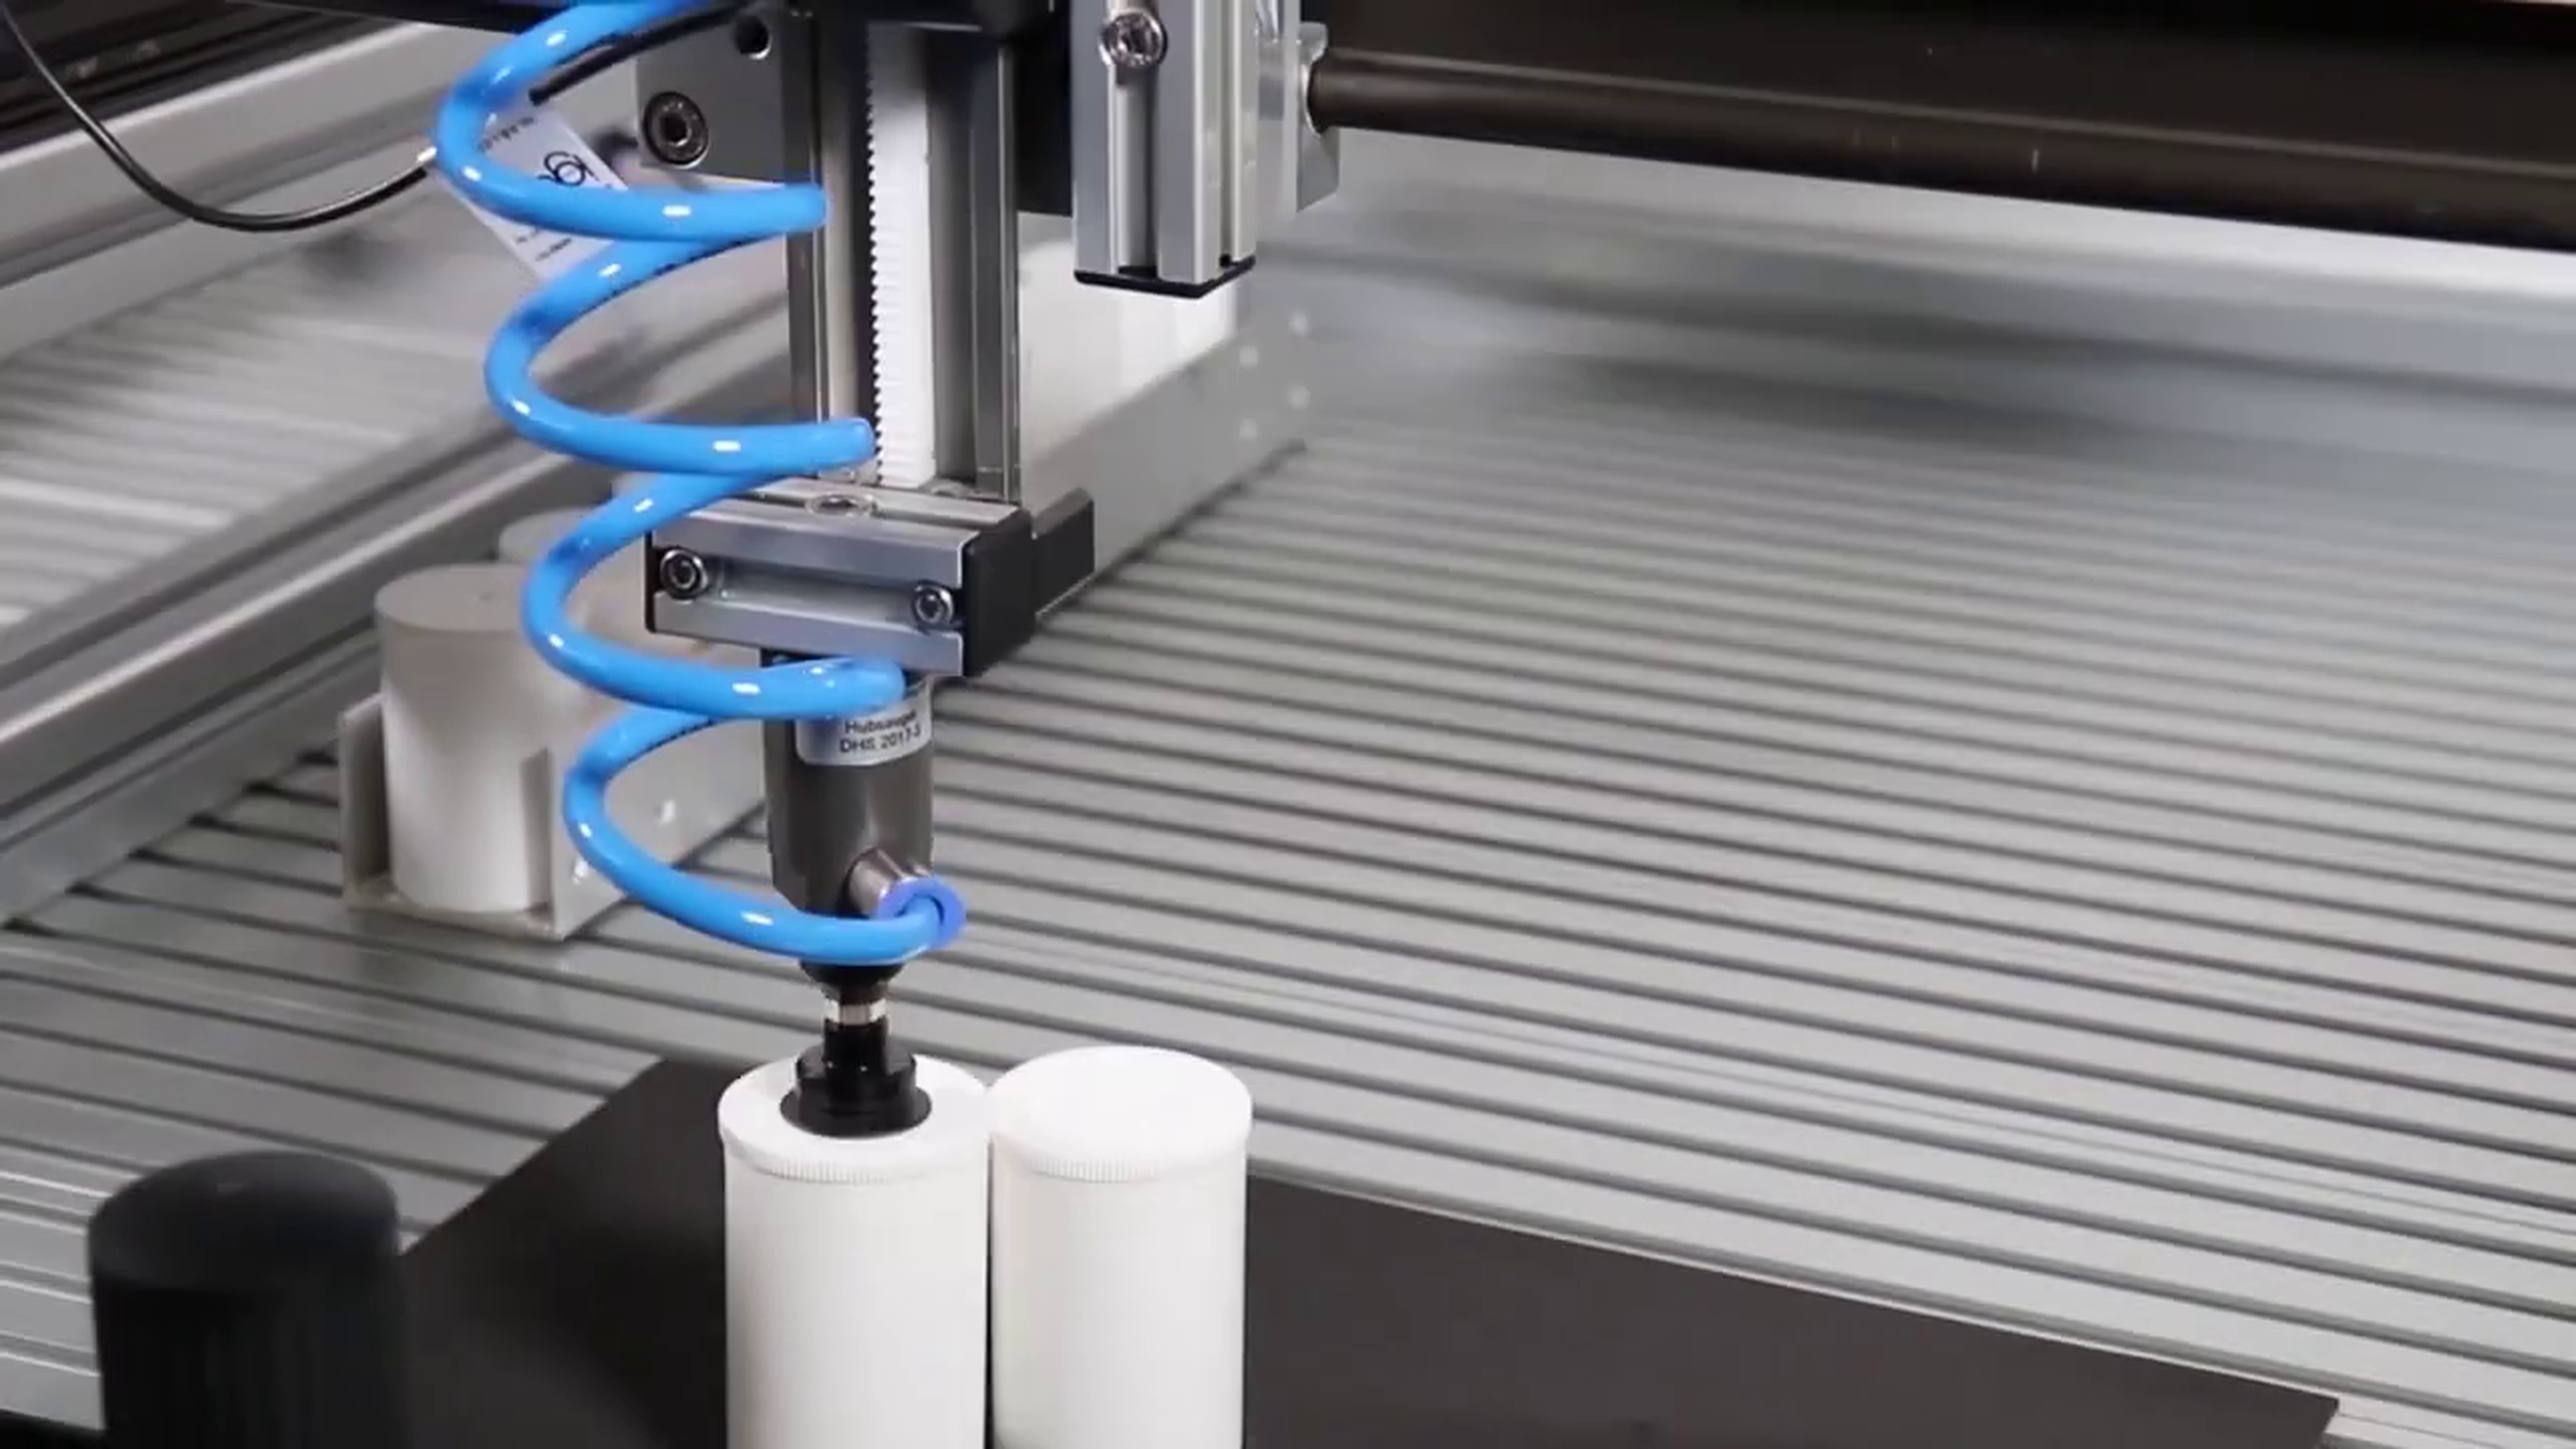
La solution automatise les tâches de pick-and-place et supprime la nécessité d'aligner les composants au préalable. Grâce au système de vision, le portique identifie les pièces en temps réel pour une préhension et un placement précis.
Quels sont les avantages de la solution ?
Flexibilité accrue : s'adapte aux objets dans des positions irrégulières.
Coûts réduits : l'exploitation continue en 3 équipes réduit les coûts de main-d'œuvre.
ROI plus rapide : l'investissement est amorti en quelques mois grâce à l'efficacité accrue.
Quels sont les avantages du robot ?
Le portique spatial offre des avantages spécifiques dans les environnements automatisés :
Mouvements précis : se coordonne avec la caméra pour une manipulation précise.
Grande durabilité : supporte un fonctionnement 24/7 avec une maintenance minimale.
Design compact : s'intègre facilement dans les installations de production existantes.
Automatisation du pick-and-place flexible et économique
Ce système de portique spatial et de caméra montre comment une automatisation intelligente peut réduire les coûts tout en améliorant les performances. En libérant les opérateurs des tâches répétitives et en augmentant la flexibilité opérationnelle, cette solution garantit un retour sur investissement rapide et une efficacité évolutive pour les fabricants.
3 composants