Dobot Rover X1 Explorer Industrial | Chien robotique
Dobot Rover X1 Explorer
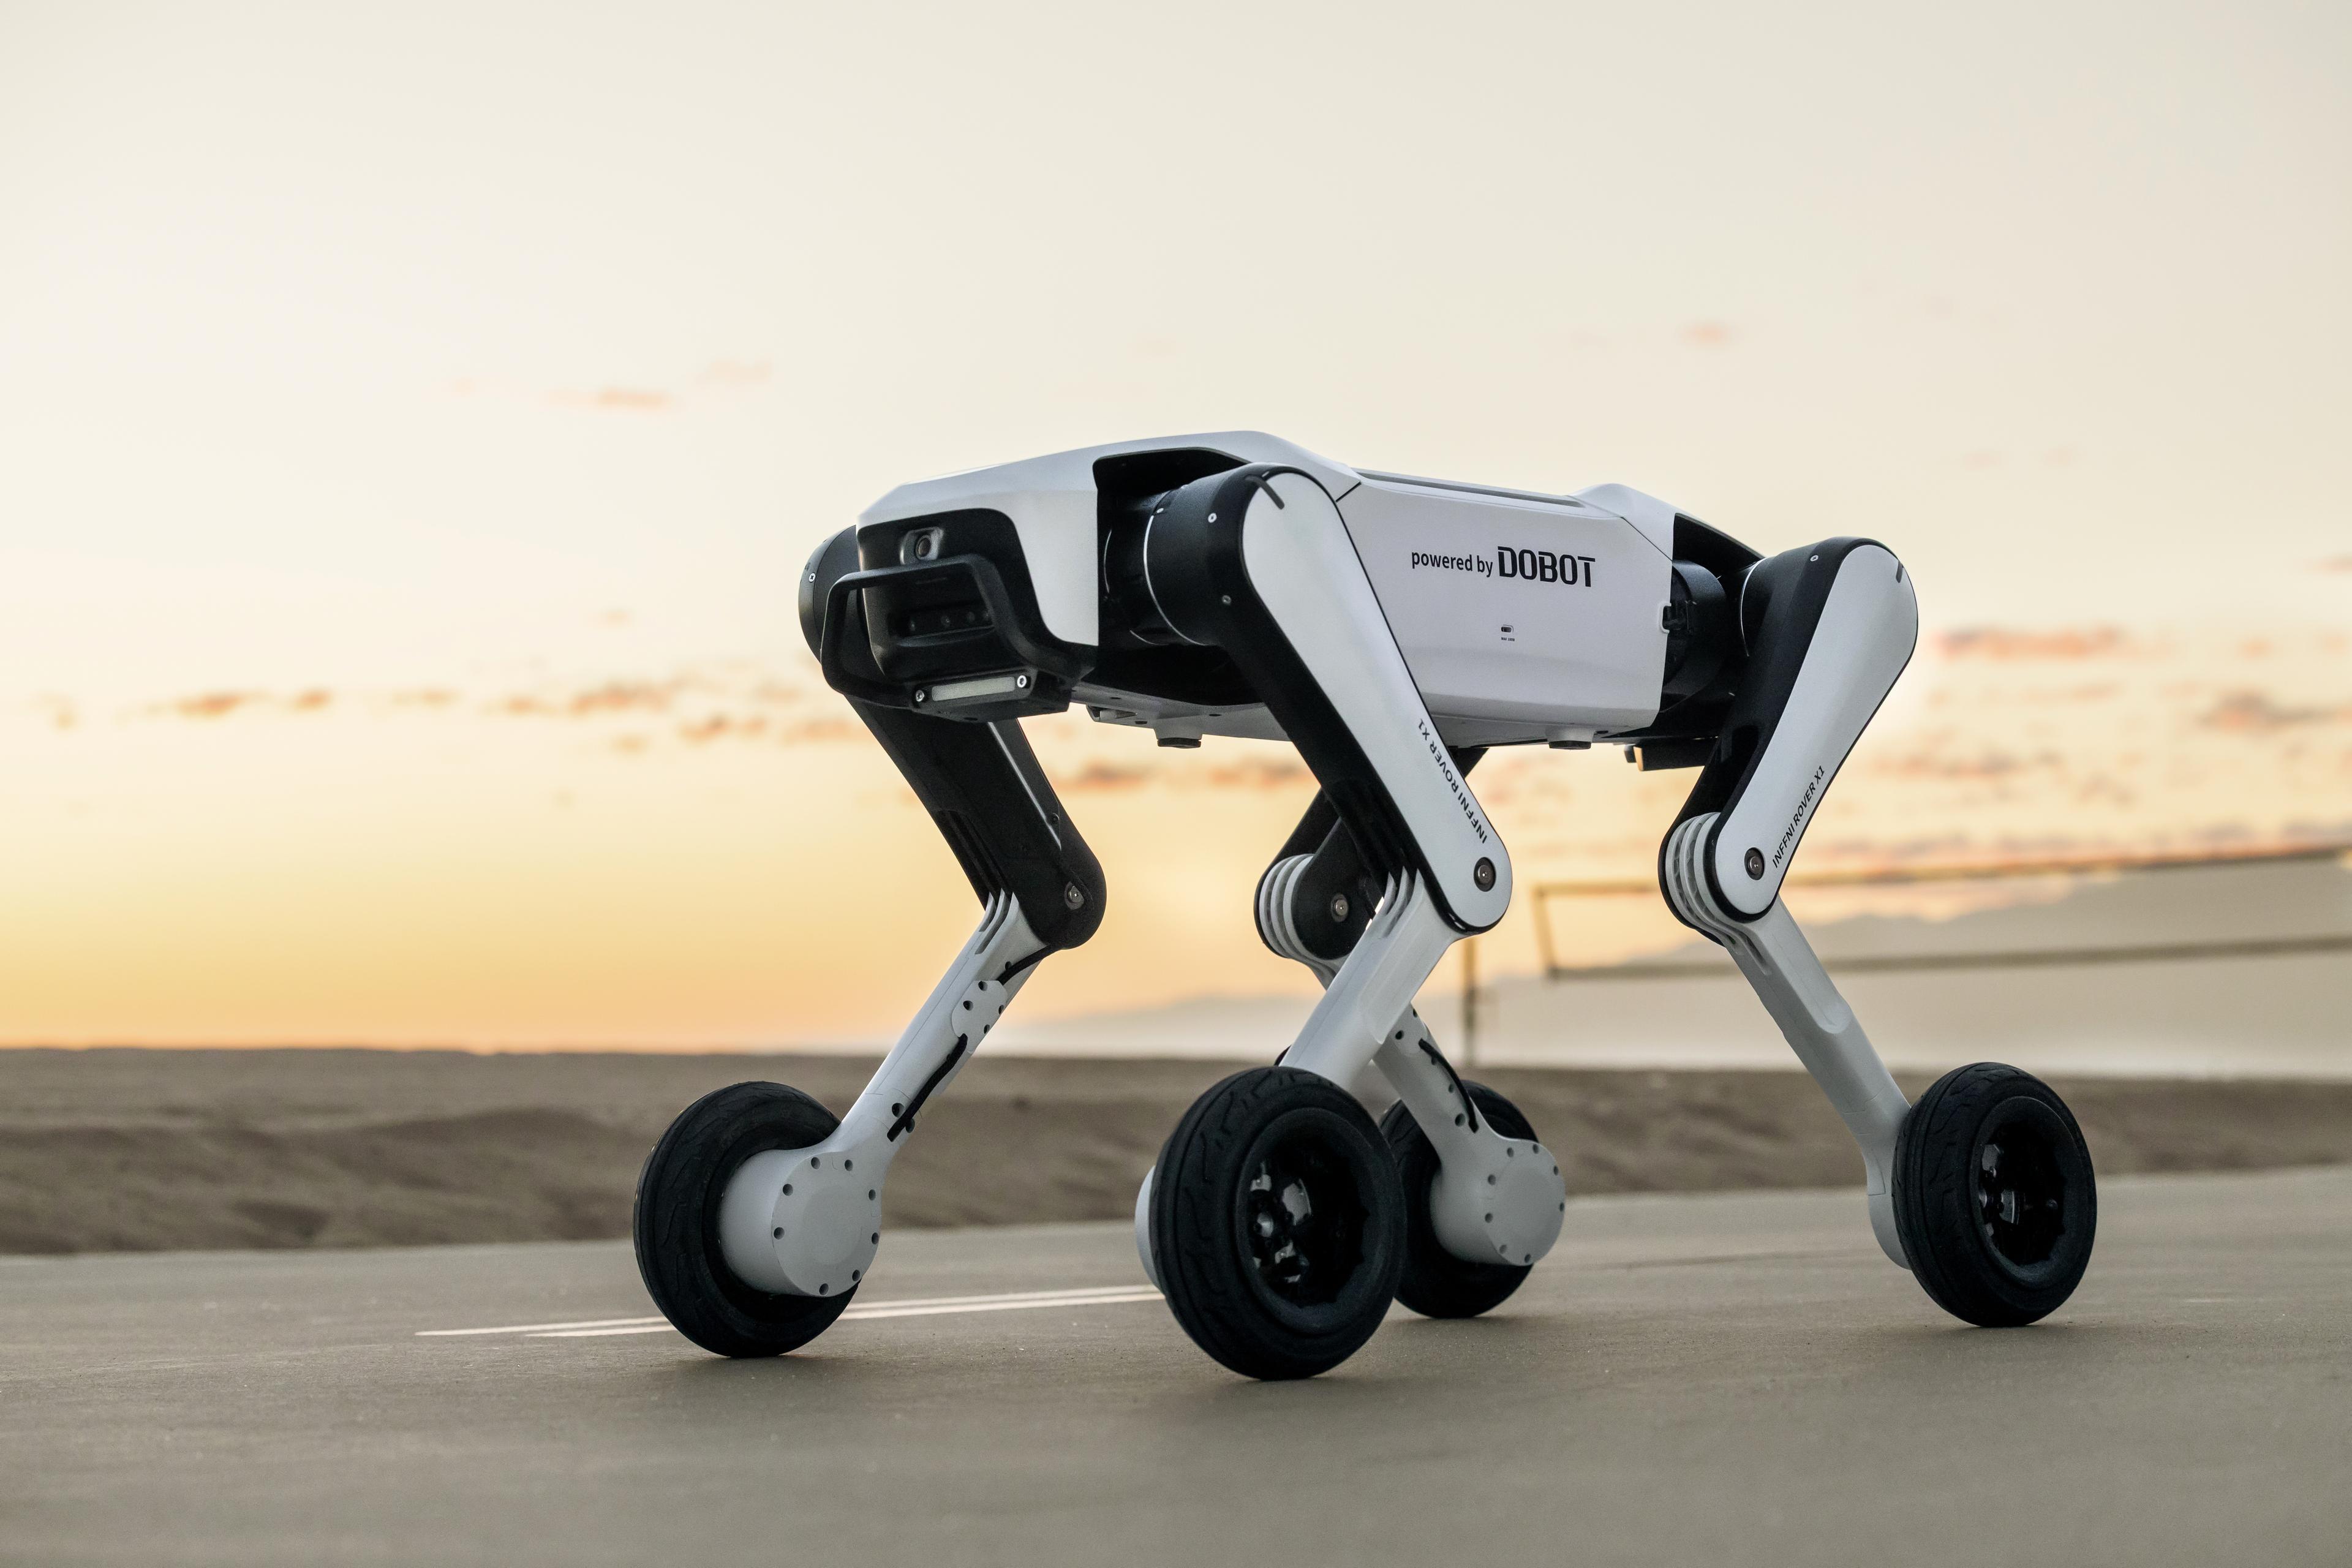
Le Dobot Rover X1 Explorer est un robot d’inspection et de développement à quatre pattes, doté d’une intelligence artificielle, conçu pour les environnements difficiles. Son système de propulsion hybride roues-pattes lui permet d’atteindre une vitesse maximale de 3 m/s, de franchir des obstacles d’une hauteur maximale de 16 cm et de gravir des pentes allant jusqu’à 35°.
Des caméras avant et arrière équipées de capteurs de profondeur RVB-D fournissent des données environnementales précises pour l'évitement autonome des obstacles, le suivi visuel des personnes et l'interaction vocale. Avec une autonomie pouvant atteindre 3 heures, une capacité de charge utile de 3 à 7 kg, un SDK intégré et la prise en charge de modules complémentaires tels que le LiDAR ou les caméras infrarouges, le Rover X1 est idéal pour l'inspection, la collecte de données, la recherche et les applications de robotique autonome.
Produits phares
Différences entre le Rover X1 Explorer et le Rover X1
Le Rover X1 Explorer est la variante du Rover X1 orientée développement et applications. Alors que le X1 standard est avant tout positionné comme un robot grand public pour l'usage quotidien, le mode suivi, le transport de petites charges, la création de contenu et la surveillance du domicile, l'Explorer élargit le champ d'application à la recherche, à l'enseignement, à l'inspection et au développement secondaire. Il dispose de caméras RGB à l'avant et à l'arrière avec détection de profondeur, de fonctions d'IA intégrées telles que l'évitement d'obstacles, le suivi visuel et l'interaction vocale, ainsi que d'un SDK unifié pour les tâches de haut niveau et le contrôle temps réel de bas niveau. Il est équipé d'une batterie de 8 000 mAh offrant jusqu'à 3 heures d'autonomie, d'une charge utile de 3 à 7 kg et d'extensions en option telles qu'un LiDAR ou des caméras infrarouges.
Programmation, systèmes de contrôle et caractéristiques techniques du Dobot Rover X1 Explorer
Le Rover X1 Explorer est conçu comme une plateforme robotique ouverte pour les développeurs, les équipes de recherche et les établissements d'enseignement. Le SDK unifié permet de combiner des fonctions de haut niveau telles que la navigation, la logique de tâches et les séquences de mouvement avec un accès de bas niveau au contrôle temps réel, à la vitesse, à l'état et au comportement de mouvement. Il prend en charge les SDK C++ et Python, les SDK de caméra ainsi que des environnements de simulation tels qu'Isaac Gym. Le robot se commande via une application en Wi-Fi, une manette Bluetooth et, à l'avenir, une télécommande 4G par mise à jour OTA. Sur le plan technique, il dispose de caméras avant et arrière 1080p, de capteurs de profondeur, d'une planification d'itinéraire assistée par IA, de l'évitement d'obstacles, d'un mode suivi, de l'interaction vocale, de vitesses allant jusqu'à 3 m/s et d'une capacité de franchissement de 30 à 35°.
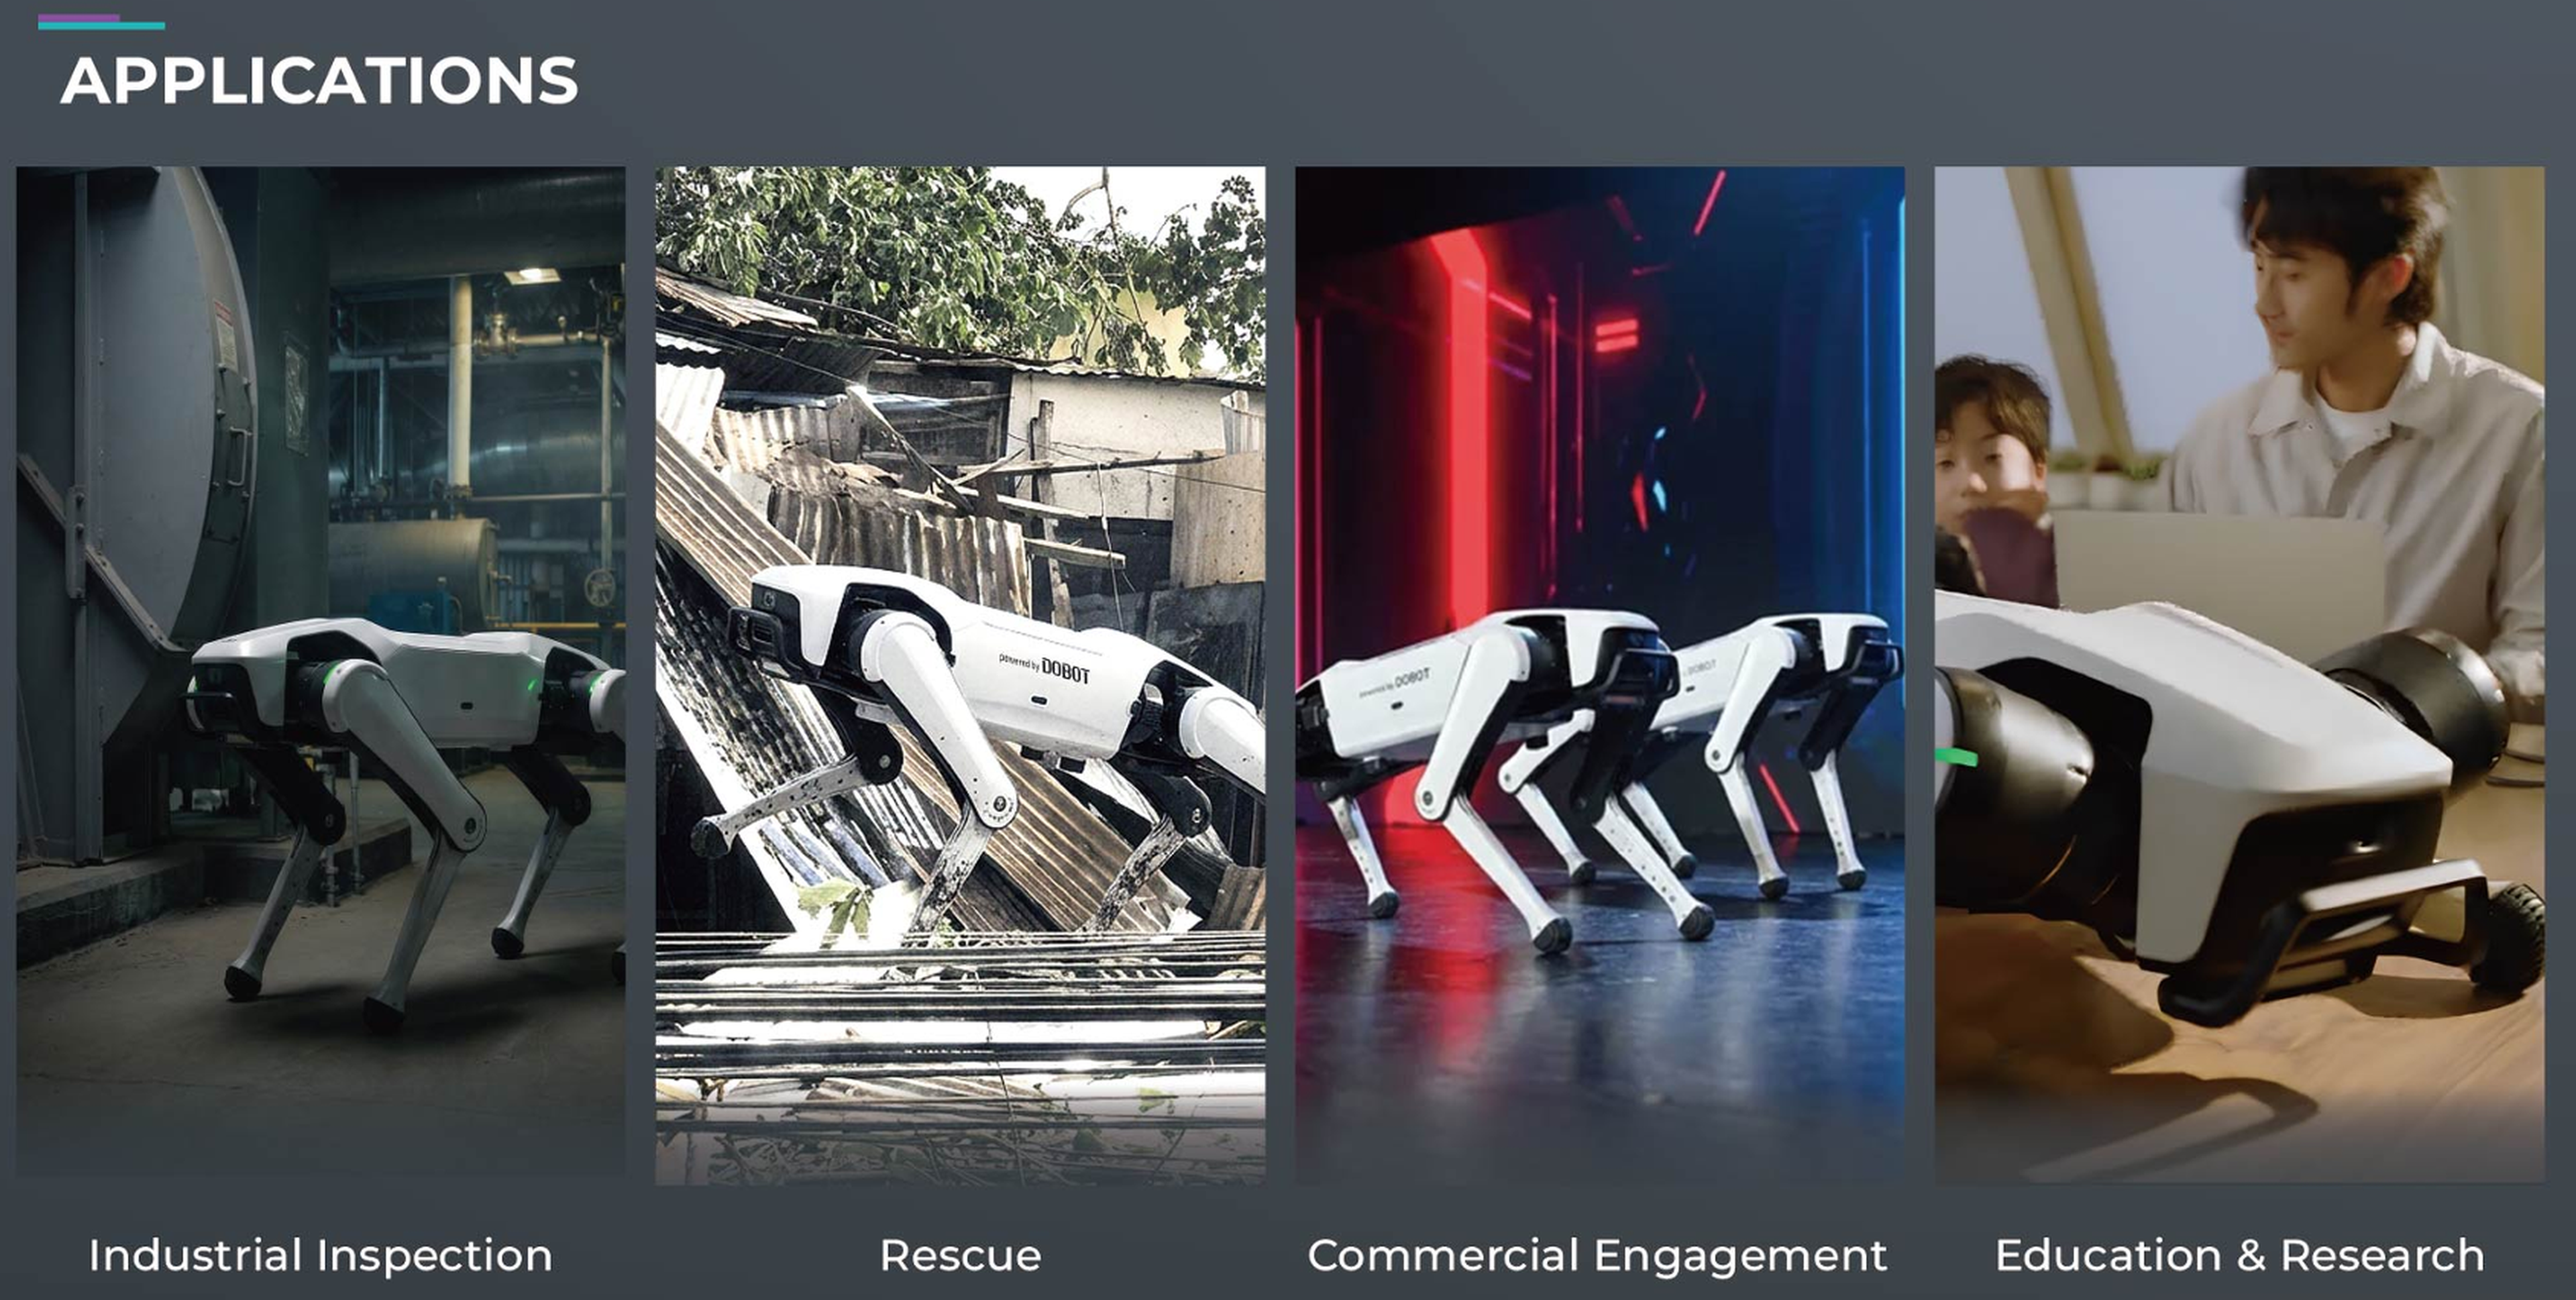
Applications possibles et groupes cibles du Dobot Rover X1 Explorer
Le Rover X1 Explorer est idéal pour tous ceux qui souhaitent non seulement démontrer la robotique mobile, mais aussi l'utiliser concrètement, la tester ou la développer davantage. Dans l'industrie, il peut effectuer des rondes d'inspection, collecter des données et surveiller l'environnement dans des zones difficiles d'accès ou à haut risque. Dans l'enseignement et la recherche, il sert de plateforme pratique pour l'IA, le SLAM, le contrôle de mouvement, la fusion de capteurs et la navigation autonome. Il est également pertinent pour les scénarios de sauvetage, les patrouilles de campus, les visites guidées, le prototypage, les laboratoires de robotique et la création de contenu. Le Rover X1 Explorer est destiné aux universités, aux instituts de recherche, aux intégrateurs systèmes, aux équipes de développement, aux utilisateurs industriels et aux entreprises à la recherche d'une plateforme quadrupède compacte et évolutive.
Solutions low cost créées avec RBTX
Réservez un appel vidéo gratuit avec nos spécialistes