Unitree G1 | Versions spéciales | Boxe ou football

Variantes: Football
Unitree G1 version spéciale
Les éditions spéciales Unitree G1, Boxing et Comp, transposent la robotique humanoïde dans des applications dynamiques. Le G1 Boxing associe des séquences de mouvement fluides, entraînées par motion capture, à l'équilibre et à une récupération rapide après les chocs. La commande s'effectue par capture de mouvement, manette ou commandes vocales. Le G1 Comp est destiné aux compétitions de robotique et à la recherche : LiDAR, caméra de profondeur et interfaces de contrôle du mouvement et de perception prennent en charge des applications personnalisées. Choisissez la plateforme adaptée à vos démonstrations interactives ou au développement de stratégies de compétition autonomes.
Produits phares
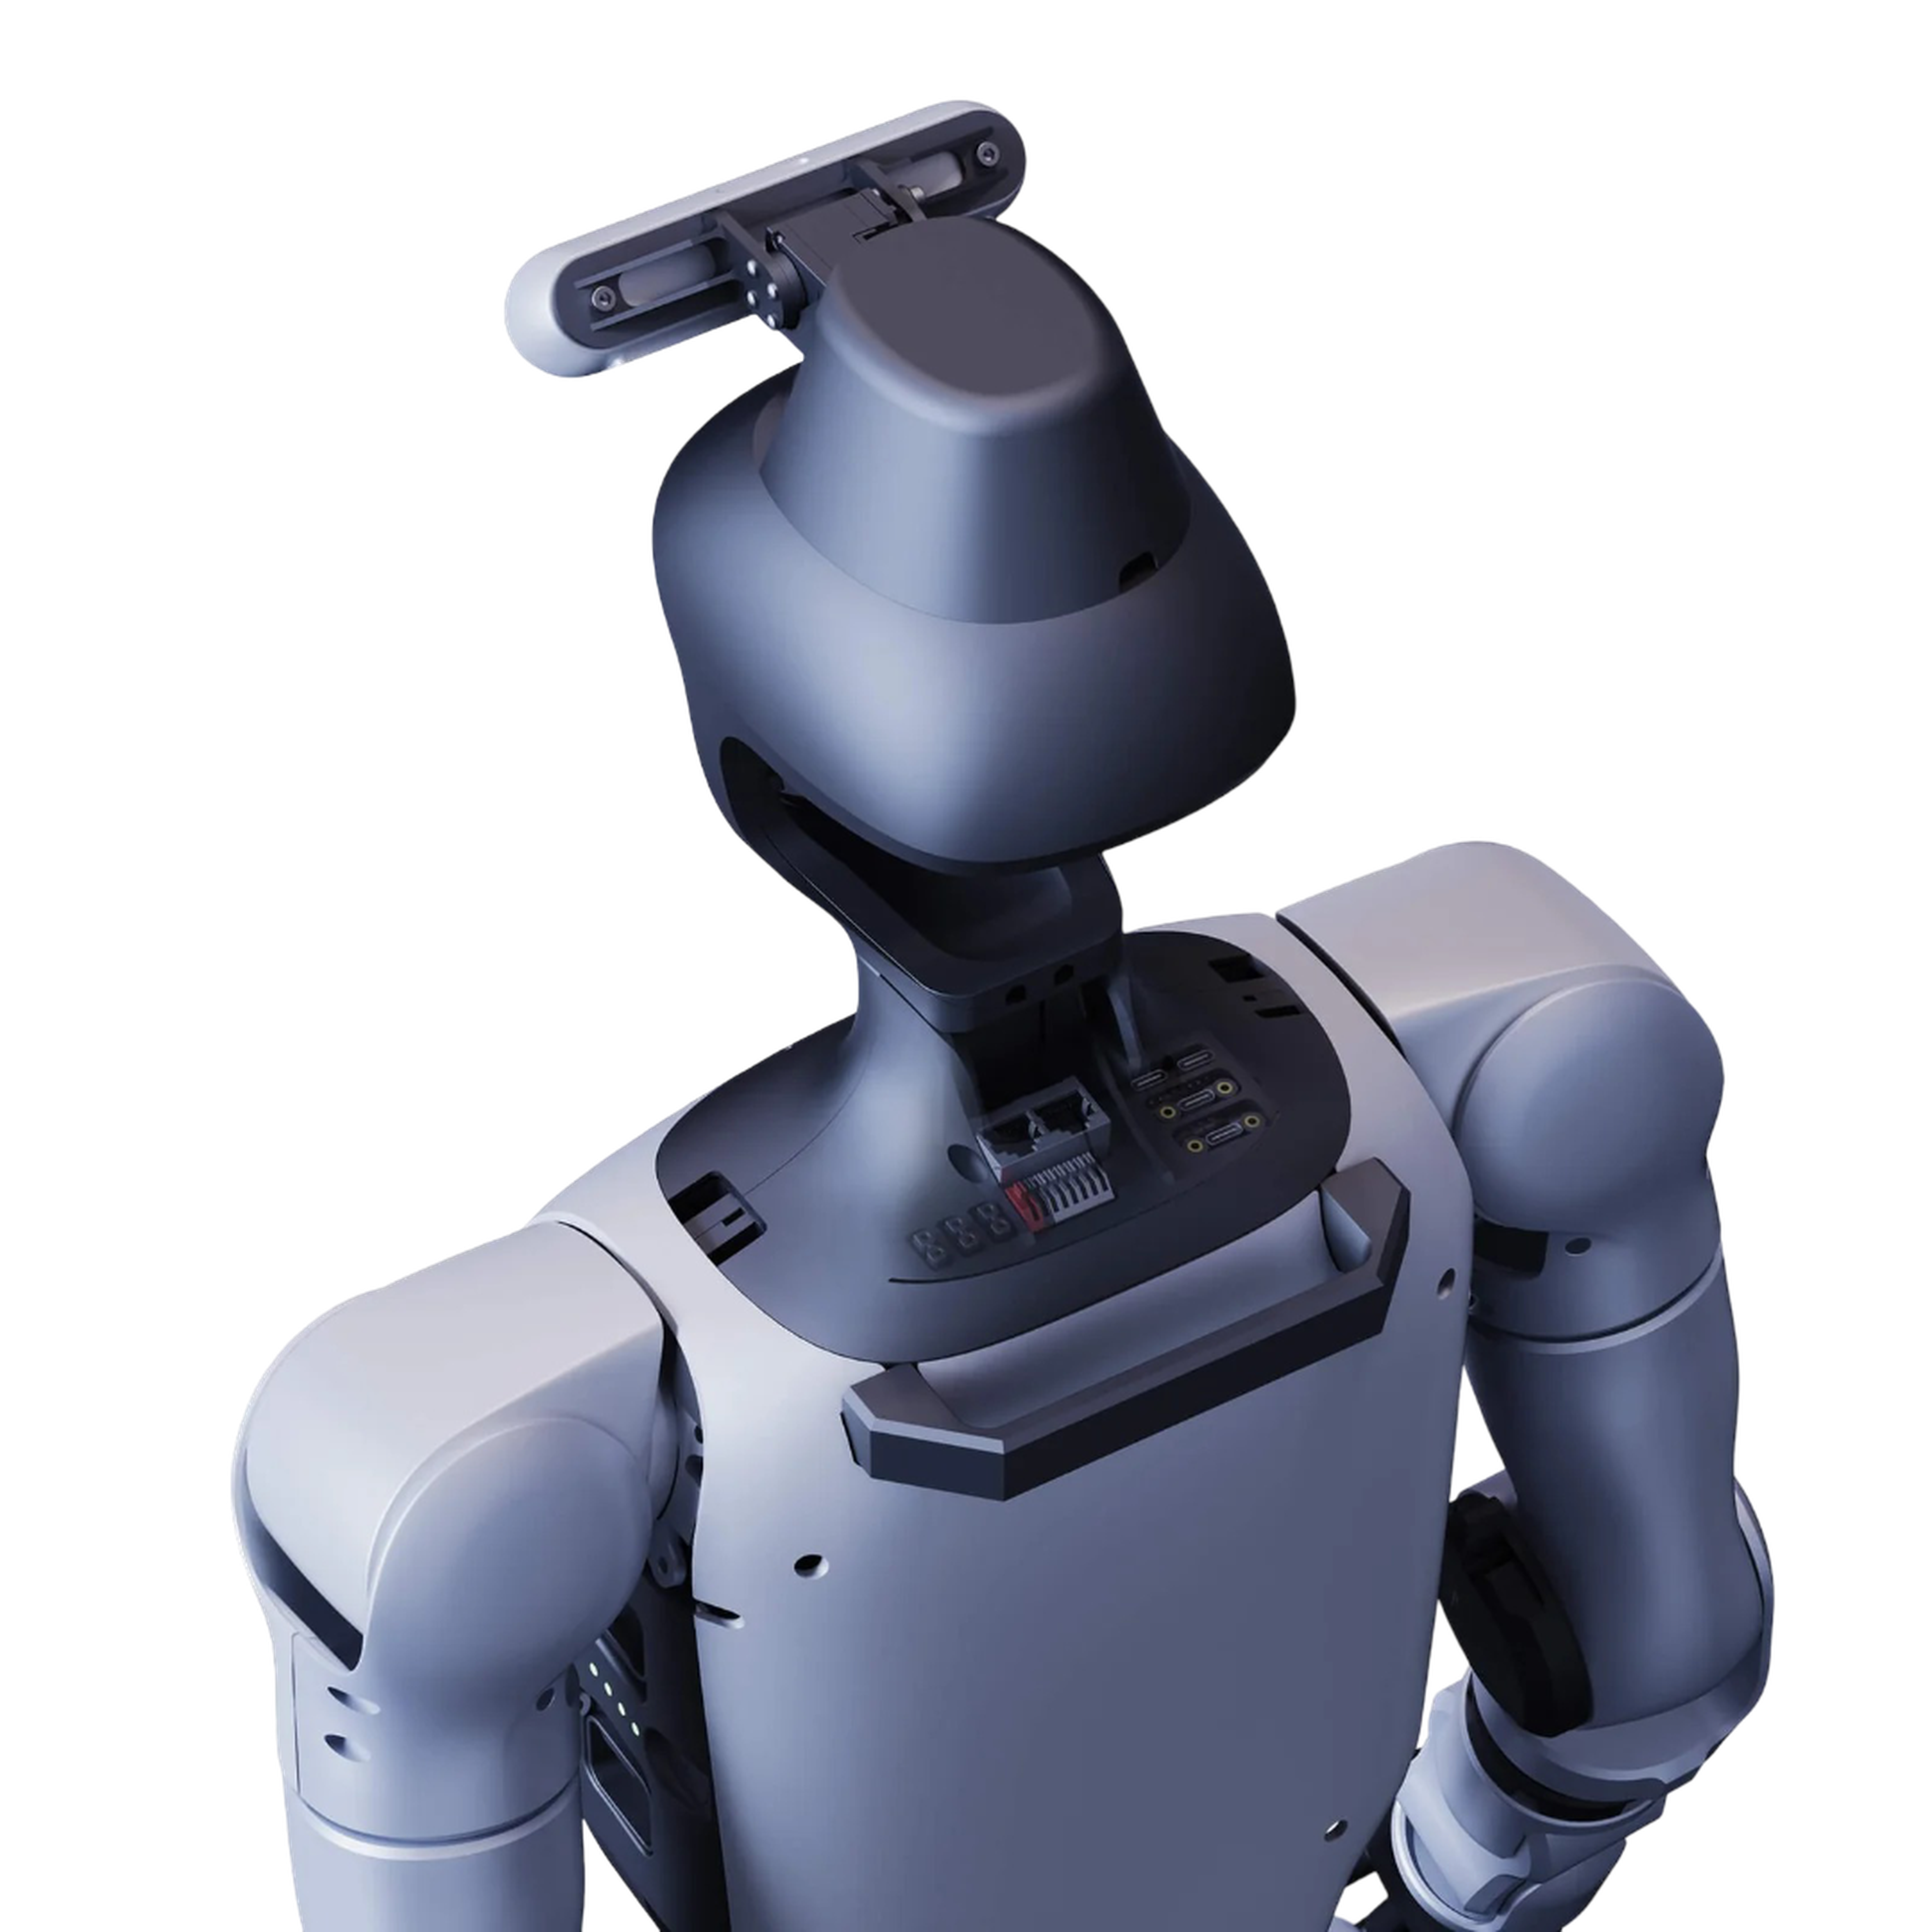
25 DOF pour la robotique de compétition
Dans la configuration proposée, l'Unitree G1 Comp dispose de 25 degrés de liberté. Chaque jambe offre six degrés de liberté, chaque bras cinq, complétés par une articulation de taille et deux articulations de tête actives. Le robot humanoïde mesure 1 320 mm de haut, pour des dimensions de 1 320 × 450 × 200 mm en position debout. Le couple maximal au niveau du genou est de 120 N·m, tandis que les bras supportent une charge utile maximale d'environ 3 kg. La tête à deux axes permet d'orienter activement les capteurs pendant les mouvements dynamiques. Avec sa configuration à 25 DOF, le G1 Comp offre la mobilité nécessaire à la locomotion humanoïde, au football robotique et au développement de stratégies de contrôle de mouvement personnalisées.
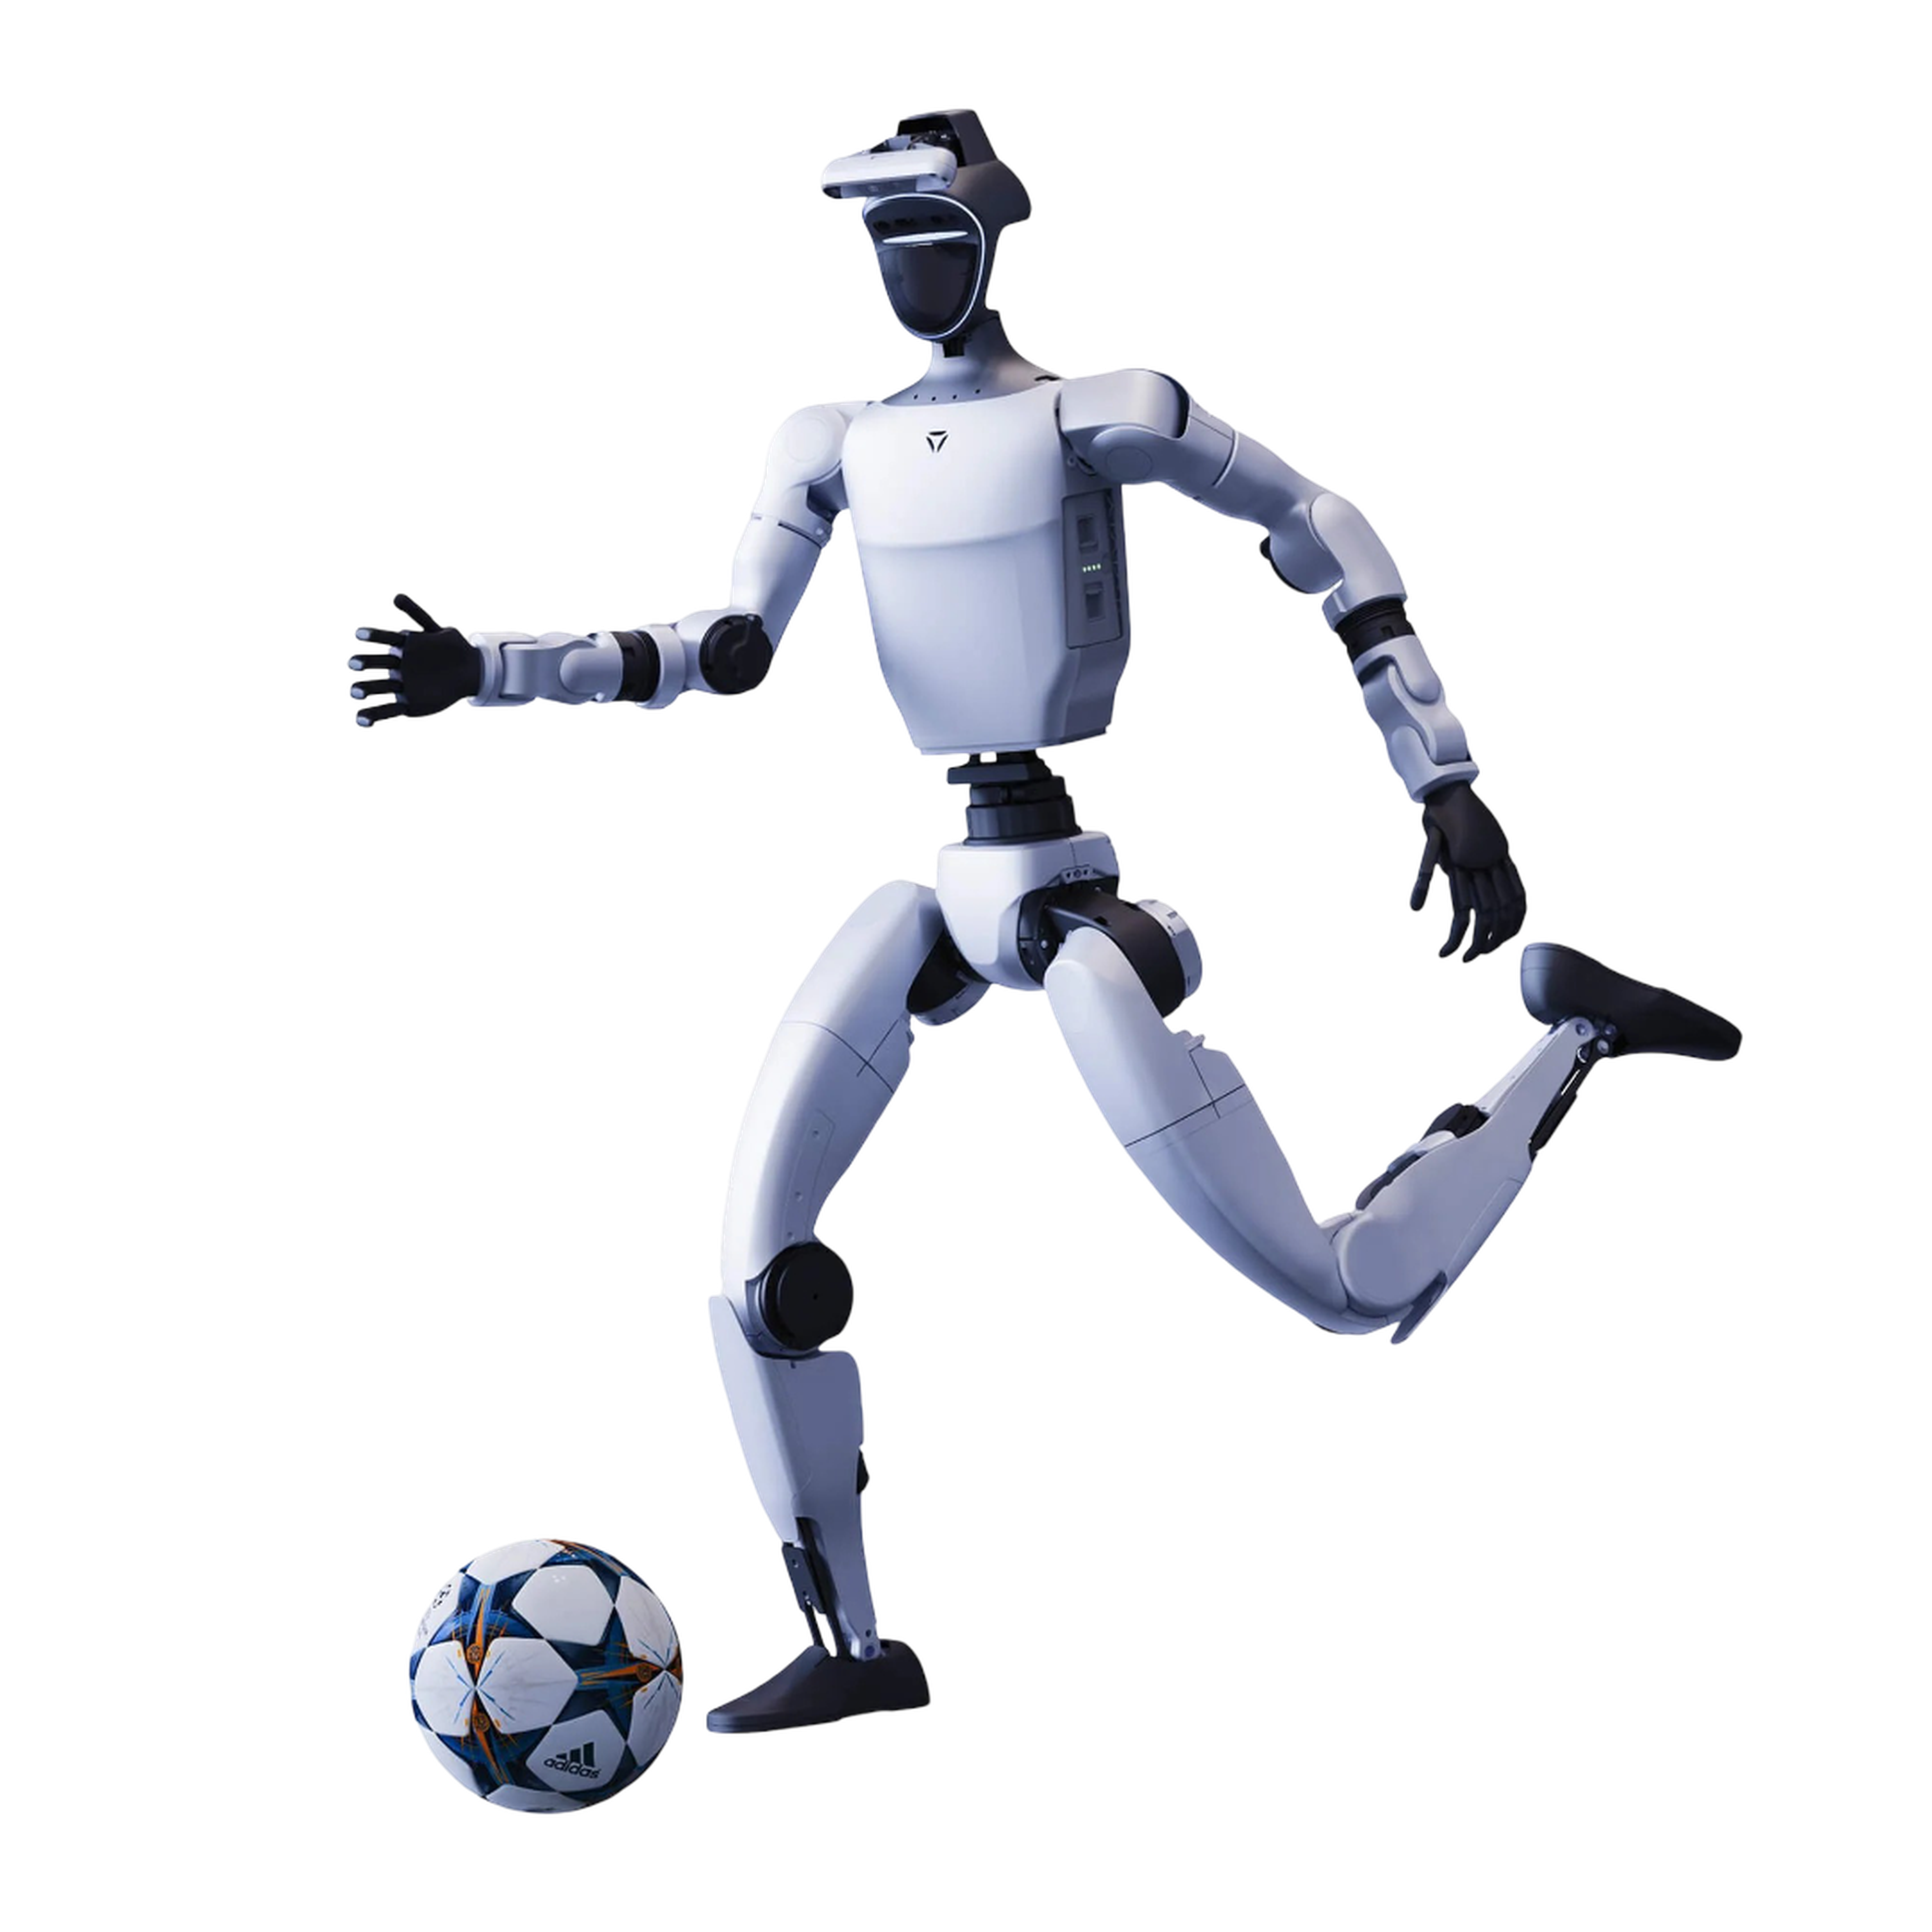
100 TOPS et SDK RoboCup pour la robotique autonome
Pour les tâches d'IA et de perception, l'Unitree G1 Comp est équipé d'une unité de calcul de développement NVIDIA Jetson Orin NX offrant 100 TOPS. Unitree associe cette plateforme de calcul à YOLO11 et à un SDK RoboCup dédié, conçu pour les applications robotiques orientées compétition. L'API Visual Recognition fournit des fonctions de vision par ordinateur, tandis que l'API Spatial Positioning prend en charge le positionnement géométrique monoculaire et le positionnement par profondeur binoculaire. Via l'API Motion Control, les données de perception et de positionnement peuvent être intégrées directement dans le contrôle de mouvement du robot. La plateforme dispose également d'un LiDAR 3D et d'une caméra de profondeur. Les développeurs peuvent ainsi combiner perception, positionnement et contrôle de mouvement sur une seule plateforme robotique.
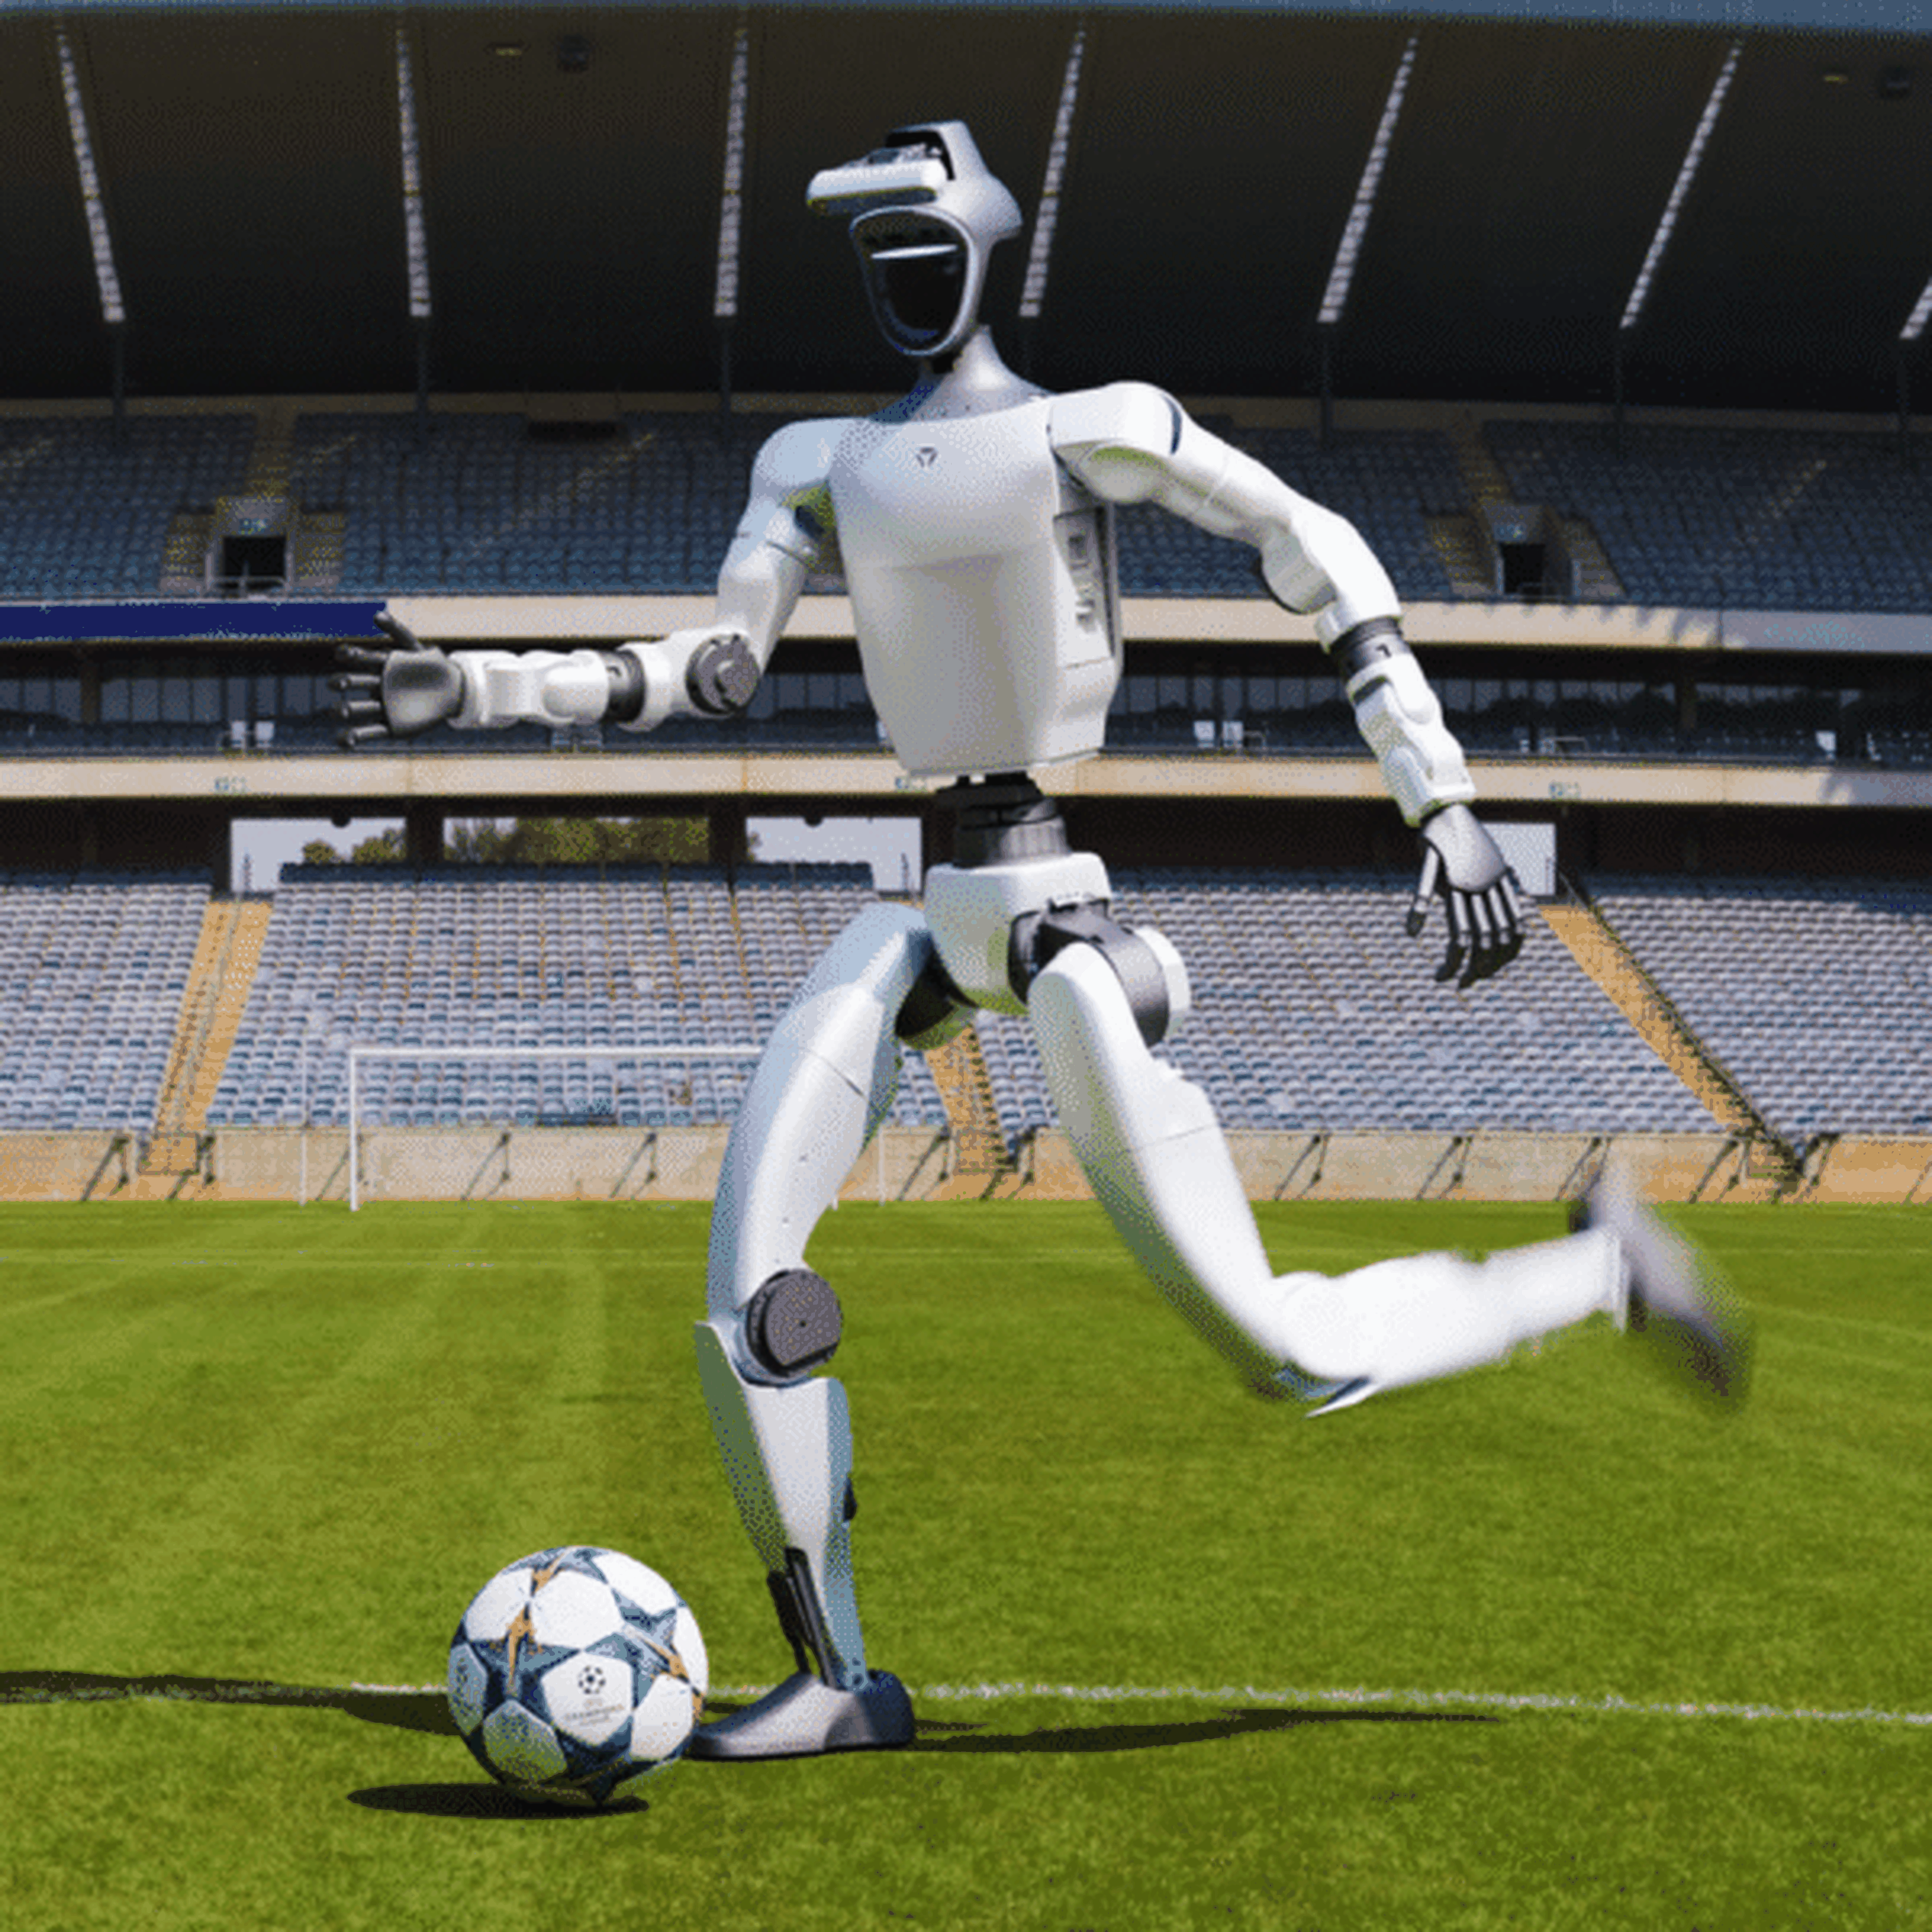
Apprentissage par renforcement et Sim2Real
L'Unitree G1 Comp prend en charge le développement de stratégies de mouvement personnalisées par apprentissage par renforcement. Unitree fournit le framework unitree_rl_gym et prend en charge Isaac Gym ainsi que MuJoCo comme environnements de simulation. Le workflow de développement documenté couvre l'ensemble du processus, de l'entraînement en simulation et de la validation Sim2Sim jusqu'au déploiement Sim2Real sur le robot physique. Des interfaces de contrôle haut niveau et bas niveau, ainsi qu'un Status Service, sont disponibles pour piloter le robot. La communication DDS et la compatibilité ROS permettent l'intégration dans des environnements logiciels robotiques établis. Des environnements configurables, des random seeds et des itérations d'entraînement favorisent des workflows d'entraînement et de développement reproductibles pour la locomotion humanoïde et la robotique de compétition.
Solutions low cost créées avec RBTX
Réservez un appel vidéo gratuit avec nos spécialistes