Dobot ATOM-W | Robot humanoïde à roues
DOBOT ATOM-Wheeled
Le DOBOT ATOM-W est une plateforme robotique humanoïde à roues conçue pour la navigation autonome en intérieur et la manipulation mobile de précision. Équipé de deux bras robotisés 7 axes, d'une portée de 600 mm, d'une charge utile de 3,5 kg par bras et d'une répétabilité de ±0,05 mm, il réalise des tâches de manutention, d'assemblage et de conduite de machines sur plusieurs postes de travail. La navigation par LiDAR, les systèmes de vision RGB-D et stéréo, ainsi qu'une puissance de calcul embarquée, permettent des processus autonomes. Grâce au support SDK, à la compatibilité ROS 2 et aux modèles URDF disponibles, la plateforme s'intègre facilement dans des applications de recherche, de laboratoire et industrielles.
Produits phares
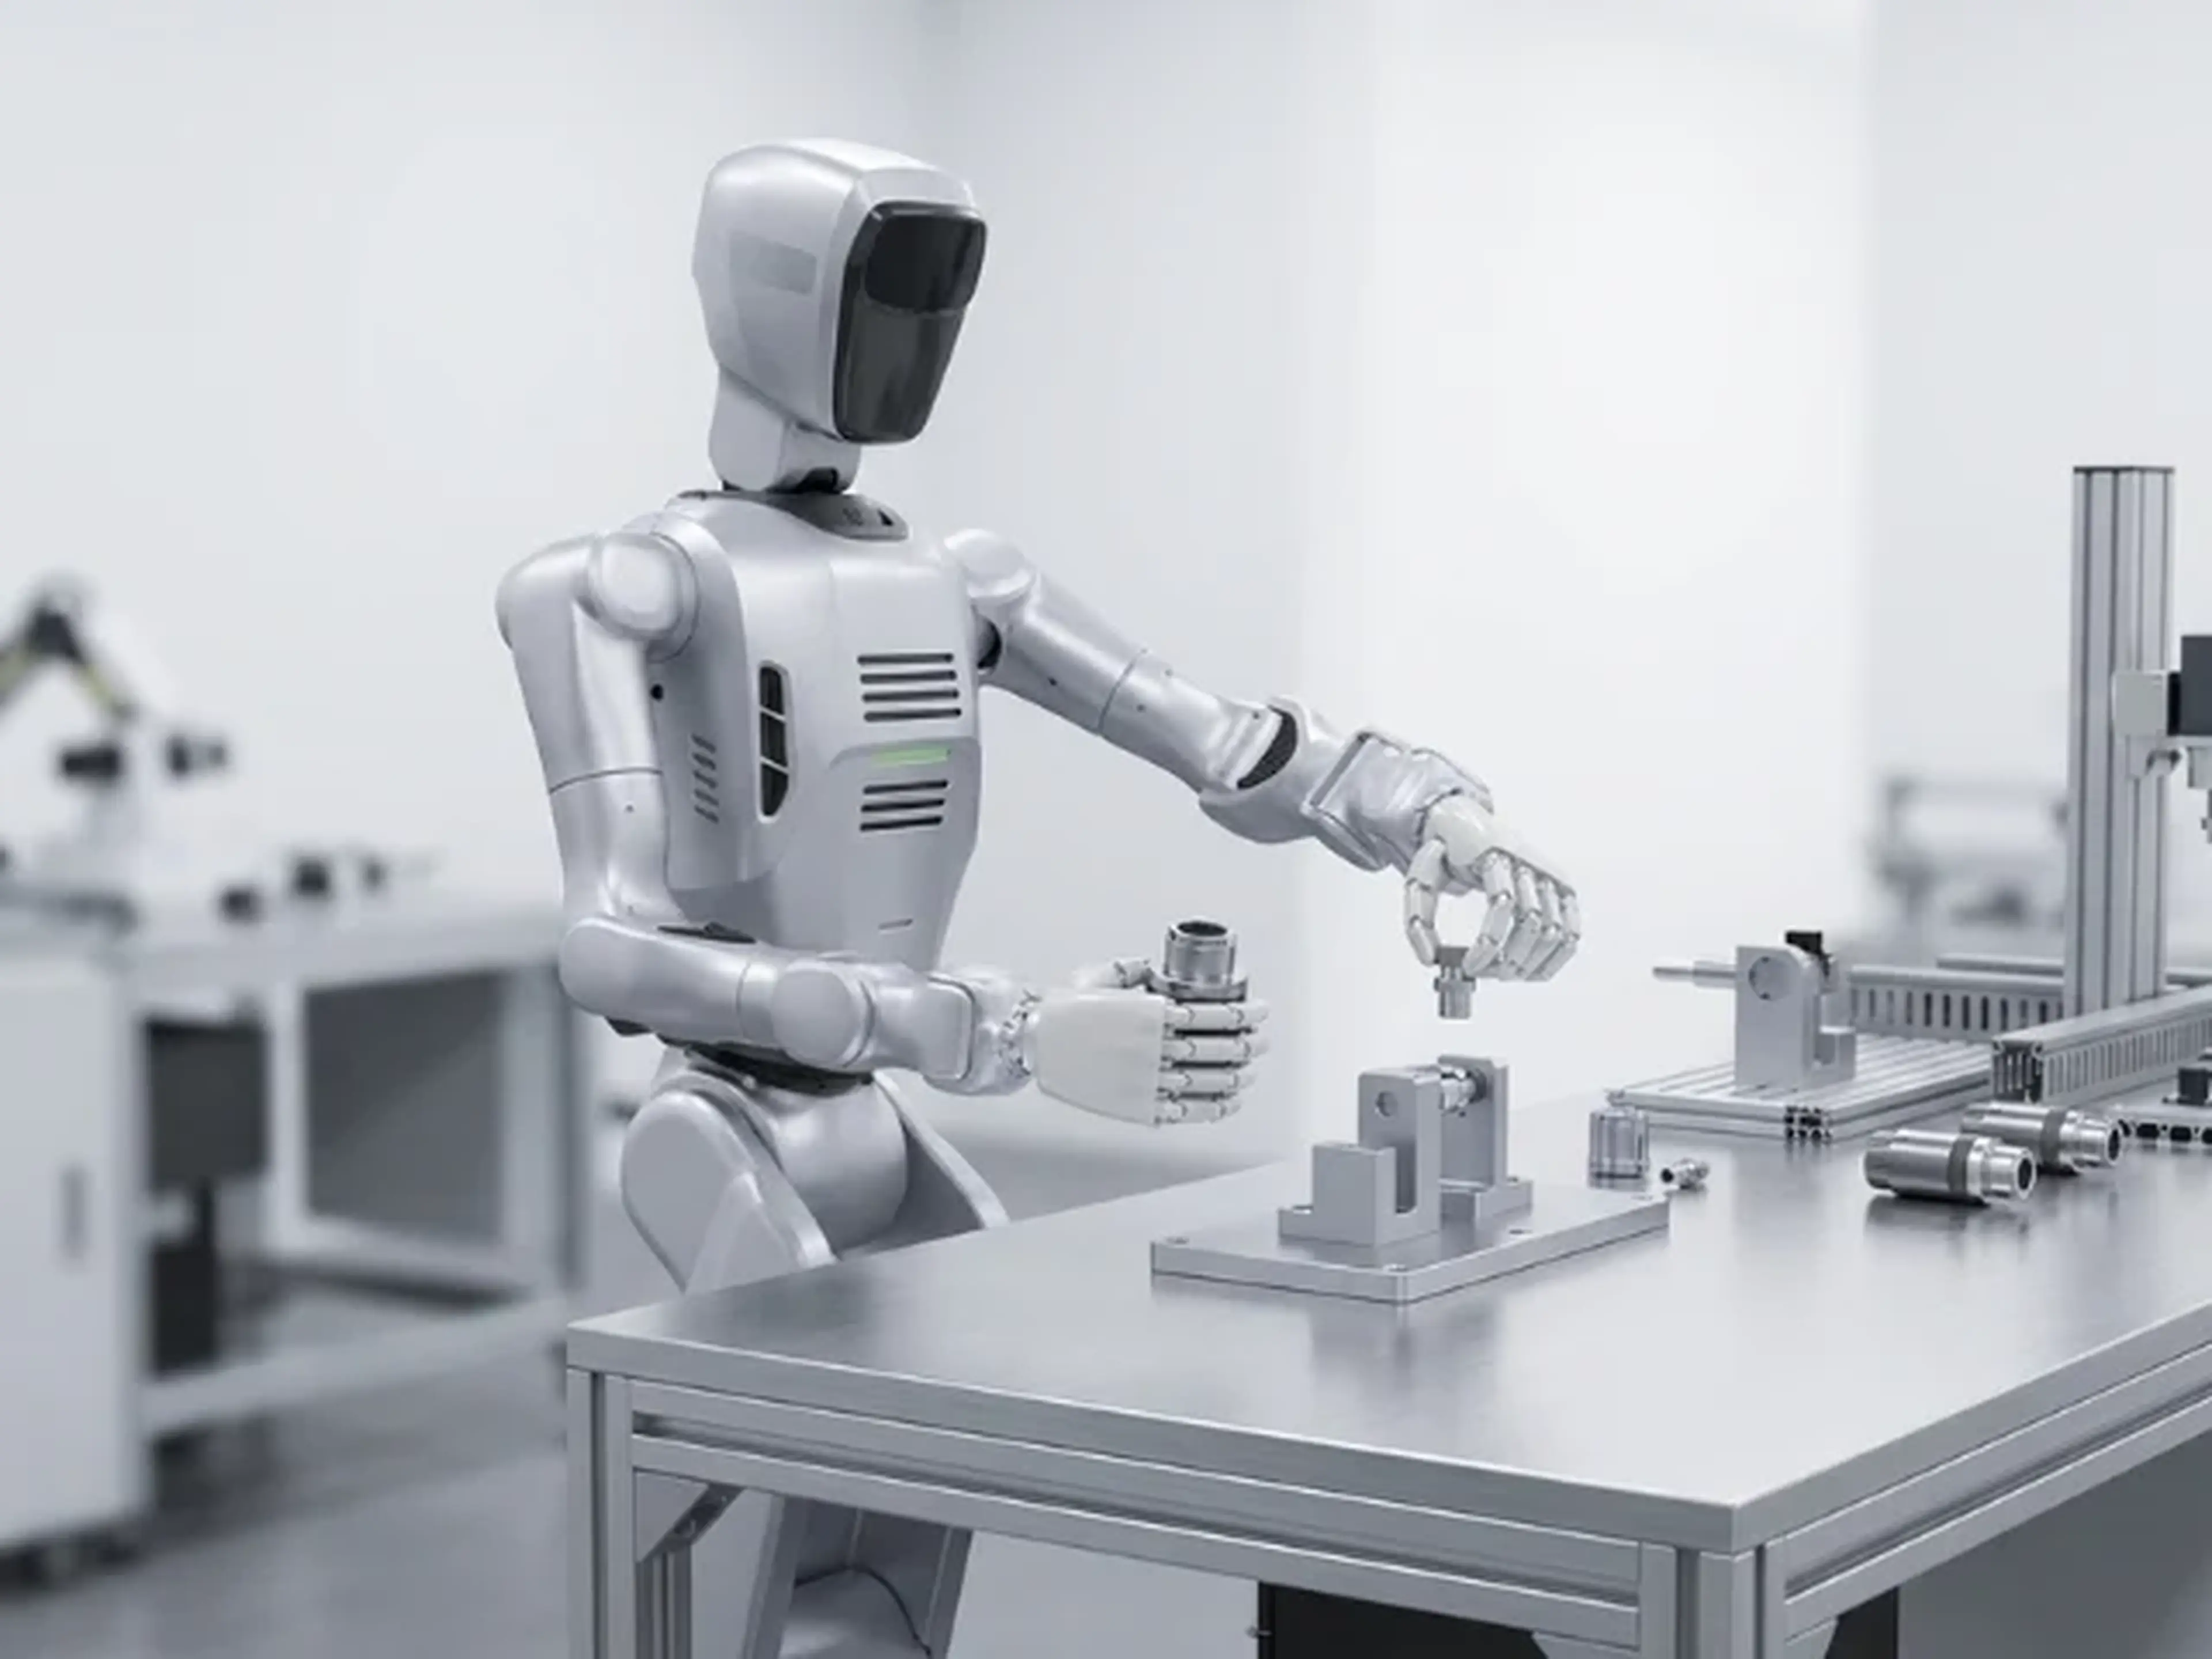
Précision mobile avec deux bras robotisés à 7 axes
Le DOBOT ATOM-W associe mobilité autonome et capacités d'un robot à double bras de haute précision. Deux bras robotisés à 7 axes, chacun avec une portée de 600 mm, permettent des tâches de manutention coordonnées telles que la prise, le maintien, l'alignement et le transfert de pièces entre postes de travail. Avec une charge utile nominale de 3,5 kg par bras et une répétabilité de ±0,05 mm, la plateforme se déplace avec une précision de +-10 mm et convient particulièrement aux applications qui exigent à la fois flexibilité mobile et manipulation hautement répétable. Les quatre degrés de liberté de la taille élargissent encore l'espace de travail, tandis qu'un total de 20 degrés de liberté sans les mains optionnelles offre une mobilité exceptionnelle dans des environnements de production compacts.
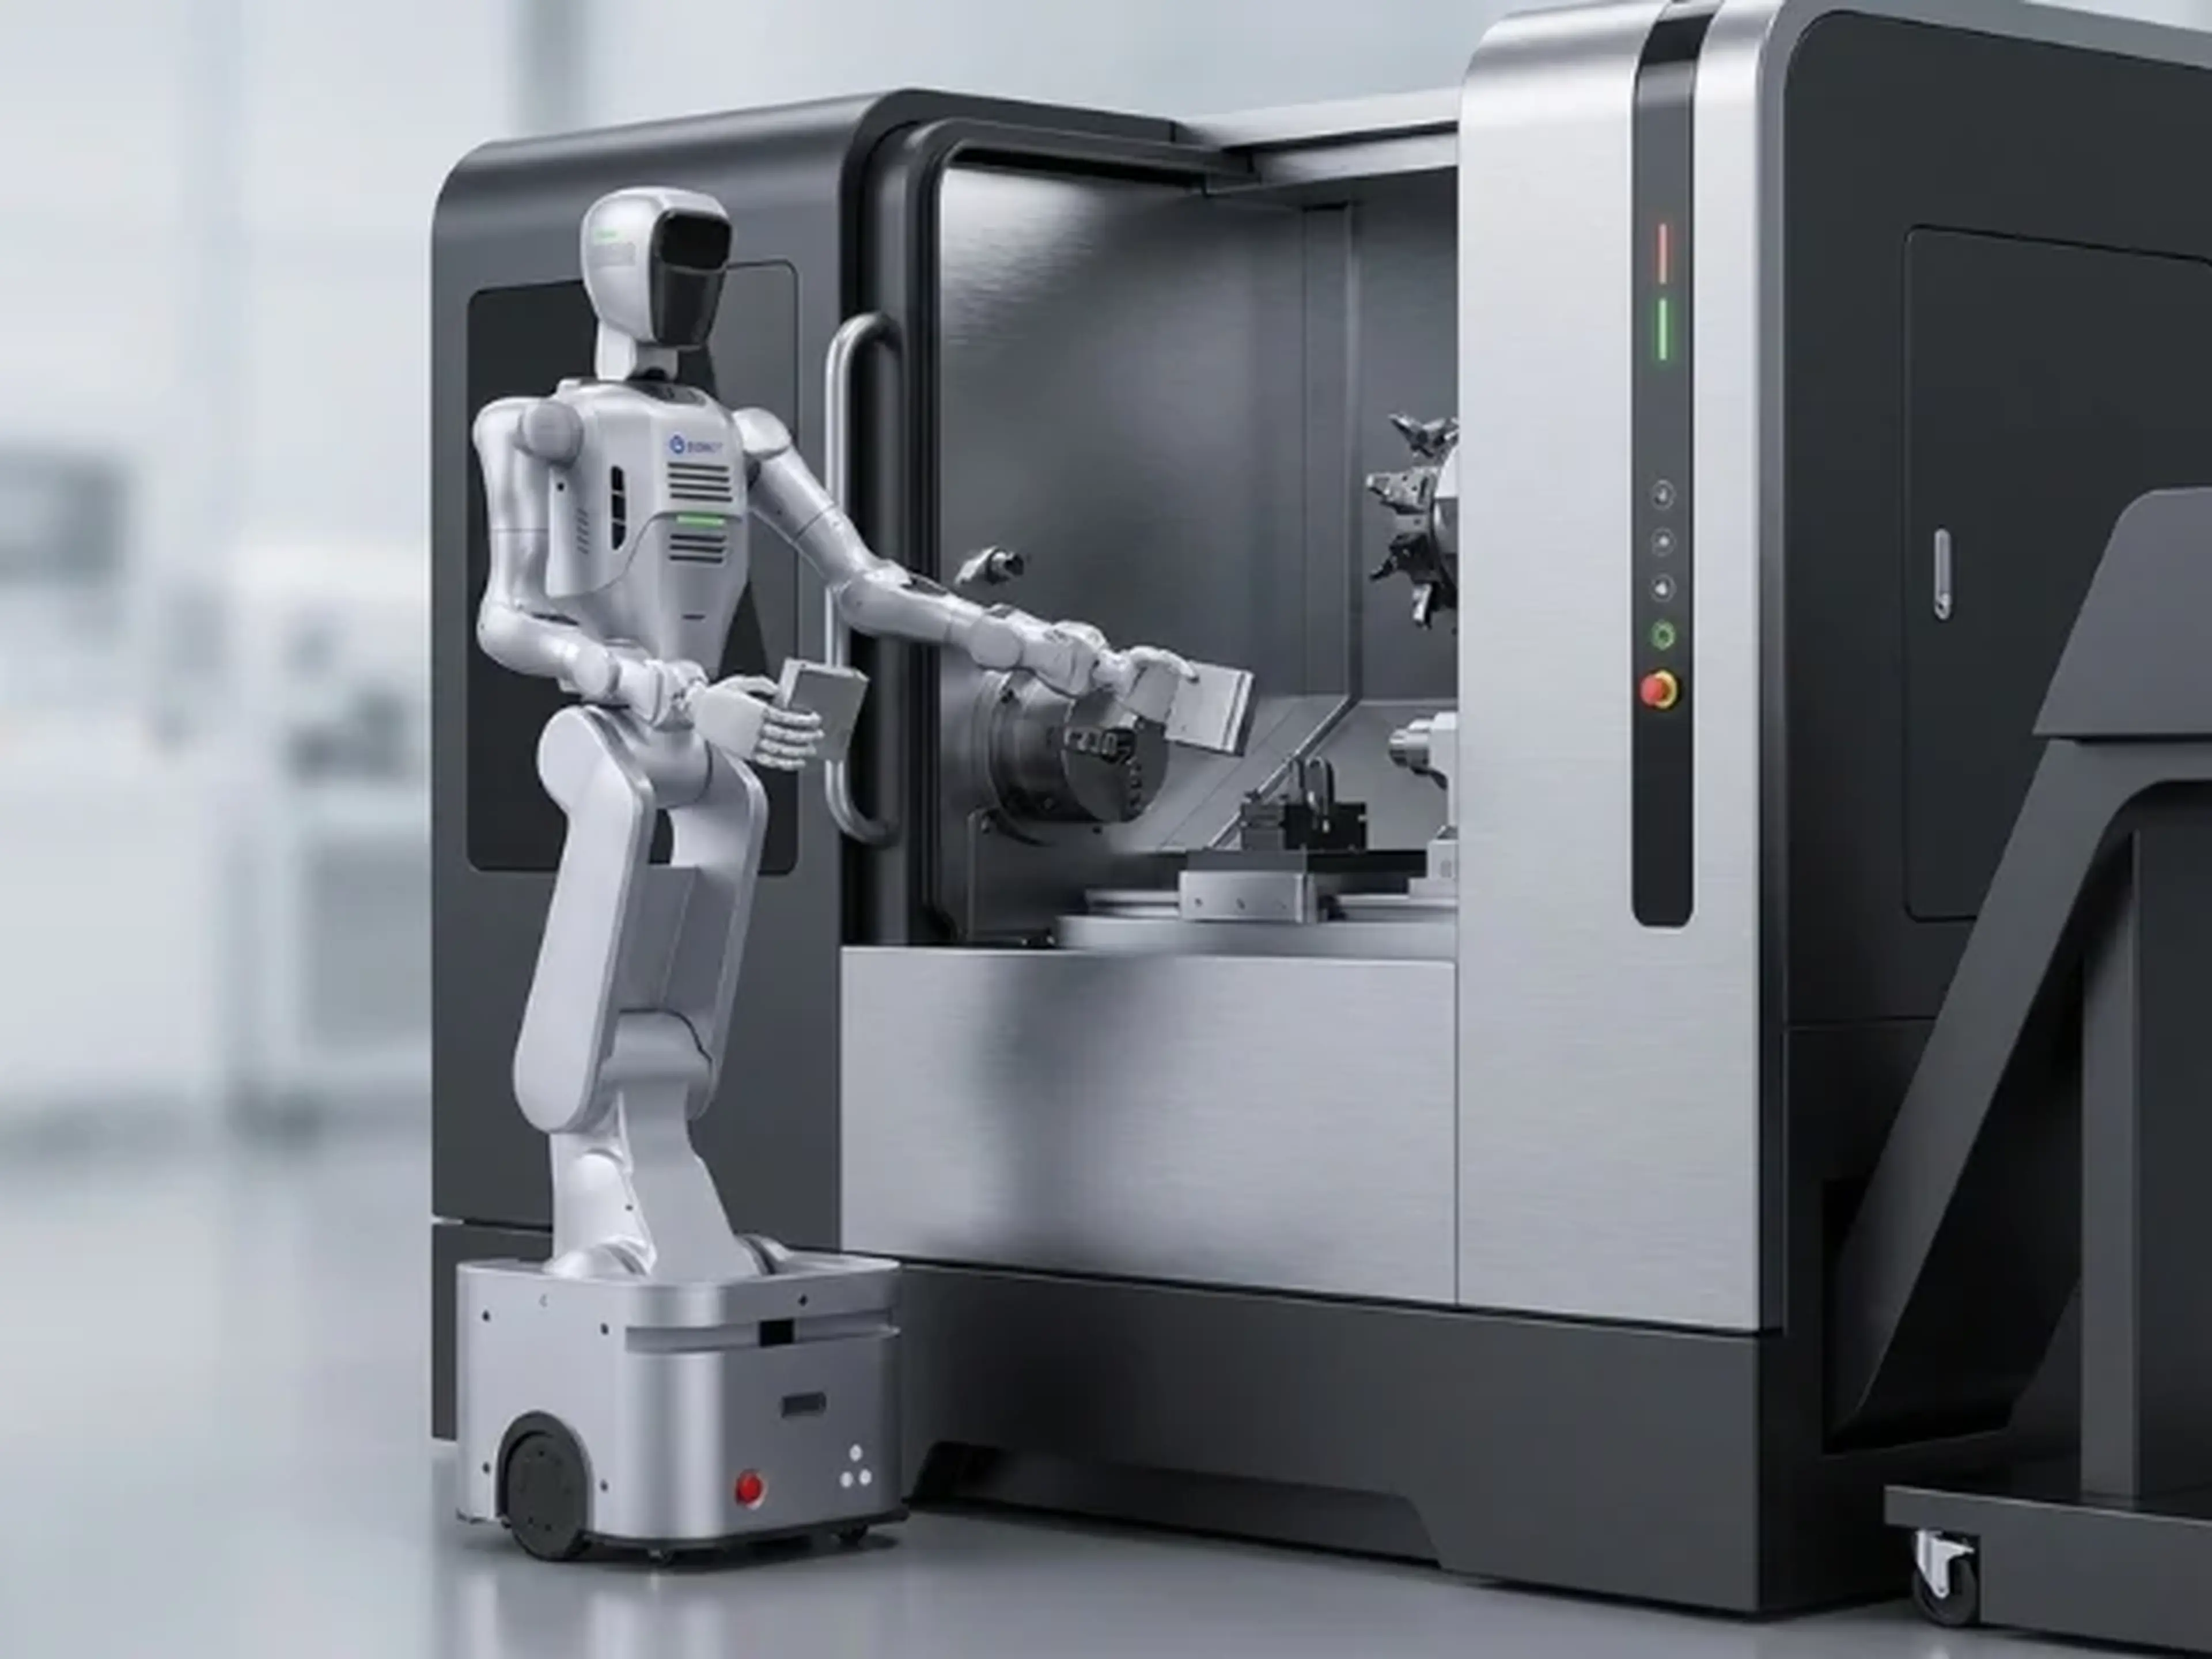
Navigation autonome dans des espaces confinés
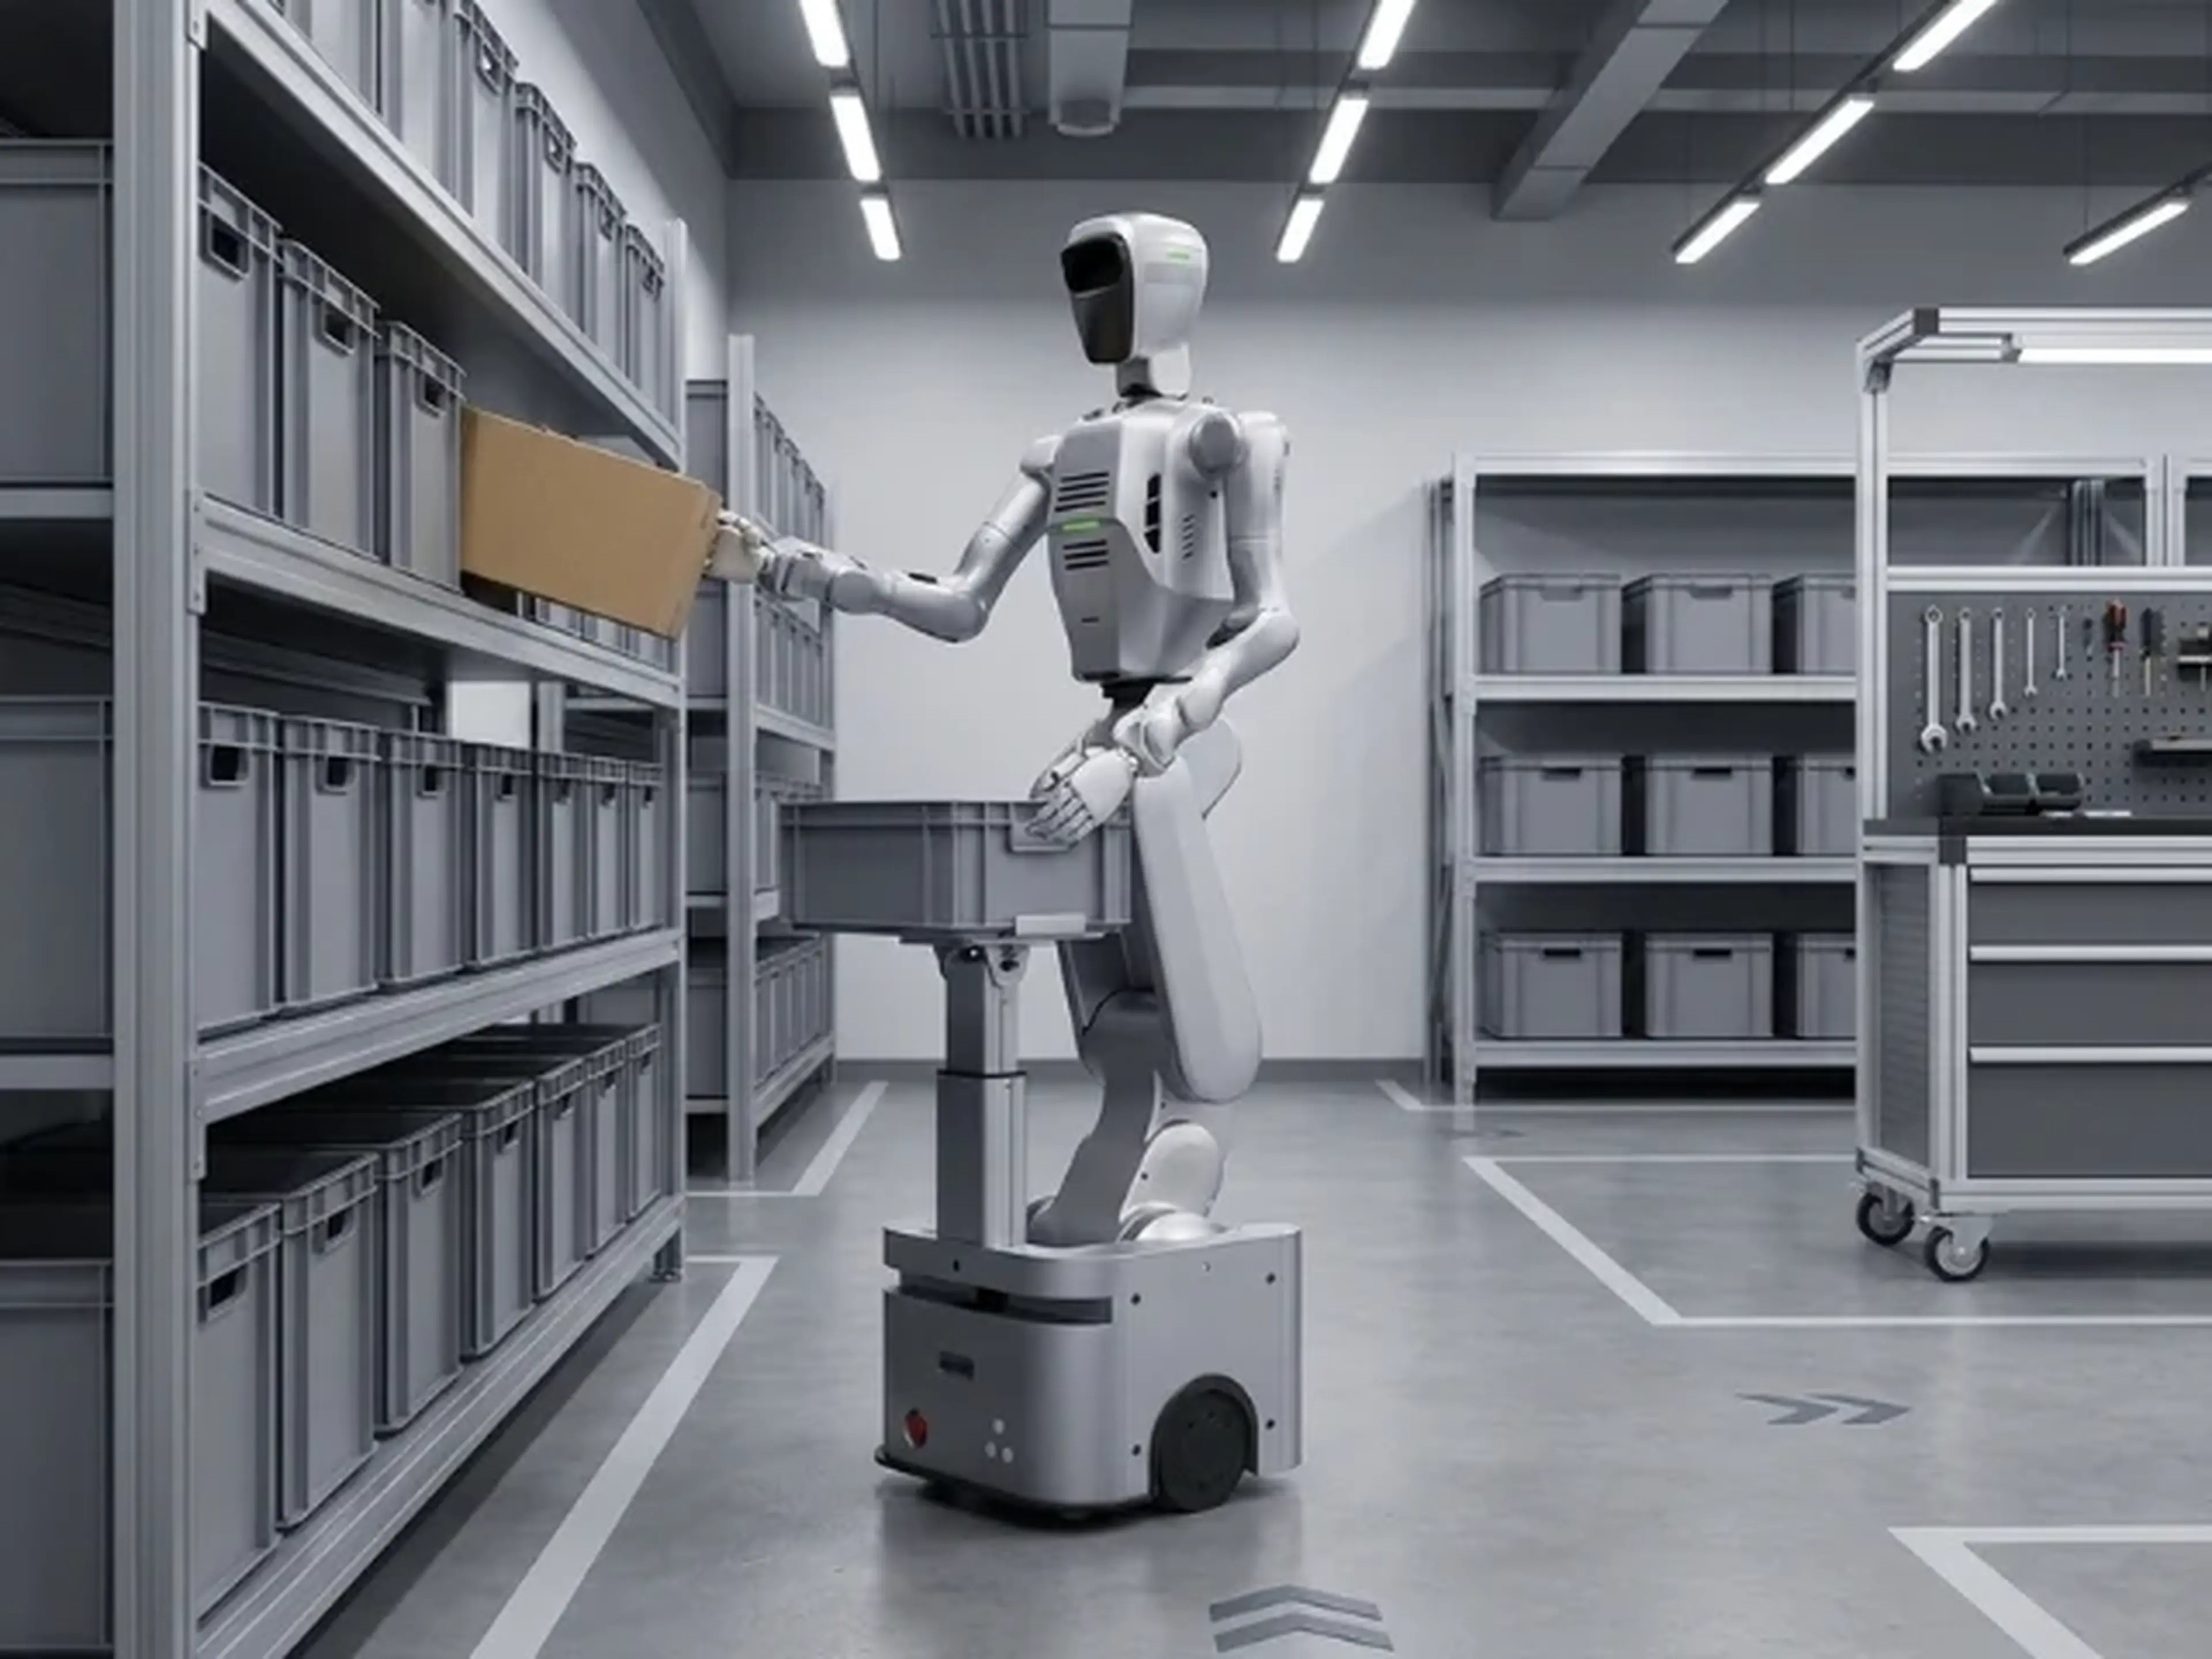
La plateforme à roues est conçue pour une utilisation sur des surfaces intérieures planes et combine une navigation basée sur LiDAR avec une perception visuelle avancée. Une caméra de profondeur et une caméra stéréo HD prennent en charge la localisation, la détection d'objets et l'exécution des tâches. Selon le fabricant, le robot atteint une précision de navigation de ±10 mm et peut franchir des espaces d'une largeur de seulement 500 mm. Un seul robot peut ainsi desservir plusieurs postes de travail répartis dans un bâtiment, sans dépendre de systèmes de convoyage fixes ni d'une infrastructure de transport de matériel. Avec des vitesses de déplacement allant jusqu'à 1,5 m/s, le système convient aux flux de matières dynamiques et aux applications de service dans la production, les laboratoires et la recherche.
Plateforme d'IA performante pour le développement et la recherche
Au cœur de l'ATOM-W se trouve un système informatique embarqué performant, basé sur un processeur Intel Core i9 à 24 cœurs et 32 threads. La plateforme de calcul est complétée par un GPU offrant une puissance FP32 annoncée de 41,15 TFLOPS. Cela permet de traiter directement sur le robot des tâches complexes de perception, de navigation, de planification de manipulation et d'inférence IA. La plateforme prend également en charge des approches modernes de robotique telles que les modèles Vision-Language-Action (VLA), le robot learning et l'apprentissage par démonstration. Des ressources SDK, ROS 2 et URDF publiques fournissent aux développeurs et aux chercheurs les outils nécessaires pour concevoir, simuler, tester et déployer efficacement des solutions d'automatisation et des applications logicielles personnalisées.
Intégration flexible et architecture système évolutive
L'ATOM-W a été conçu comme une plateforme ouverte pour le développement robotique et l'automatisation industrielle. Grâce à son SDK disponible, à la prise en charge de ROS 2 et aux ressources URDF, les intégrateurs peuvent intégrer le robot dans des environnements logiciels et de commande personnalisés. Son architecture modulaire permet de l'étendre avec des mains dextres 6-DoF en option, des caméras de profondeur supplémentaires, des capteurs au poignet ou à la taille et des capteurs de force/couple pour des tâches de manipulation avancées. Cette flexibilité permet d'adapter la plateforme à un large éventail d'applications, notamment la recherche, l'automatisation de laboratoire, l'alimentation de machines et la manutention de matériaux. Pour les entreprises comme pour les universités, cela représente une plateforme robotique évolutive qui peut progresser au rythme des exigences du projet et de la complexité des applications.
Solutions low cost créées avec RBTX
Réservez un appel vidéo gratuit avec nos spécialistes